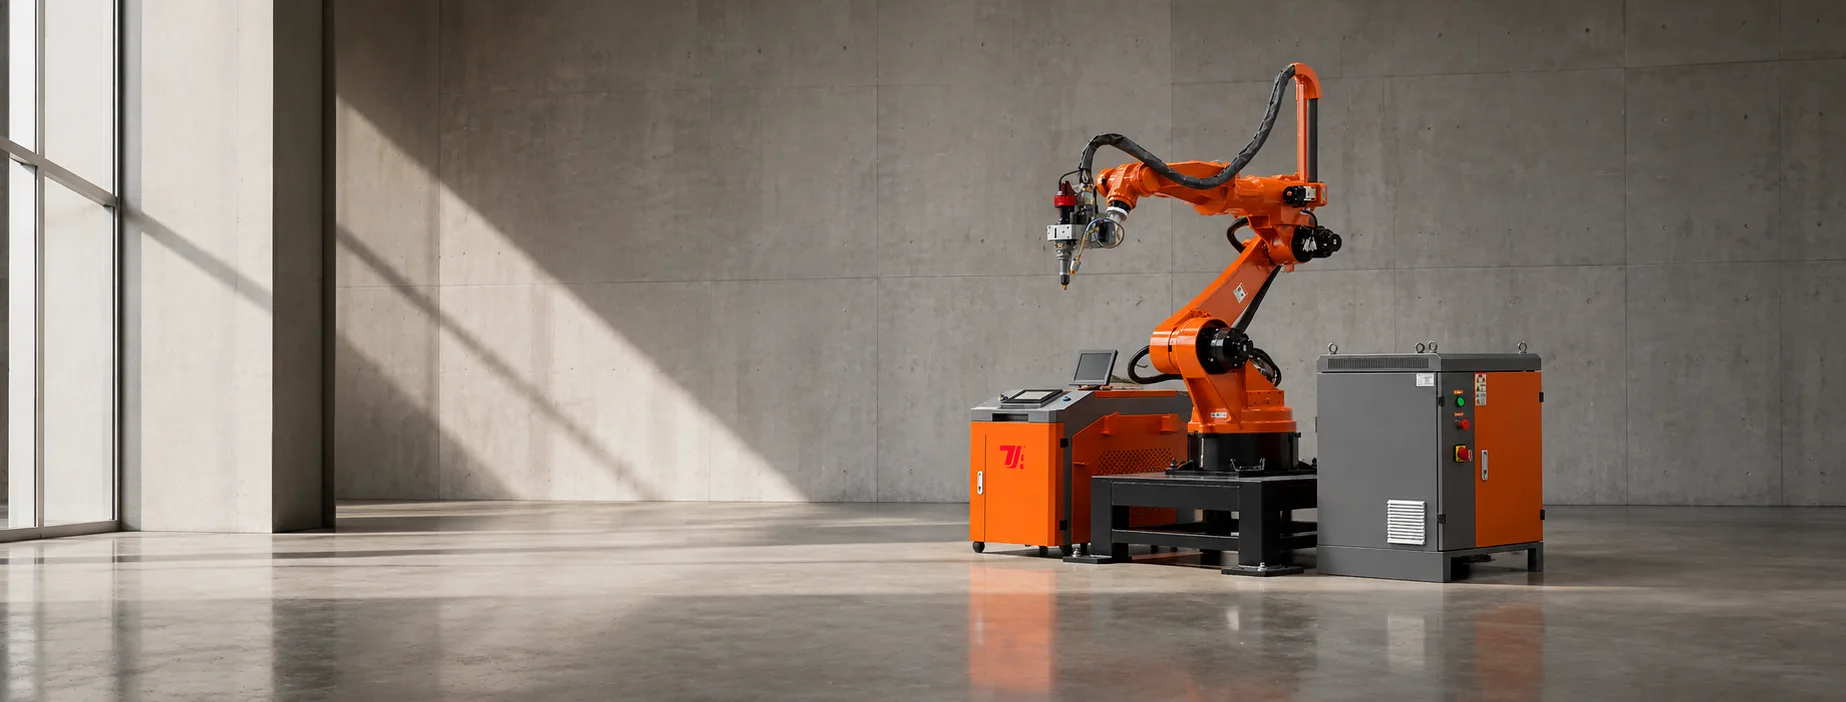
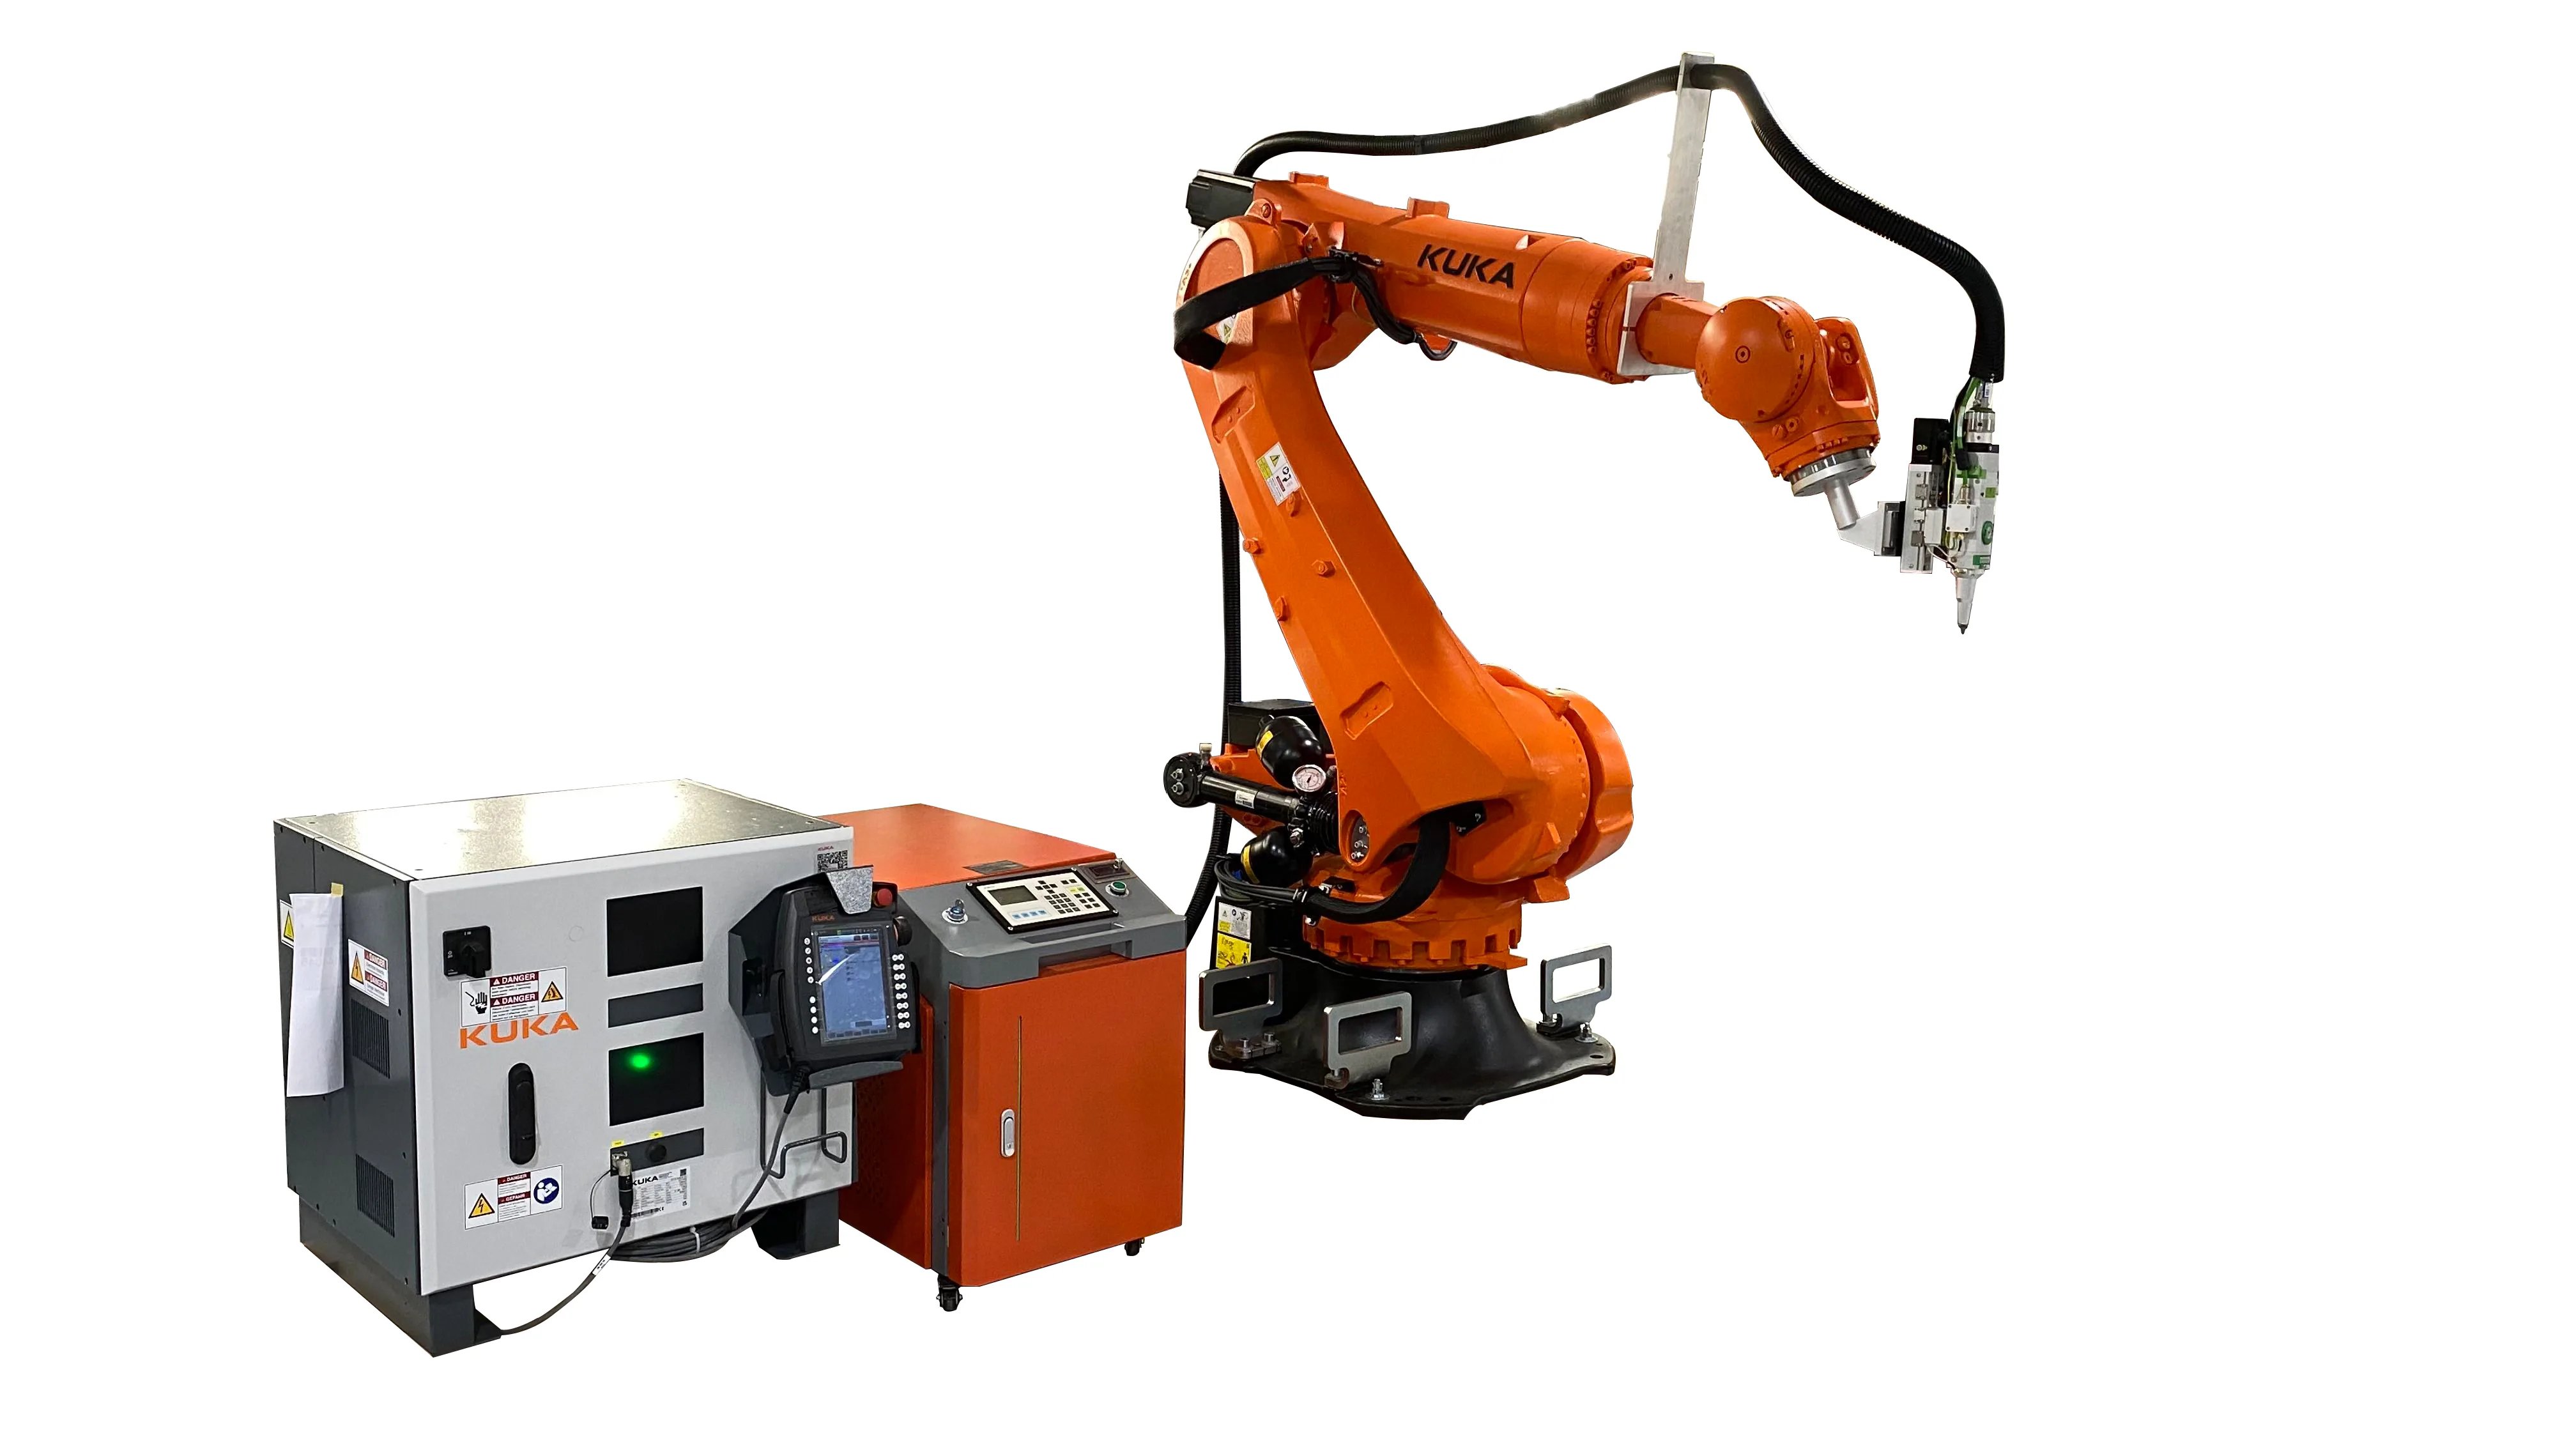
آلة القطع بالليزر الروبوتية
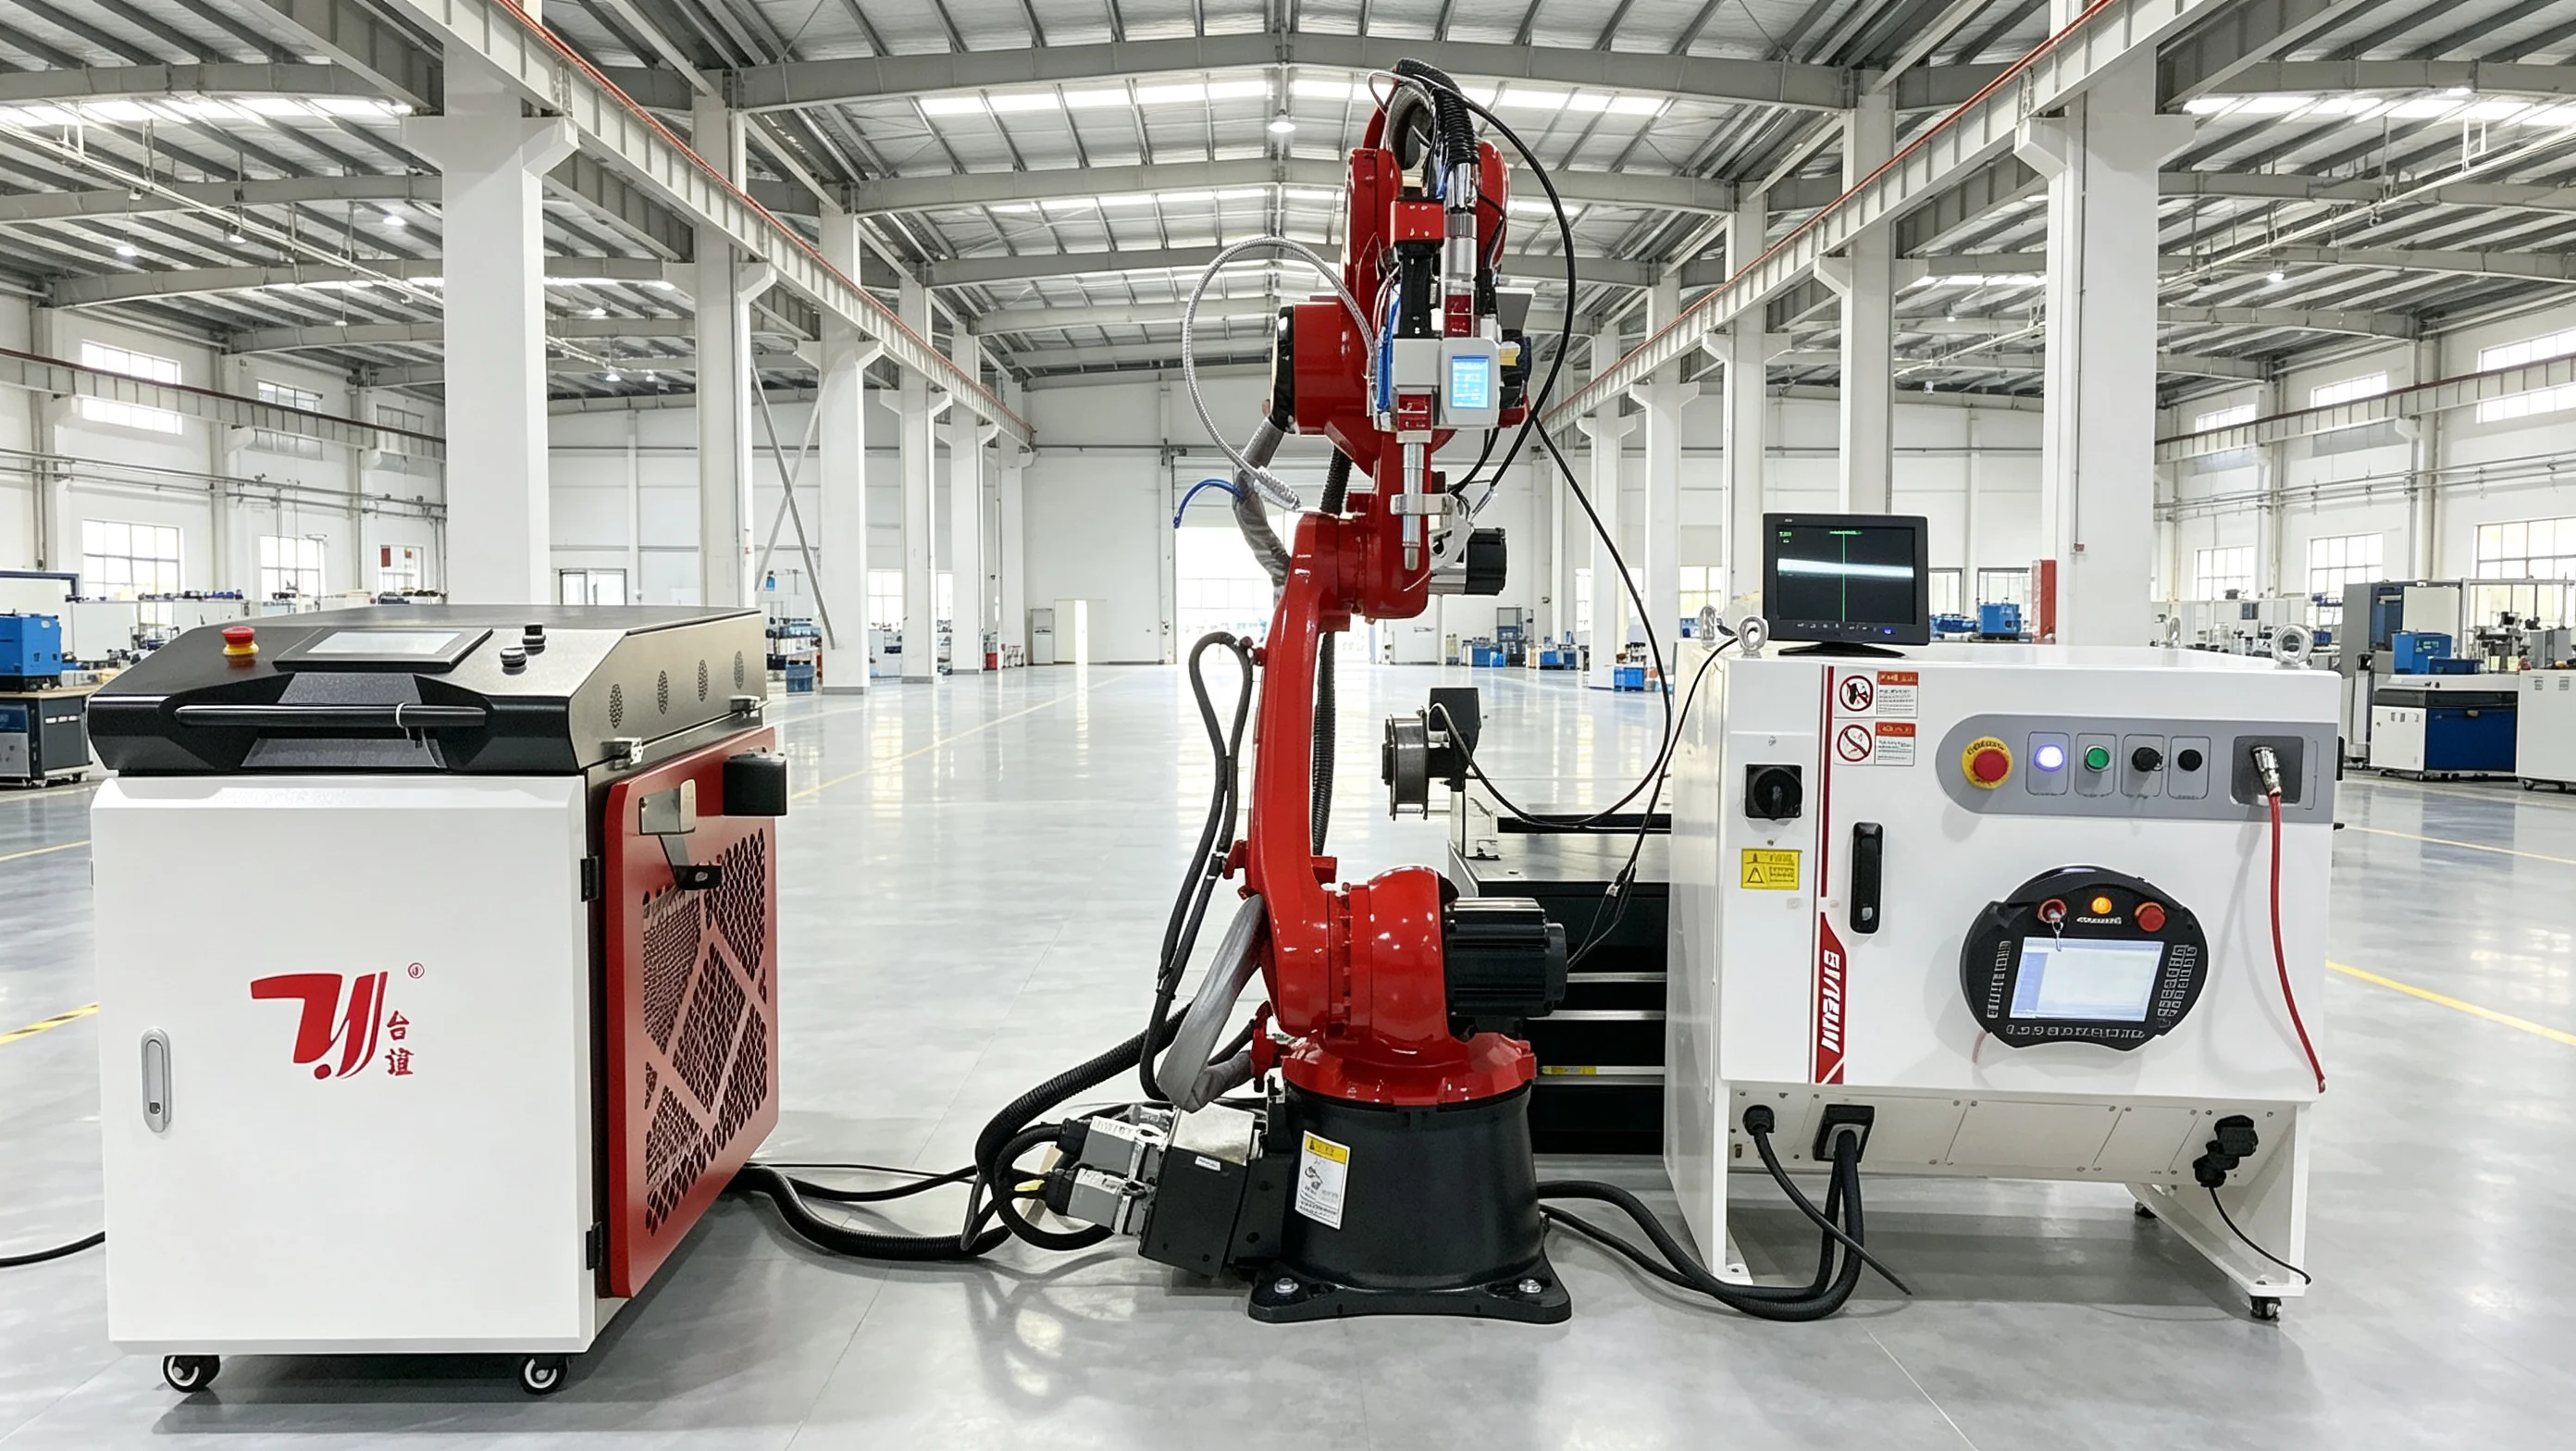
TY-QG5018
قطع بالليزر الليفي سداسي المحاور للمكونات المعدنية المشكلة وغير المنتظمة. قم ببرمجة الثقوب والحواف المشذبة والخطوط ثلاثية الأبعاد حول قطعة العمل، مع اختيار مدى وصول الروبوت والأدوات وقوة الليزر لكل تطبيق.
الروبوتات الصناعية
قارن خمسة أنظمة روبوتية للقطع بالليزر، واللحام بالليزر، والمناولة الثابتة أو المثبتة على سكة، بما في ذلك تكوينات القطع باستخدام الموضع والرافعة العلوية.


TY-QG5018
قطع بالليزر الليفي سداسي المحاور للمكونات المعدنية المشكلة وغير المنتظمة. قم ببرمجة الثقوب والحواف المشذبة والخطوط ثلاثية الأبعاد حول قطعة العمل، مع اختيار مدى وصول الروبوت والأدوات وقوة الليزر لكل تطبيق.

TY-HS5018
اجمع بين روبوت صناعي سداسي المحاور ونظام لحام بالليزر الليفي للحامات ثلاثية الأبعاد القابلة للتكرار. قم بتكوين رأس اللحام والتجهيزات وتغذية السلك والوصول إلى قطعة العمل حول المادة واللحام.

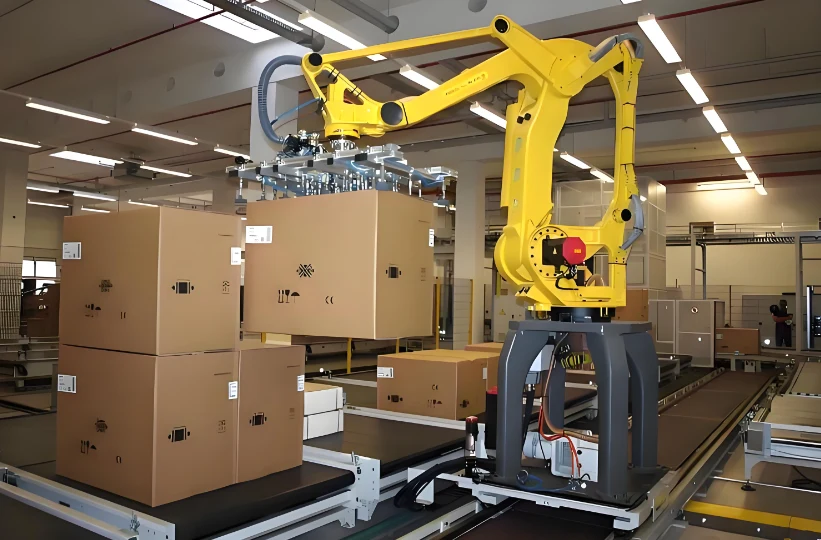
H-AGV
نظام مناولة روبوت صناعي ذو قاعدة ثابتة أو مثبت على سكة لنقل الأجزاء والأحمال بين المحطات المحددة. اختر القابض، ومدى وصول الروبوت، وترتيب السكة، والمعدات المتصلة حول الحمل وسير العمل.

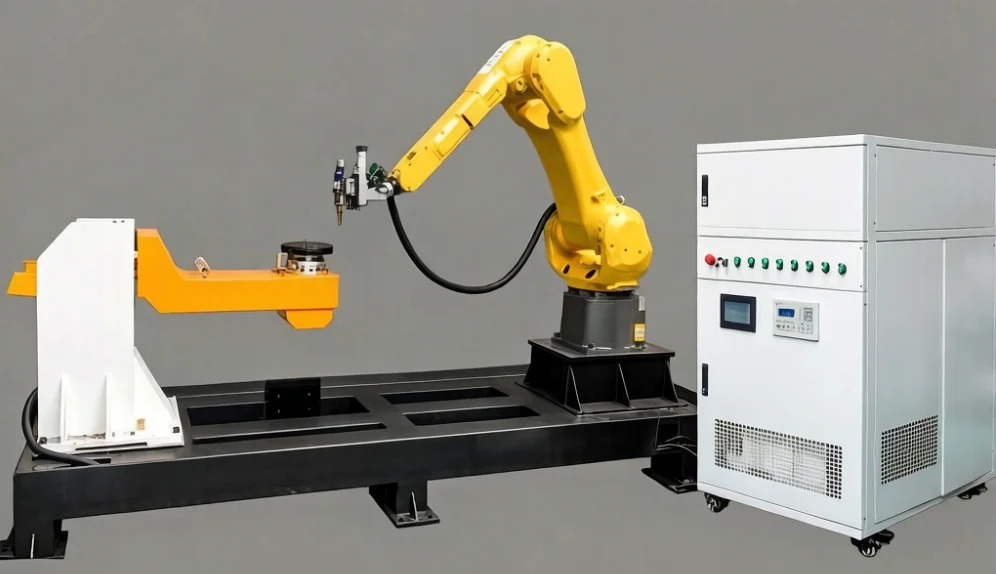
TY-QG5020
قم بإقران روبوت قطع بالليزر سداسي المحاور مع محدد موضع دوار لقطعة العمل للأجزاء المعدنية متعددة الجوانب. إعادة التوجيه المنسقة تجعل الأسطح الإضافية في متناول اليد وتدعم القطع والتشذيب وصنع الثقوب حول المكونات المشكلة.

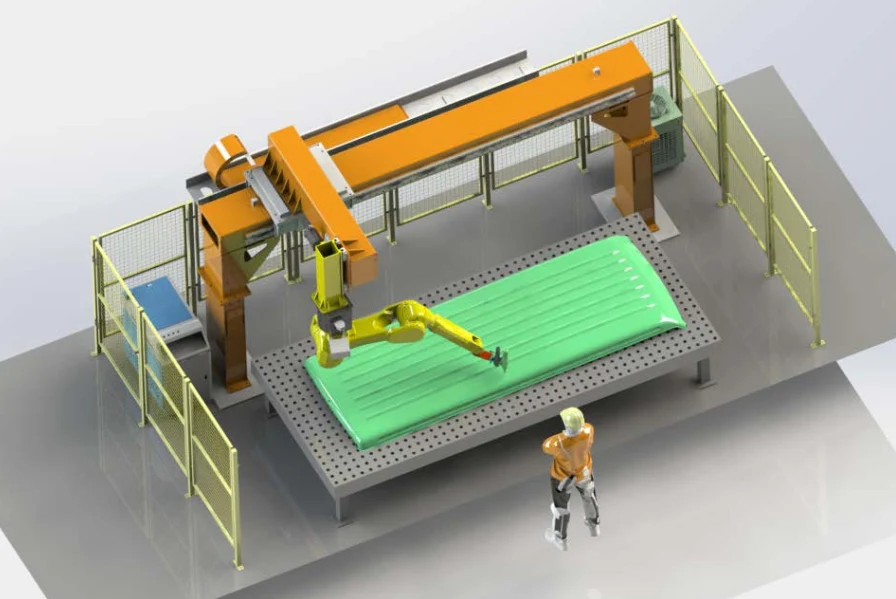
TY-QG5022
تكوين قطع بالليزر بروبوت متحرك مثبت على جسر للأجزاء المشكلة الكبيرة ومساحات العمل الموسعة. يقوم ترتيب السكة العلوية بتحريك الروبوت عبر منطقة العمل بينما تقوم تجهيزات التثبيت بتحديد موقع المكون أدناه.
تصميم هندسي · تكوين مثبت على جسر علوي.
قارن القطع بالليزر الروبوتي القياسي، والقطع بمساعدة الموضع، والقطع بالرافعة العلوية، واللحام بالليزر، والمناولة الثابتة أو المثبتة على سكة. يحدد الجزء، ووصول الأداة، وتثبيت قطعة العمل الخلية الكاملة.
قطع بالليزر الليفي سداسي المحاور للمكونات المعدنية المشكلة وغير المنتظمة. قم ببرمجة الثقوب والحواف المشذبة والخطوط ثلاثية الأبعاد حول قطعة العمل، مع اختيار مدى وصول الروبوت والأدوات وقوة الليزر لكل تطبيق.
اجمع بين روبوت صناعي سداسي المحاور ونظام لحام بالليزر الليفي للحامات ثلاثية الأبعاد القابلة للتكرار. قم بتكوين رأس اللحام والتجهيزات وتغذية السلك والوصول إلى قطعة العمل حول المادة واللحام.
نظام مناولة روبوت صناعي ذو قاعدة ثابتة أو مثبت على سكة لنقل الأجزاء والأحمال بين المحطات المحددة. اختر القابض، ومدى وصول الروبوت، وترتيب السكة، والمعدات المتصلة حول الحمل وسير العمل.
قم بإقران روبوت قطع بالليزر سداسي المحاور مع محدد موضع دوار لقطعة العمل للأجزاء المعدنية متعددة الجوانب. إعادة التوجيه المنسقة تجعل الأسطح الإضافية في متناول اليد وتدعم القطع والتشذيب وصنع الثقوب حول المكونات المشكلة.
تكوين قطع بالليزر بروبوت متحرك مثبت على جسر للأجزاء المشكلة الكبيرة ومساحات العمل الموسعة. يقوم ترتيب السكة العلوية بتحريك الروبوت عبر منطقة العمل بينما تقوم تجهيزات التثبيت بتحديد موقع المكون أدناه.
ابدأ بالعملية المطلوبة، والمواد، والهندسة، وسير عمل التحميل. ثم قارن الروبوت الكامل، والأدوات، والتجهيزات، والمعدات المتصلة.
قدم رسومات الأجزاء، والأبعاد، والمواد، وأهداف الإنتاج، وطريقة التحميل، والمساحة الأرضية المتاحة. حدد الواجهات للمعدات الموجودة.
لا. تصف تكرارية الروبوت حركة الروبوت. يعتمد القطع أو اللحام أو التوضع الناتج أيضًا على الأدوات، والتجهيزات، واختلاف قطعة العمل، وإعدادات العملية.
عرض H-AGV هذا هو روبوت مناولة ذو قاعدة ثابتة أو مثبت على سكة. يتم تحديد تكوينه بواسطة الروبوت، والمؤثر النهائي، وتباعد المحطات، والمعدات المتصلة.
اطلب عرض سعر
شارك رسم القطعة والمواد ومتطلبات الإنتاج. سيحدد عرض الأسعار المعدات المختارة وخيارات الأدوات والمناولة ونطاق التكامل لمشروعك.