

























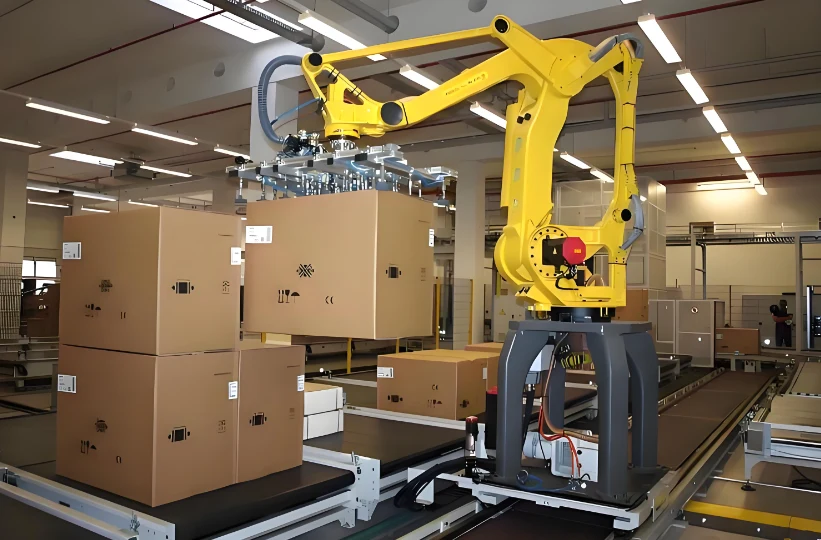
أنظمة الأتمتة الروبوتية
نظام المناولة الروبوتي H-AGV
نظام مناولة روبوت صناعي ذو قاعدة ثابتة أو مثبت على سكة لنقل الأجزاء والأحمال بين المحطات المحددة. اختر القابض، ومدى وصول الروبوت، وترتيب السكة، والمعدات المتصلة حول الحمل وسير العمل.
يحدد عرض الأسعار الروبوت، ومعدات العملية، والتجهيزات، والحماية، ونطاق التركيب والقبول لتطبيقك.
المواصفات
تكوين H-AGV
تكوين الآلة
- نوع النظام
- روبوت صناعي ذو قاعدة ثابتة أو مثبت على سكة
- التركيب
- قاعدة ثابتة / تكوين سكة خطية
- المؤثر النهائي
- مُكوَّن لقطعة العمل والحمل
- حمولة الروبوت ونطاق وصوله
- مختار للحمل، والمقبض، وتخطيط المحطة
- طول السكة
- محدد لتباعد المحطات
- واجهات التحكم
- مُكوَّن مع معدات الإنتاج المتصلة
الميزات
قم بتكوين النظام حول مهمة الإنتاج الخاصة بك
روبوت ثابت أو متحرك
استخدم نقطة تثبيت ثابتة أو سكة خطية لخدمة المحطات المطلوبة.
مؤثر نهائي خاص بالحمولة
حدد أسطح الإمساك، والاتجاه، والأبعاد، ومركز الثقل قبل اختيار الأدوات.
المناولة من محطة إلى محطة
نسق الالتقاط، والنقل، والوضع مع الناقلات، أو التجهيزات، أو نقاط تحميل الماكينة.
دورة إنتاج متكاملة
راجع الوصول، والحماية، والتعشيق مع المعدات المتصلة.
تكوين المشروع
من مراجعة قطعة العمل إلى تكامل الخلية
- 01
مراجعة قطعة العمل والإنتاج
- 02
اختيار الروبوت والعملية
- 03
تخطيط التجهيزات والتصميم
- 04
البرمجة وإعداد الواجهة
- 05
مراجعة الحماية والوصول
- 06
تجارب العملية والقبول
نطاق التطبيق
الأجزاء وتطبيقات الإنتاج
راجع متطلبات المواد، والهندسة، والوصول، والإنتاج مع التكوين المقترح.
المنتجات ذات الصلة
قارن تكوينات الروبوت ذات الصلة
TY-QG5018
قطع بالليزر الليفي سداسي المحاور للمكونات المعدنية المشكلة وغير المنتظمة. قم ببرمجة الثقوب والحواف المشذبة والخطوط ثلاثية الأبعاد حول قطعة العمل، مع اختيار مدى وصول الروبوت والأدوات وقوة الليزر لكل تطبيق.
آلة اللحام بالليزر الروبوتيةTY-HS5018
اجمع بين روبوت صناعي سداسي المحاور ونظام لحام بالليزر الليفي للحامات ثلاثية الأبعاد القابلة للتكرار. قم بتكوين رأس اللحام والتجهيزات وتغذية السلك والوصول إلى قطعة العمل حول المادة واللحام.
آلة القطع بالليزر الروبوتية مع جهاز تحديد المواقعTY-QG5020
قم بإقران روبوت قطع بالليزر سداسي المحاور مع محدد موضع دوار لقطعة العمل للأجزاء المعدنية متعددة الجوانب. إعادة التوجيه المنسقة تجعل الأسطح الإضافية في متناول اليد وتدعم القطع والتشذيب وصنع الثقوب حول المكونات المشكلة.
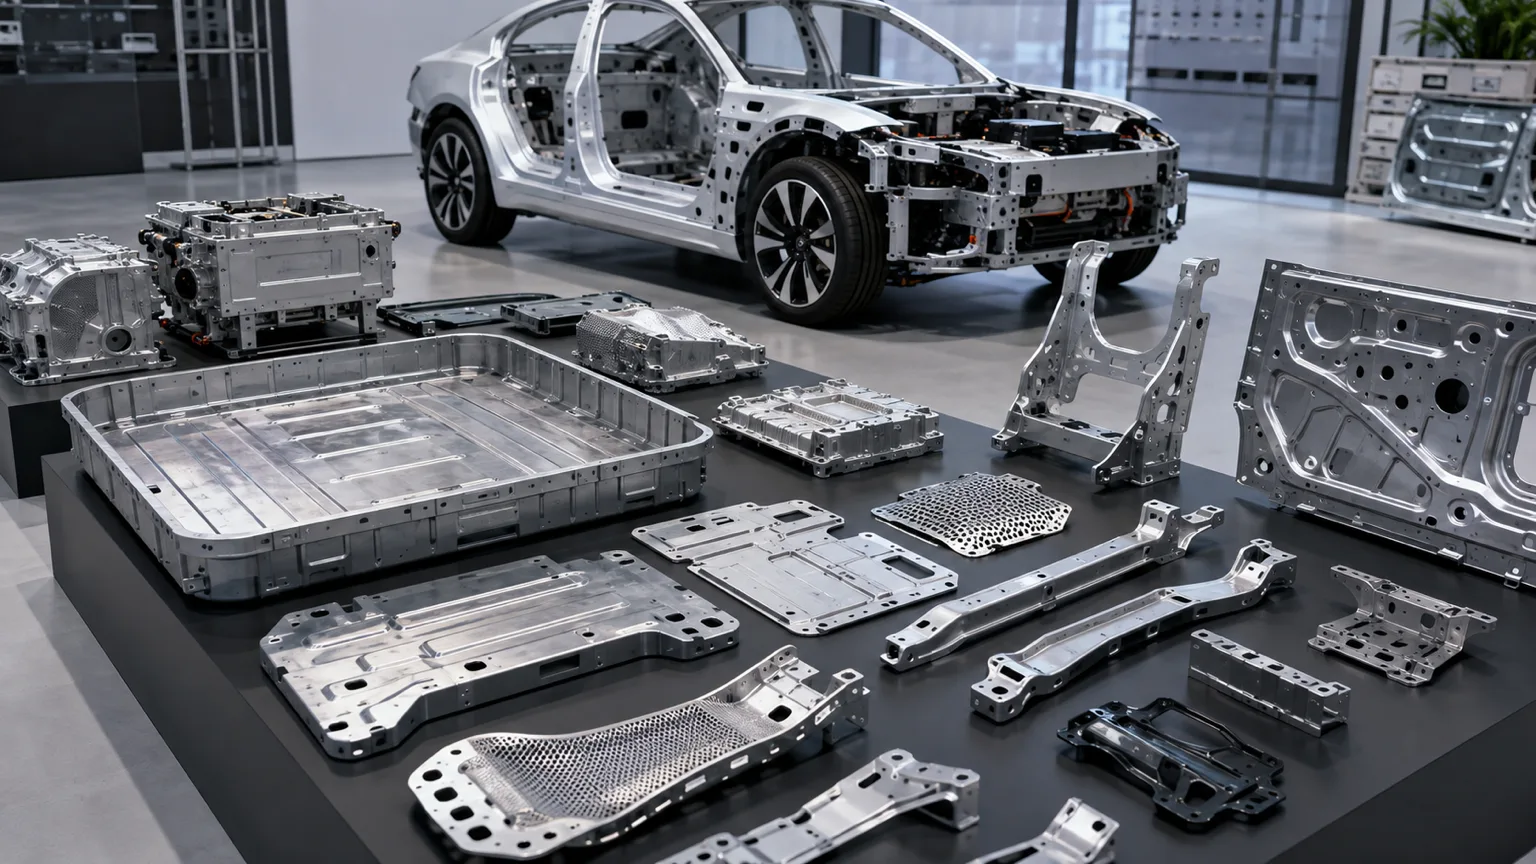
حدد محطة العمل الكاملة قبل اختيار الروبوت
قطعة العمل والأدوات
قدم الرسومات والمواد والأبعاد والكتلة والعمليات المطلوبة. قم بتضمين الوصول إلى التجهيزات وطريقة التحميل المقصودة حتى يمكن اختيار الروبوت والأدوات معًا.
التكامل والقبول
حدد أهداف الإنتاج والمعدات المتصلة والمساحة الأرضية المتاحة. اتفق على تجربة العملية والحماية والواجهات ومعايير القبول للخلية الكاملة.
أسئلة اختيار الآلة
كيف يتم تكوين H-AGV؟
نظام مناولة روبوت صناعي ذو قاعدة ثابتة أو مثبت على سكة لنقل الأجزاء والأحمال بين المحطات المحددة. اختر القابض، ومدى وصول الروبوت، وترتيب السكة، والمعدات المتصلة حول الحمل وسير العمل.
ما المعلومات المطلوبة للحصول على عرض أسعار؟
أرسل رسومات الأجزاء التمثيلية، والمواد والأبعاد، والعمليات المطلوبة، والمخرجات المستهدفة، والتخطيط المتاح. قم بتضمين المعدات المتصلة وأي تجهيزات تثبيت أو محدد موضع مطلوب.
كيف يتم تحديد الحماية ووصول المشغل؟
يحدد التطبيق الكامل الإجراءات الوقائية. يتم النظر في العملية والأداة وقطعة العمل وتجهيزات التثبيت ووصول المشغل معًا عند تحديد الحماية والتعشيق.
اطلب عرض سعر
أخبرنا عن القطعة. وسنخبرك عن الآلة.
يعتمد السعر والتسليم على الروبوت، وحزمة العملية، وتثبيت قطعة العمل، والحماية، ونطاق التكامل.
- الهاتف+86 153 6281 4831
- البريد الإلكترونيsales02@taiyilaser.com
- واتساب+86 153 6281 4831