

























سلسلة التكسية والتقسية بالروبوت
نظام التكسية بالليزر TY-RF5018
TY-RF5018 هي سلسلة محطات عمل قابلة للتكوين للتكسية بالليزر لإصلاح الأسطح وتقويتها. حدد العملية أولاً، ثم حدد الروبوت، والرأس، وتغذية المسحوق، وحزمة تثبيت قطعة العمل للأسطح الخارجية، أو الثقوب الداخلية التي يمكن الوصول إليها، أو التقسية الموضعية.
ضمان الجهاز بالكامل: 2 سنوات · يعتمد السعر النهائي وموعد التسليم على قوة الليزر، ومدى وصول الروبوت، ورأس التكسية أو التقسية، ومغذي المسحوق، وأداة تحديد المواقع، والقضيب، والحماية، ونطاق التكامل.
المواصفات
البيانات الفنية لـ TY-RF5018
تكوين الروبوت والليزر
- السلسلة
- TY-RF5018
- هيكل الروبوت
- روبوت صناعي 6 محاور
- قوة الليزر المدرجة
- 3,000 / 6,000 / 12,000 W
- مدى ذراع الروبوت
- 1,800-2,100 mm، تكوين اختياري
- دقة تحديد المواقع
- ±0.05 mm
- مصدر الليزر
- ليزر الألياف
عملية التكسية
- طول موجة الليزر
- 1,080 ± 5 نانومتر
- قطر قلب الألياف
- 600 ميكرومتر
- سمك التكسية المدرج
- 0.5-2 mm
- رؤوس المعالجة
- رأس التكسية / رأس التقسية / رأس التكسية للجدران الداخلية، حسب التكوين
- تغذية المسحوق
- وحدة تغذية مسحوق مدمجة؛ وحدة تغذية فردية أو مزدوجة حسب التكوين
- إمكانية الجدران الداخلية
- رأس مخصص مدرج للأقطار الداخلية ≥100 mm
التحكم والتبريد والمرافق
- نظام التحكم
- وحدة تحكم منطقية قابلة للبرمجة (PLC) مع برمجة تعليمية / برمجة غير متصلة بالإنترنت
- مصدر الطاقة
- 380 V ±5%، 50/60 Hz
- طريقة التبريد
- تبريد بالماء
- درجة حرارة التشغيل المدرجة
- 0-50 °C
- ضمان الآلة بالكامل
- 2 سنوات
الميزات
قم بتكوين خلية التكسية حول الجزء والعملية
سلسلة واحدة، تكوينات متعددة
تم تنظيم TY-RF5018 كسلسلة تغطي محطات عمل الروبوت، ومعالجة الجدران الداخلية، وتكسية الروبوت، وتكوينات التكسية والتقسية المدمجة.
تحكم مسار سداسي المحاور
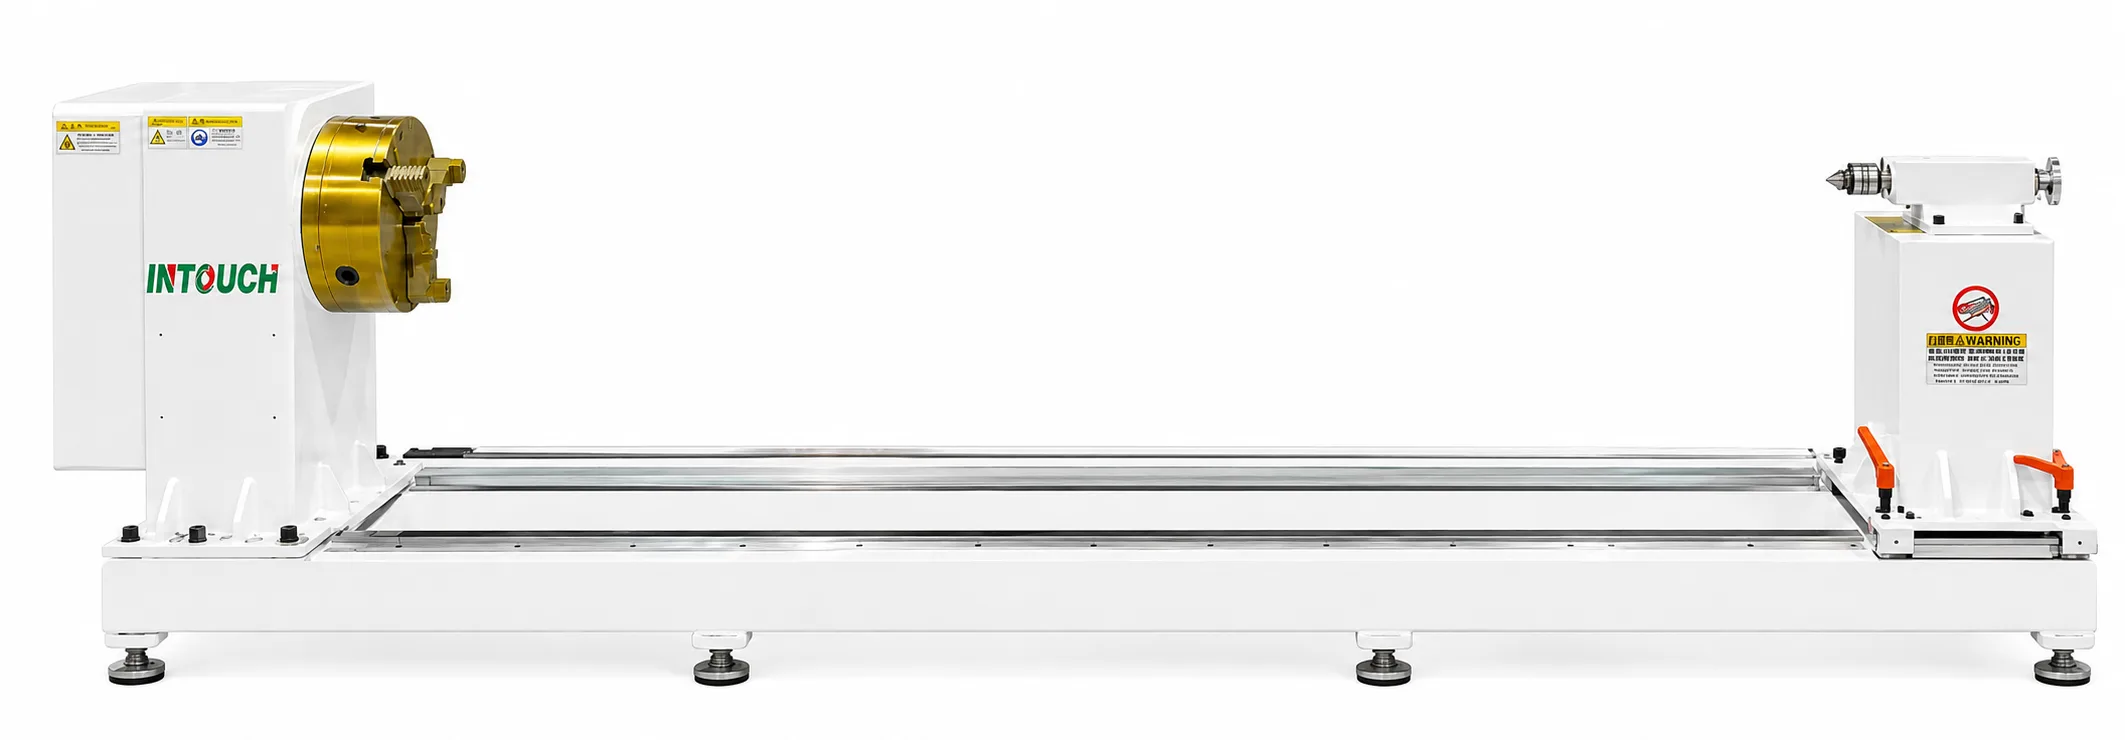
يتبع الروبوت الصناعي المسارات المبرمجة عبر الأعمدة والأسطح والمنحنيات والأجزاء غير المنتظمة بينما يتم تكوين حزمة تثبيت قطعة العمل حول غلاف المكون.
رأس التكسية أو التقسية
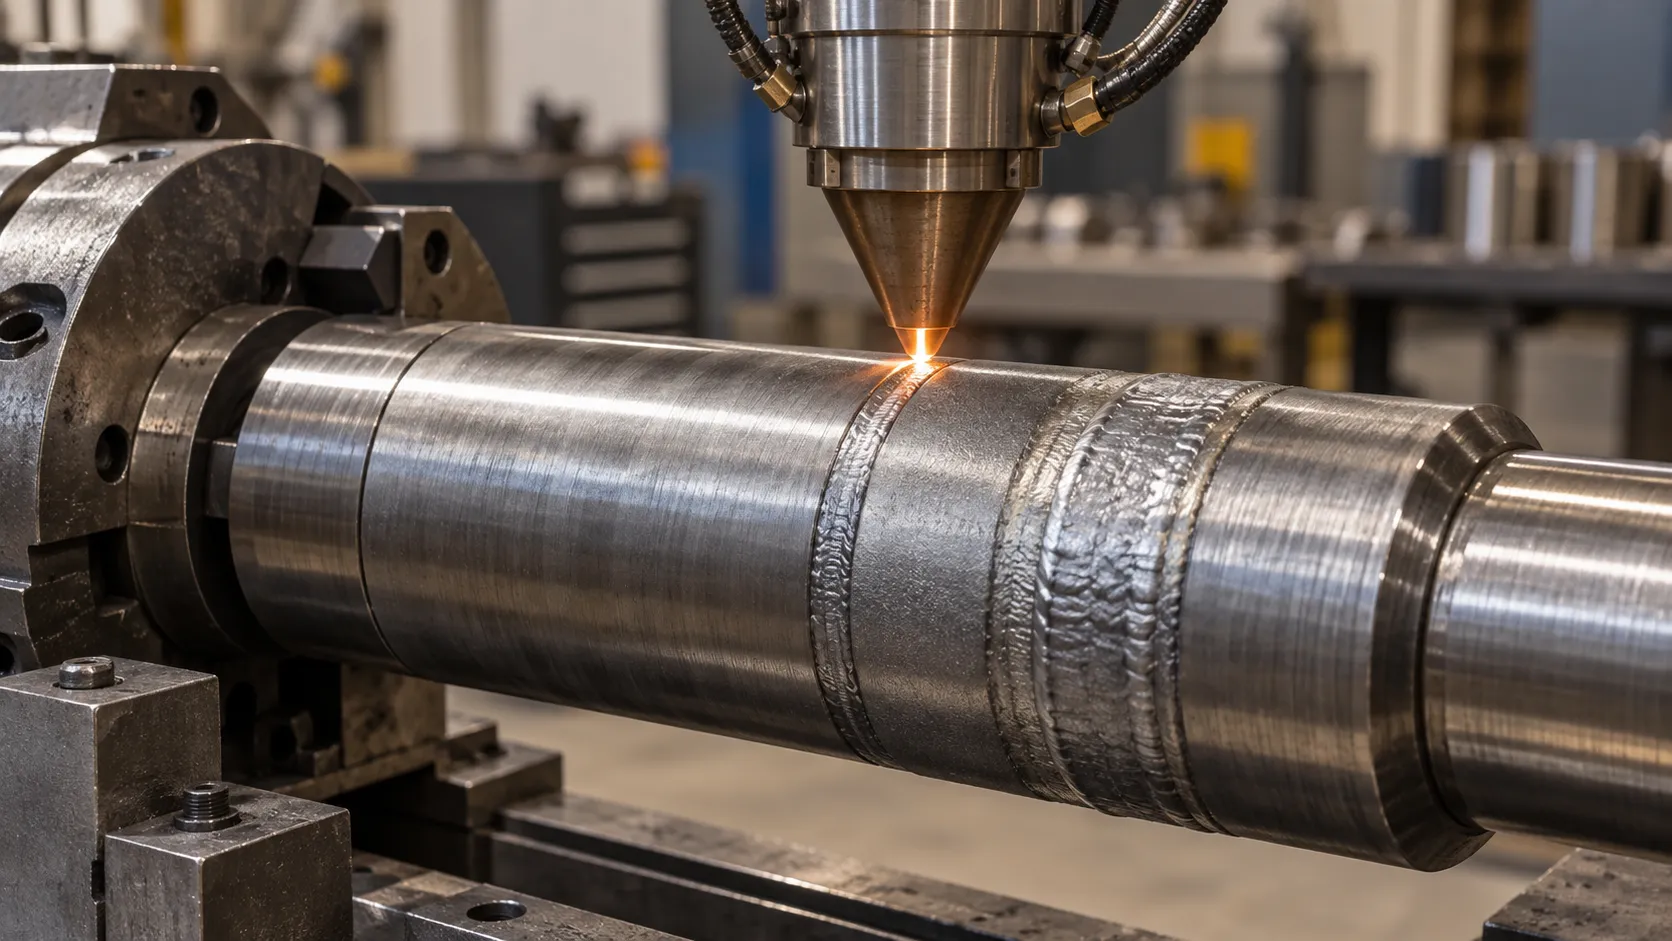
يمكن تكوين حزمة المعالجة لإصلاح الطبقة المترسبة، أو تقوية السطح، أو أعمال التكسية والتقسية المدمجة وفقًا للجزء المقدم وهدف العملية.
خيار معالجة الجدران الداخلية
تم إدراج رأس مخصص للجدران الداخلية للأنابيب والأسطوانات والجلب ذات الأقطار الداخلية التي لا تقل عن 100 mm، وذلك حسب العمق وإمكانية الوصول ومراجعة تثبيت قطعة العمل.
تكامل المسحوق والحركة
يتم دمج مصدر الليزر، ومغذي المسحوق، ومبرد الماء، والروبوت، وأداة تحديد المواقع أو السكة، وأجهزة التحكم الكهربائية كخلية معالجة واحدة خاصة بالمشروع.
تكوين تثبيت قطعة العمل المفتوح
يمكن اختيار أدوات تحديد المواقع، وغراب الذيل، وسكك الروبوت حول الأعمدة الطويلة، والأجزاء الدوارة، وأعمال الإصلاح الأكبر بدلاً من إجبار كل مكون على حاوية ثابتة واحدة.
تكوين المشروع
من مراجعة الجزء إلى قبول العينة
تسلسل نموذجي لتحديد النظام حول المكون المقدم وهدف الإصلاح والهدف من العملية.
- 01
مراجعة رسم الجزء والمادة الأساسية
- 02
تحديد هدف الإصلاح أو التقوية
- 03
تخطيط مادة التكسية وتجربة العملية
- 04
اختيار الرأس وطاقة الليزر ومغذي المسحوق
- 05
فحص مدى الروبوت والموضع والقضيب
- 06
خطة مسار الأداة والبرمجة غير المتصلة
- 07
تحديد الحماية والاستخلاص والمرافق
- 08
قبول العينة ونطاق التركيب
نطاق التكوين
أربعة تكوينات TY-RF5018 ضمن سلسلة واحدة
يتم تأكيد قوة الليزر النهائية ورأس المعالجة وطريقة تغذية المسحوق وتثبيت قطعة العمل وحزمة الحركة مقابل هندسة الجزء والوصول والطبقة المستهدفة أو متطلبات التقسية.
المنتجات ذات الصلة
مسارات التكسية الأخرى ومعالجة الروبوت
التكسية بالليزر الروبوتية
راجع وضع الروبوت، والمثبتات، وخلوص التجهيزات للأسطح الخارجية والمنحنية.
الوصول إلى التجويف والأدواتتكسية الجدران الداخلية
تحقق من قطر التجويف وعمقه وخلوص الدخول للرأس المخصص للجدار الداخلي.
هدفان للمعالجةالتكسية والتقسية
افصل إصلاح الطبقة المترسبة عن التقسية الموضعية وحدد كل منطقة معالجة.
حدد تكوين محطة العمل حسب مهمة المعالجة
ابدأ بالسطح وهدف الإصلاح
حدد المناطق المراد معالجتها على رسم الجزء وصف التآكل الحالي أو التآكل أو الحالة الأبعاد. ميز طبقة الإصلاح المترسبة عن متطلبات التقسية السطحية حتى تعالج مراجعة رأس العملية والمواد النتيجة المقصودة.
اختر ترتيب الحركة والوصول
تضع الأسطح المنحنية الخارجية والتجاويف الداخلية والمكونات الدوارة الطويلة متطلبات مختلفة على وصول الرأس وتثبيت قطعة العمل. استخدم صفحات التكوين المخصصة لمراجعة المسار ذي الصلة، ثم أكد مدى وصول الروبوت أو متطلبات الموضع أو السكة للتركيب الكامل.
حدد حدود المعدات الكاملة
تجمع السلسلة بين الليزر والرأس وتغذية المسحوق والتبريد وأجهزة التحكم مع معدات الحركة الخاصة بالمشروع. وافق على تجهيزات التثبيت ومعدات المناولة والحماية والاستخراج وخدمات التركيب التي تنتمي إلى عرض الأسعار؛ لا يحدد اسم السلسلة حزمة توريد ثابتة واحدة.
أسئلة اختيار الآلة
هل TY-RF5018 آلة واحدة أم سلسلة قابلة للتكوين؟
إنها سلسلة ذات تكوينات لمحطة العمل، وتكسية الروبوت، والجدار الداخلي، وتكسية التقسية. يحدد الجزء المقدم وهدف المعالجة الحزمة النهائية للرأس، والحركة، وتغذية المسحوق، وتثبيت قطعة العمل.
كيف أختار بين TY-RF5018 و TY-RF2018؟
قارن المسار المطلوب وتثبيت قطعة العمل. يستخدم TY-RF5018 تكوين روبوت سداسي المحاور، بينما يوفر TY-RF2018 ترتيب منصة CNC. تحقق من الغلاف الكامل للجزء والتجهيزات واحتياجات التحميل قبل اختيار سلسلة.
هل تحدد سماكة الطبقة المدرجة تفاوت الجزء النهائي؟
لا. سماكة التكسية المدرجة 0.5–2 mm تصف نطاق العملية. وافق على الأبعاد النهائية المطلوبة، وأي تشغيل لاحق، ومعايير قبول الطبقة للمادة الفعلية والإصلاح.
هل رؤوس الجدار الداخلي والتقسية كلها متضمنة؟
الرؤوس هي خيارات تكوين. حدد ما إذا كان المشروع يحتاج إلى تكسية خارجية، أو تكسية جدار داخلي، أو تقسية، أو مزيج متفق عليه حتى يحدد عرض الأسعار المعدات المطلوبة.
ماذا يجب أن أقدم لاقتراح محطة عمل؟
أرسل رسم الجزء، والمادة الأساسية، وحالة السطح الحالية، ومناطق المعالجة، والطبقة المستهدفة أو نتيجة التقسية، والناتج المتوقع. قم بتضمين قيود التحميل، والمساحة الأرضية المتاحة، ومعايير الفحص المقصودة.
اطلب عرض سعر
أخبرنا عن القطعة. وسنخبرك عن الآلة.
يعتمد السعر على أبعاد الجزء والمادة، وهدف الإصلاح أو التقسية، وقوة الليزر، ورأس المعالجة، ومغذي المسحوق، ومدى وصول الروبوت، وأداة تحديد المواقع أو القضيب، والحماية، والاستخراج، ونطاق التركيب.
- الهاتف+86 153 6281 4831
- البريد الإلكترونيsales02@taiyilaser.com
- واتساب+86 153 6281 4831