

























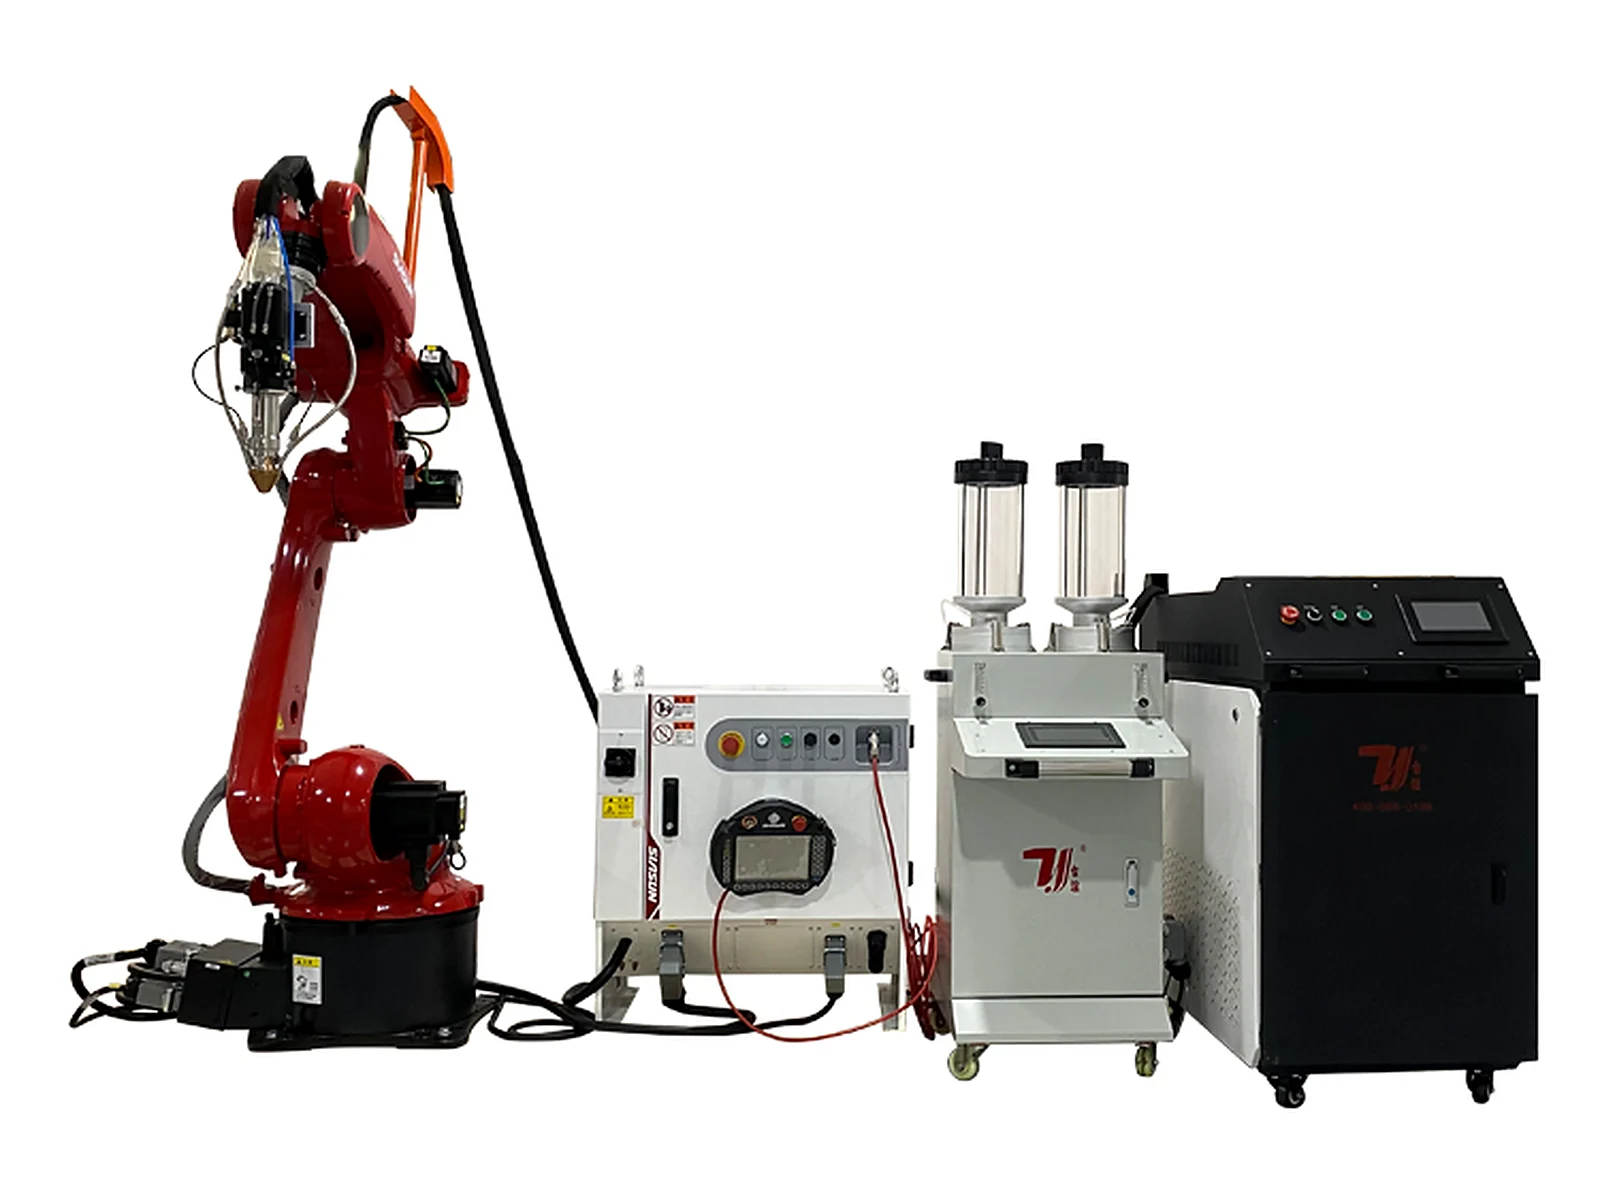
تكوين التكسية بالروبوت
آلة التكسية بالليزر الروبوتية
يتبع تكوين التكسية بالليزر الروبوتية TY-RF5018 مسارات ترسيب مبرمجة على الأعمدة، والبكرات، والقوالب، والأجزاء المنحنية أو غير المنتظمة. يتم دمج الحركة سداسية المحاور مع تثبيت قطعة العمل المختار لتقديم سطح المعالجة إلى رأس التكسية.
ضمان الجهاز بالكامل: 2 سنوات · يعتمد السعر النهائي وموعد التسليم على هندسة الجزء والمادة، والطبقة المستهدفة، وقوة الليزر، ومدى وصول الروبوت، ورأس التكسية، ومغذي المسحوق، وتثبيت قطعة العمل، والحماية، والاستخراج، ونطاق التركيب.
المواصفات
بيانات تكوين التكسية الروبوتية TY-RF5018
نظام الروبوت TY-RF5018
- السلسلة
- TY-RF5018
- هيكل الروبوت
- روبوت صناعي 6 محاور
- قوة الليزر المدرجة
- 3,000 / 6,000 / 12,000 W
- خيارات الروبوتات المدرجة
- محلي / FANUC / KUKA / Yaskawa أو ما يعادلها حسب التكوين
- مدى ذراع الروبوت المدرج
- 1,800 / 2,000 mm، مع إمكانية تكوين مدى ذراع آخر
- دقة تحديد المواقع
- ±0.05 mm / ±0.002 in
حزمة عملية التكسية
- قطر قلب الألياف
- 600 ميكرومتر
- طول الألياف
- 20 م قائمة قياسية؛ قابلة للتخصيص
- واجهة الألياف
- QBH
- بقعة التكسية المدرجة
- دائرية 4 mm أو مربعة 10 / 20 mm
- سمك التكسية المدرج
- 0.5-2 mm / 0.020-0.079 in
- رأس المعالجة
- رأس التكسية أو رأس التقسية، حسب التكوين
تغذية المسحوق والمرافق
- وحدة تغذية المسحوق
- وحدة تغذية واحدة أو مزدوجة، حسب التكوين
- نطاق جسيمات المسحوق
- 20-200 ميكرومتر
- دقة تغذية المسحوق المدرجة
- ≤±2%
- غاز التدريع
- أرجون / نيتروجين
- مصدر الطاقة
- 380 V، 50/60 Hz
- التبريد / الضمان
- تبريد بالماء / ضمان لمدة 2 سنوات على الجهاز بالكامل
قم بتكوين مسارات التكسية سداسية المحاور حول الجزء
تحكم مسار سداسي المحاور
يتبع الروبوت مسارات التكسية المبرمجة حول الأسطح المسطحة والمحورية والمنحنية وذات الأشكال الخاصة مع الحفاظ على اتجاه الرأس المختار.
حزمة معالجة قابلة للتكوين
يتم اختيار قوة الليزر، ورأس التكسية أو التقسية، وترتيب البؤرة، وخيارات البقعة المدرجة مقابل المادة، والهندسة، والطبقة المستهدفة.
تثبيت قطعة العمل حول الجزء
يمكن تكوين أداة تحديد المواقع، أو تجهيزة دوارة، أو سكة، أو أي دعم آخر عندما يجب أن يدور المكون، أو يتحرك، أو يتم تقديمه بزاوية محكومة.
تغذية مسحوق متكاملة
توفر تكوينات المغذي الفردي أو المزدوج مسحوق السبائك المختار بينما يعمل الليزر والرأس والتبريد وأجهزة التحكم كخلية واحدة.
خيارات الروبوت والوصول
يدعم التكوين المدرج علامات تجارية متعددة للروبوتات واختيارات الوصول بحيث يمكن مطابقة غلاف الحركة مع قطعة العمل والتجهيزات.
مراجعة المشروع قبل البناء
يتم مراجعة رسومات الأجزاء، والمواد، وحالة السطح، والطبقة المستهدفة، وتوقعات الدورة، ومتطلبات الحماية والتركيب قبل تحديد النطاق النهائي.
من مراجعة الجزء إلى قبول العينة
يتم تحديد الخلية النهائية من المكون المقدم وظروف الوصول وطبقة التكسية المستهدفة ومتطلبات الإنتاج.
- 01
مراجعة رسم الجزء ومنطقة التكسية
- 02
فحص المادة الأساسية وحالة السطح
- 03
تحديد الطبقة المستهدفة ومادة التكسية
- 04
اختيار طاقة الليزر ورأس المعالجة
- 05
التحقق من مدى الروبوت والوصول إلى المسار
- 06
تصميم الموضع والقضيب وتثبيت قطعة العمل
- 07
تجربة العملية وقبول العينة
- 08
تأكيد الحماية والمرافق والتركيب
الأسطح الخارجية والمعقدة للإصلاح والتقوية
هندسة الجزء وحدها لا تحدد الجدوى. يتم مراجعة حالة السطح ووصول الروبوت وتثبيت قطعة العمل والتدريع والاستخراج والطبقة المستهدفة معًا.
تكوينات التكسية بالليزر الأخرى
TY-RF5018
راجع سلسلة TY-RF5018 الأوسع وخيارات الروبوت وتثبيت قطعة العمل وحزمة العمليات الخاصة بها.
تكسية الجدران الداخليةTY-RF5018
تكوين مخصص للأسطح الداخلية التي يمكن الوصول إليها للأنابيب والأسطوانات والأكمام.
تكسية أوتوماتيكية على منصةTY-RF2018
تكسية أوتوماتيكية بمنصة مفتوحة للأعمدة والبكرات وقطع الإصلاح الأصغر.
حلول صناعية ذات صلة
استكشف التطبيقات وعمليات الليزر المتصلة بهذه المعدات.
مكونات السيارات
المعالجة بالليزر لهياكل الجسم، أجزاء مجموعة نقل الحركة ومكونات البطارية.
عرض الحل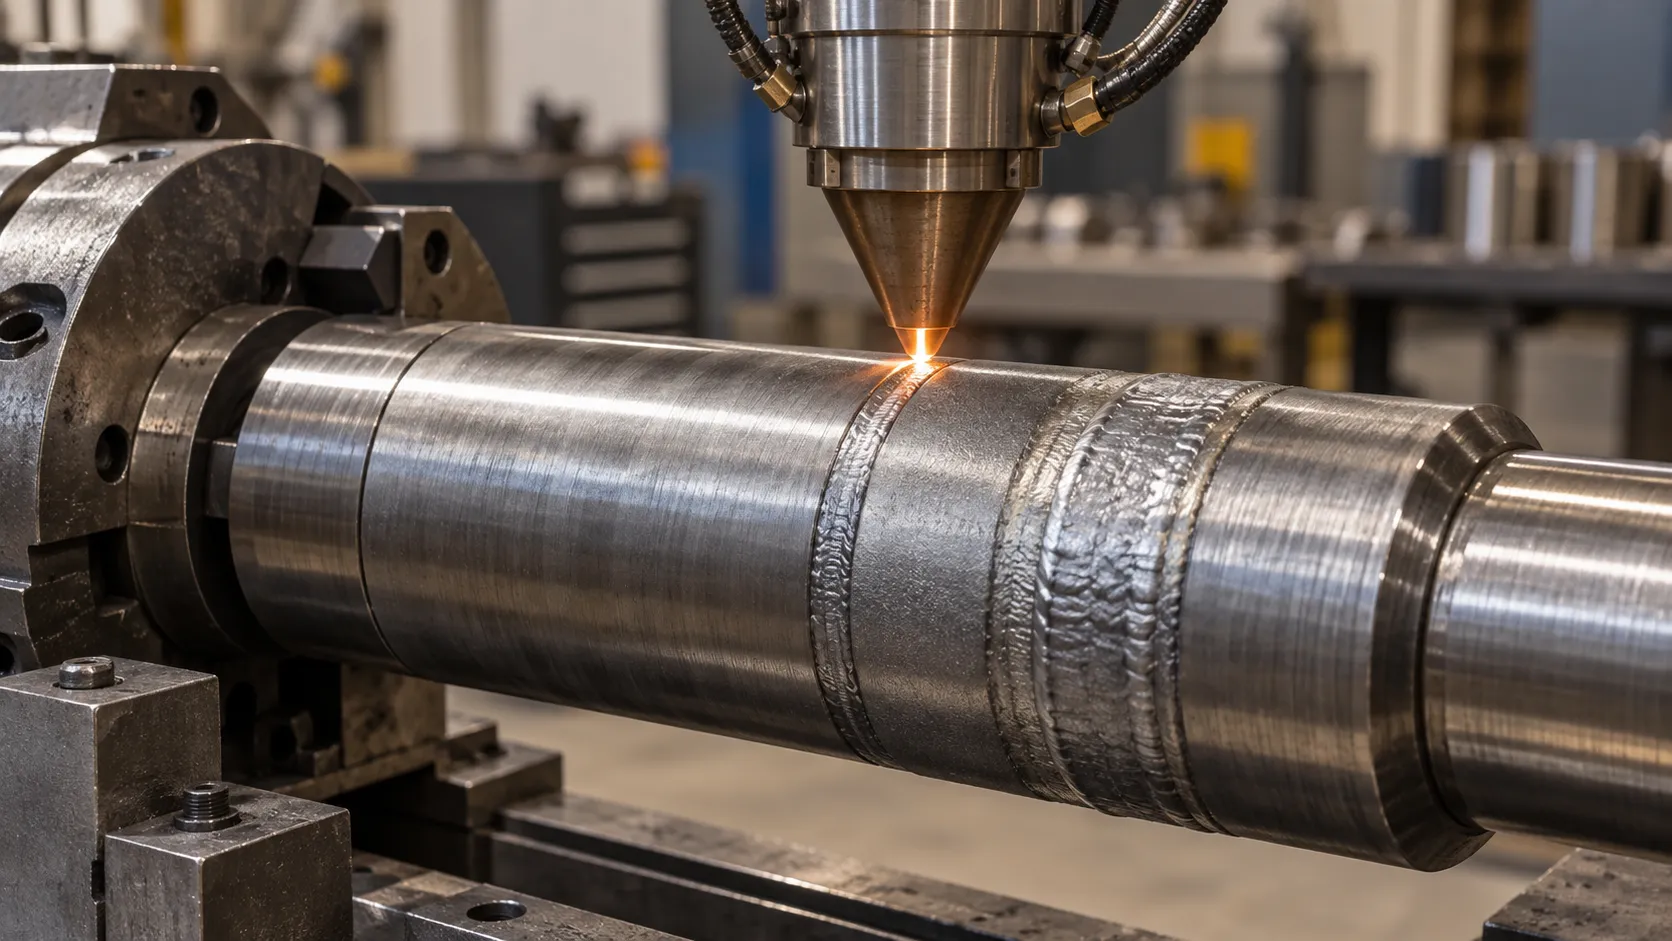
التكسية والإصلاح بالليزر
استعادة الأسطح البالية على الأعمدة، التجاويف، البراغي والمكونات الكبيرة.
عرض الحلراجع مسار الروبوت مع تجهيزات التثبيت
تحقق من مسار المعالجة الكامل
حدد كل منطقة تكسية على نموذج الجزء، بما في ذلك الحواف والمنحنيات والأسطح القريبة من العوائق. يجب تقييم مدى الوصول مع توجيه الرأس وتجهيزات التثبيت في مكانها؛ لا يؤكد طول الذراع الاسمي وحده الوصول إلى السطح بأكمله.
اختر كيفية تحرك الجزء
يمكن تكوين جهاز تحديد المواقع أو تجهيزات التثبيت الدوارة أو السكة أو الدعم عندما يحتاج المكون إلى الدوران أو الترجمة. صف أبعاد الجزء وكتلته وطريقة التحميل وأسطح التحديد حتى يمكن مراجعة حزمة الحركة كخلية واحدة.
حدد الطبقة وخطة القبول
توجه المادة الأساسية وحالة السطح الموجودة والطبقة المستهدفة حزمة العملية. وافق على أبعاد الإصلاح ومعايير الفحص قبل تثبيت هدف الإنتاج؛ دقة تحديد موضع الروبوت ليست ضمانًا لهندسة الجزء النهائية أو أداء الطبقة.
أسئلة اختيار الآلة
ما هي الأجزاء المدرجة لتكسية الليزر بالروبوت؟
يغطي التكوين الأعمدة، والبكرات، والقوالب، والمكونات الهيدروليكية أو التعدينية، والأسطح المنحنية أو غير المنتظمة التي تمت مراجعتها. تعتمد الملاءمة الفعلية على الوصول، والمواد، وحالة السطح، والطبقة المستهدفة.
هل الروبوت سداسي المحاور كافٍ للوصول إلى كل وجه من أجزاء القطعة؟
ليس بالضرورة. يمكن أن تحد اتجاه الرأس، والتجهيزات، والعوائق من الوصول. قد يتطلب المشروع جهاز تحديد المواقع، أو سكة، أو وصولًا مختلفًا، أو إعدادًا معدلاً لتقديم مناطق المعالجة.
هل جهاز تحديد المواقع الدوار متضمن كمعيار؟
يتم اختيار إضافات تثبيت قطعة العمل والحركة حسب التكوين. حدد جهاز تحديد المواقع، أو التجهيزات، أو الدعامات، أو السكة المطلوبة صراحةً في اقتراح المعدات.
هل يمكن لتكوين التكسية الخارجية هذا إصلاح تجويف داخلي؟
تتطلب الأسطح الداخلية رأسًا مخصصًا للجدار الداخلي ومراجعة وصول التجويف. قارن تكوين الجدار الداخلي بدلاً من افتراض أن رأس التكسية الخارجي يمكنه الوصول إلى نفس المنطقة.
ما هو المطلوب لتقديم عرض سعر لخلية تكسية بالروبوت؟
أرسل نموذج الجزء، والمواد، والكتلة، وحالة السطح، ومناطق التكسية المحددة، والطبقة المستهدفة، ومتطلبات الإنتاج. قم بتضمين ترتيبات التحميل وأي قيود على مساحة الروبوت، أو التجهيزات، أو الفحص.
اطلب عرض سعر
أخبرنا عن القطعة. وسنخبرك عن الآلة.
يعتمد السعر على هندسة الجزء والمادة، والحالة الحالية، والطبقة المستهدفة، وقوة الليزر، وعلامة الروبوت التجارية ومدى وصوله، ورأس التكسية، ومغذي المسحوق، وأداة تحديد المواقع أو القضيب، والحماية، والاستخراج، ونطاق التركيب.
- الهاتف+86 153 6281 4831
- البريد الإلكترونيsales02@taiyilaser.com
- واتساب+86 153 6281 4831