TAIYI LASER

Industrieroboter

Roboter-Automatisierungssysteme

Vergleichen Sie fünf Robotersysteme für Laserschneiden, Laserschweißen und feste oder schienengebundene Handhabung, einschließlich Positionierer- und Überkopfportal-Schneidkonfigurationen.

Verfügbares Sortiment05 Robotersysteme
Industrieroboter-Arbeitsplatz in einem warmen Betonstudio

Maschinen in dieser Kategorie

Wählen Sie das komplette Robotersystem nach seiner Produktionsaufgabe

Vergleichen Sie Standard-Roboterlaserschneiden, positionierergestütztes Schneiden, Überkopfportal-Schneiden, Laserschweißen und feste oder schienengebundene Handhabung. Das Teil, der Werkzeugzugang und die Werkstückspannung bestimmen die komplette Zelle.

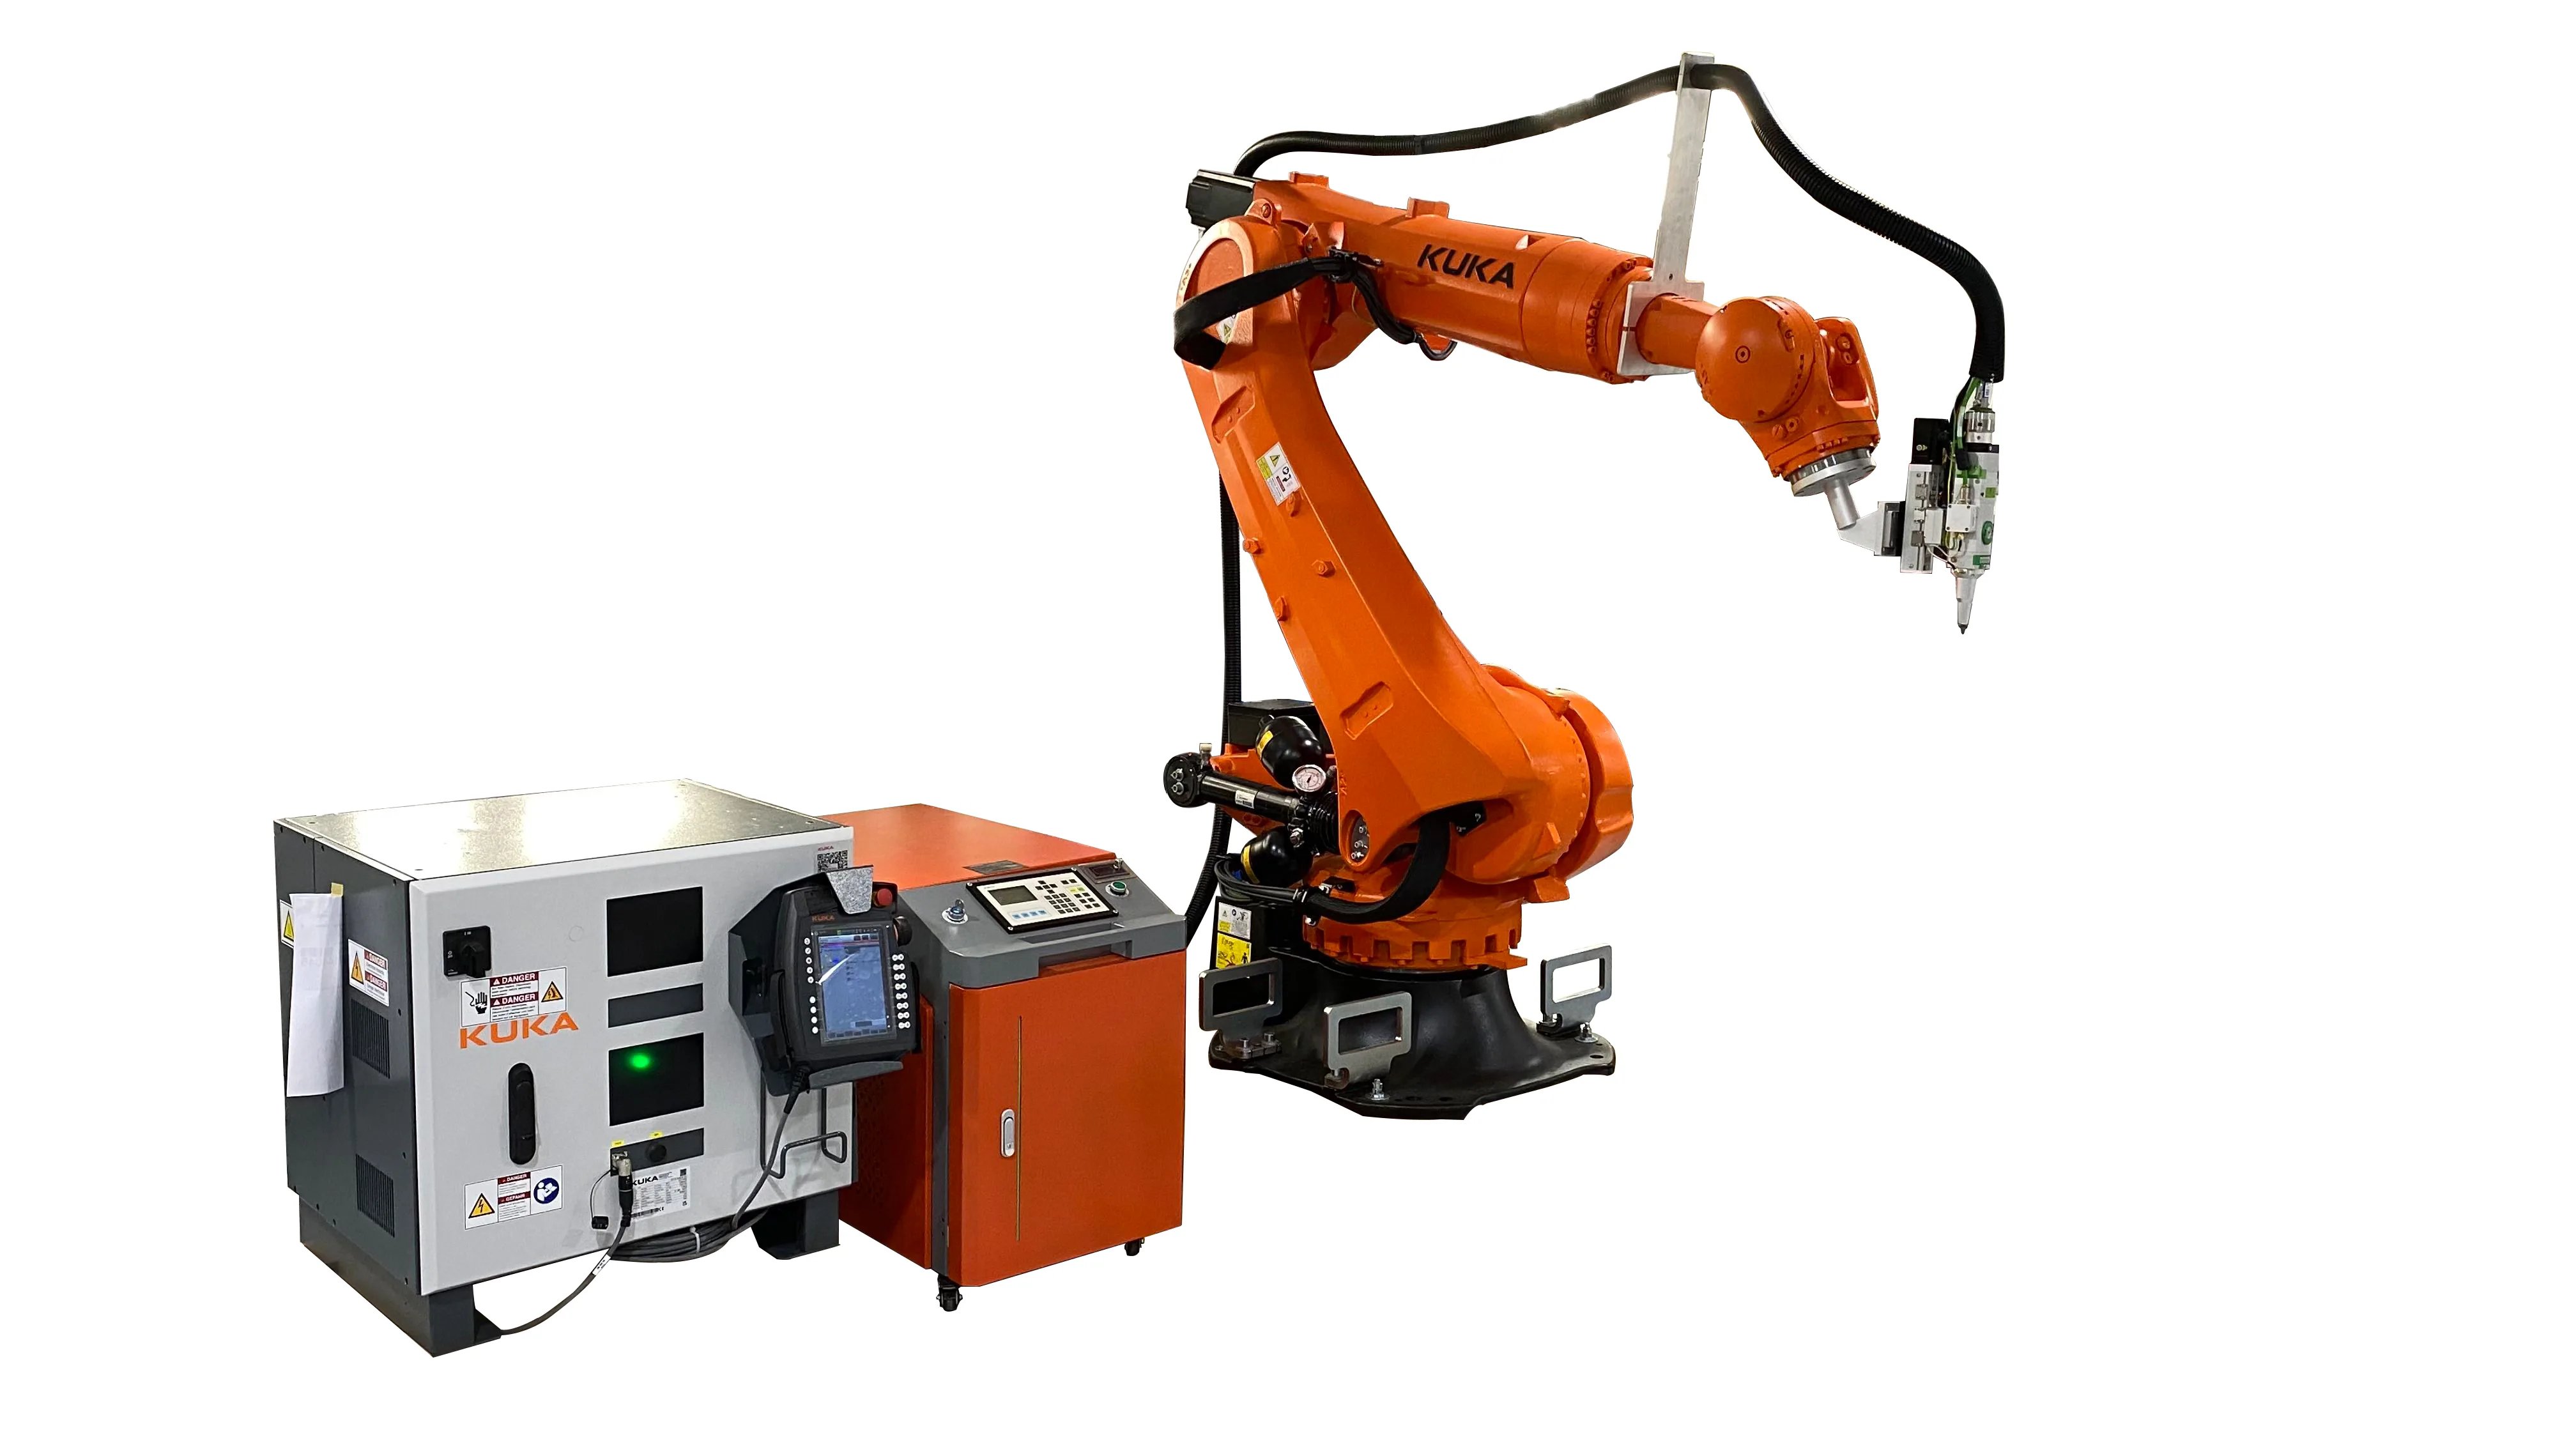
TY-QG5018 Roboter-Laserschneidmaschine

Sechsachs-Faserlaserschneiden für geformte und unregelmäßige Metallkomponenten. Programmieren Sie Löcher, beschnittene Kanten und dreidimensionale Konturen um das Werkstück herum, wobei Roboterreichweite, Werkzeuge und Laserleistung für jede Anwendung ausgewählt werden.

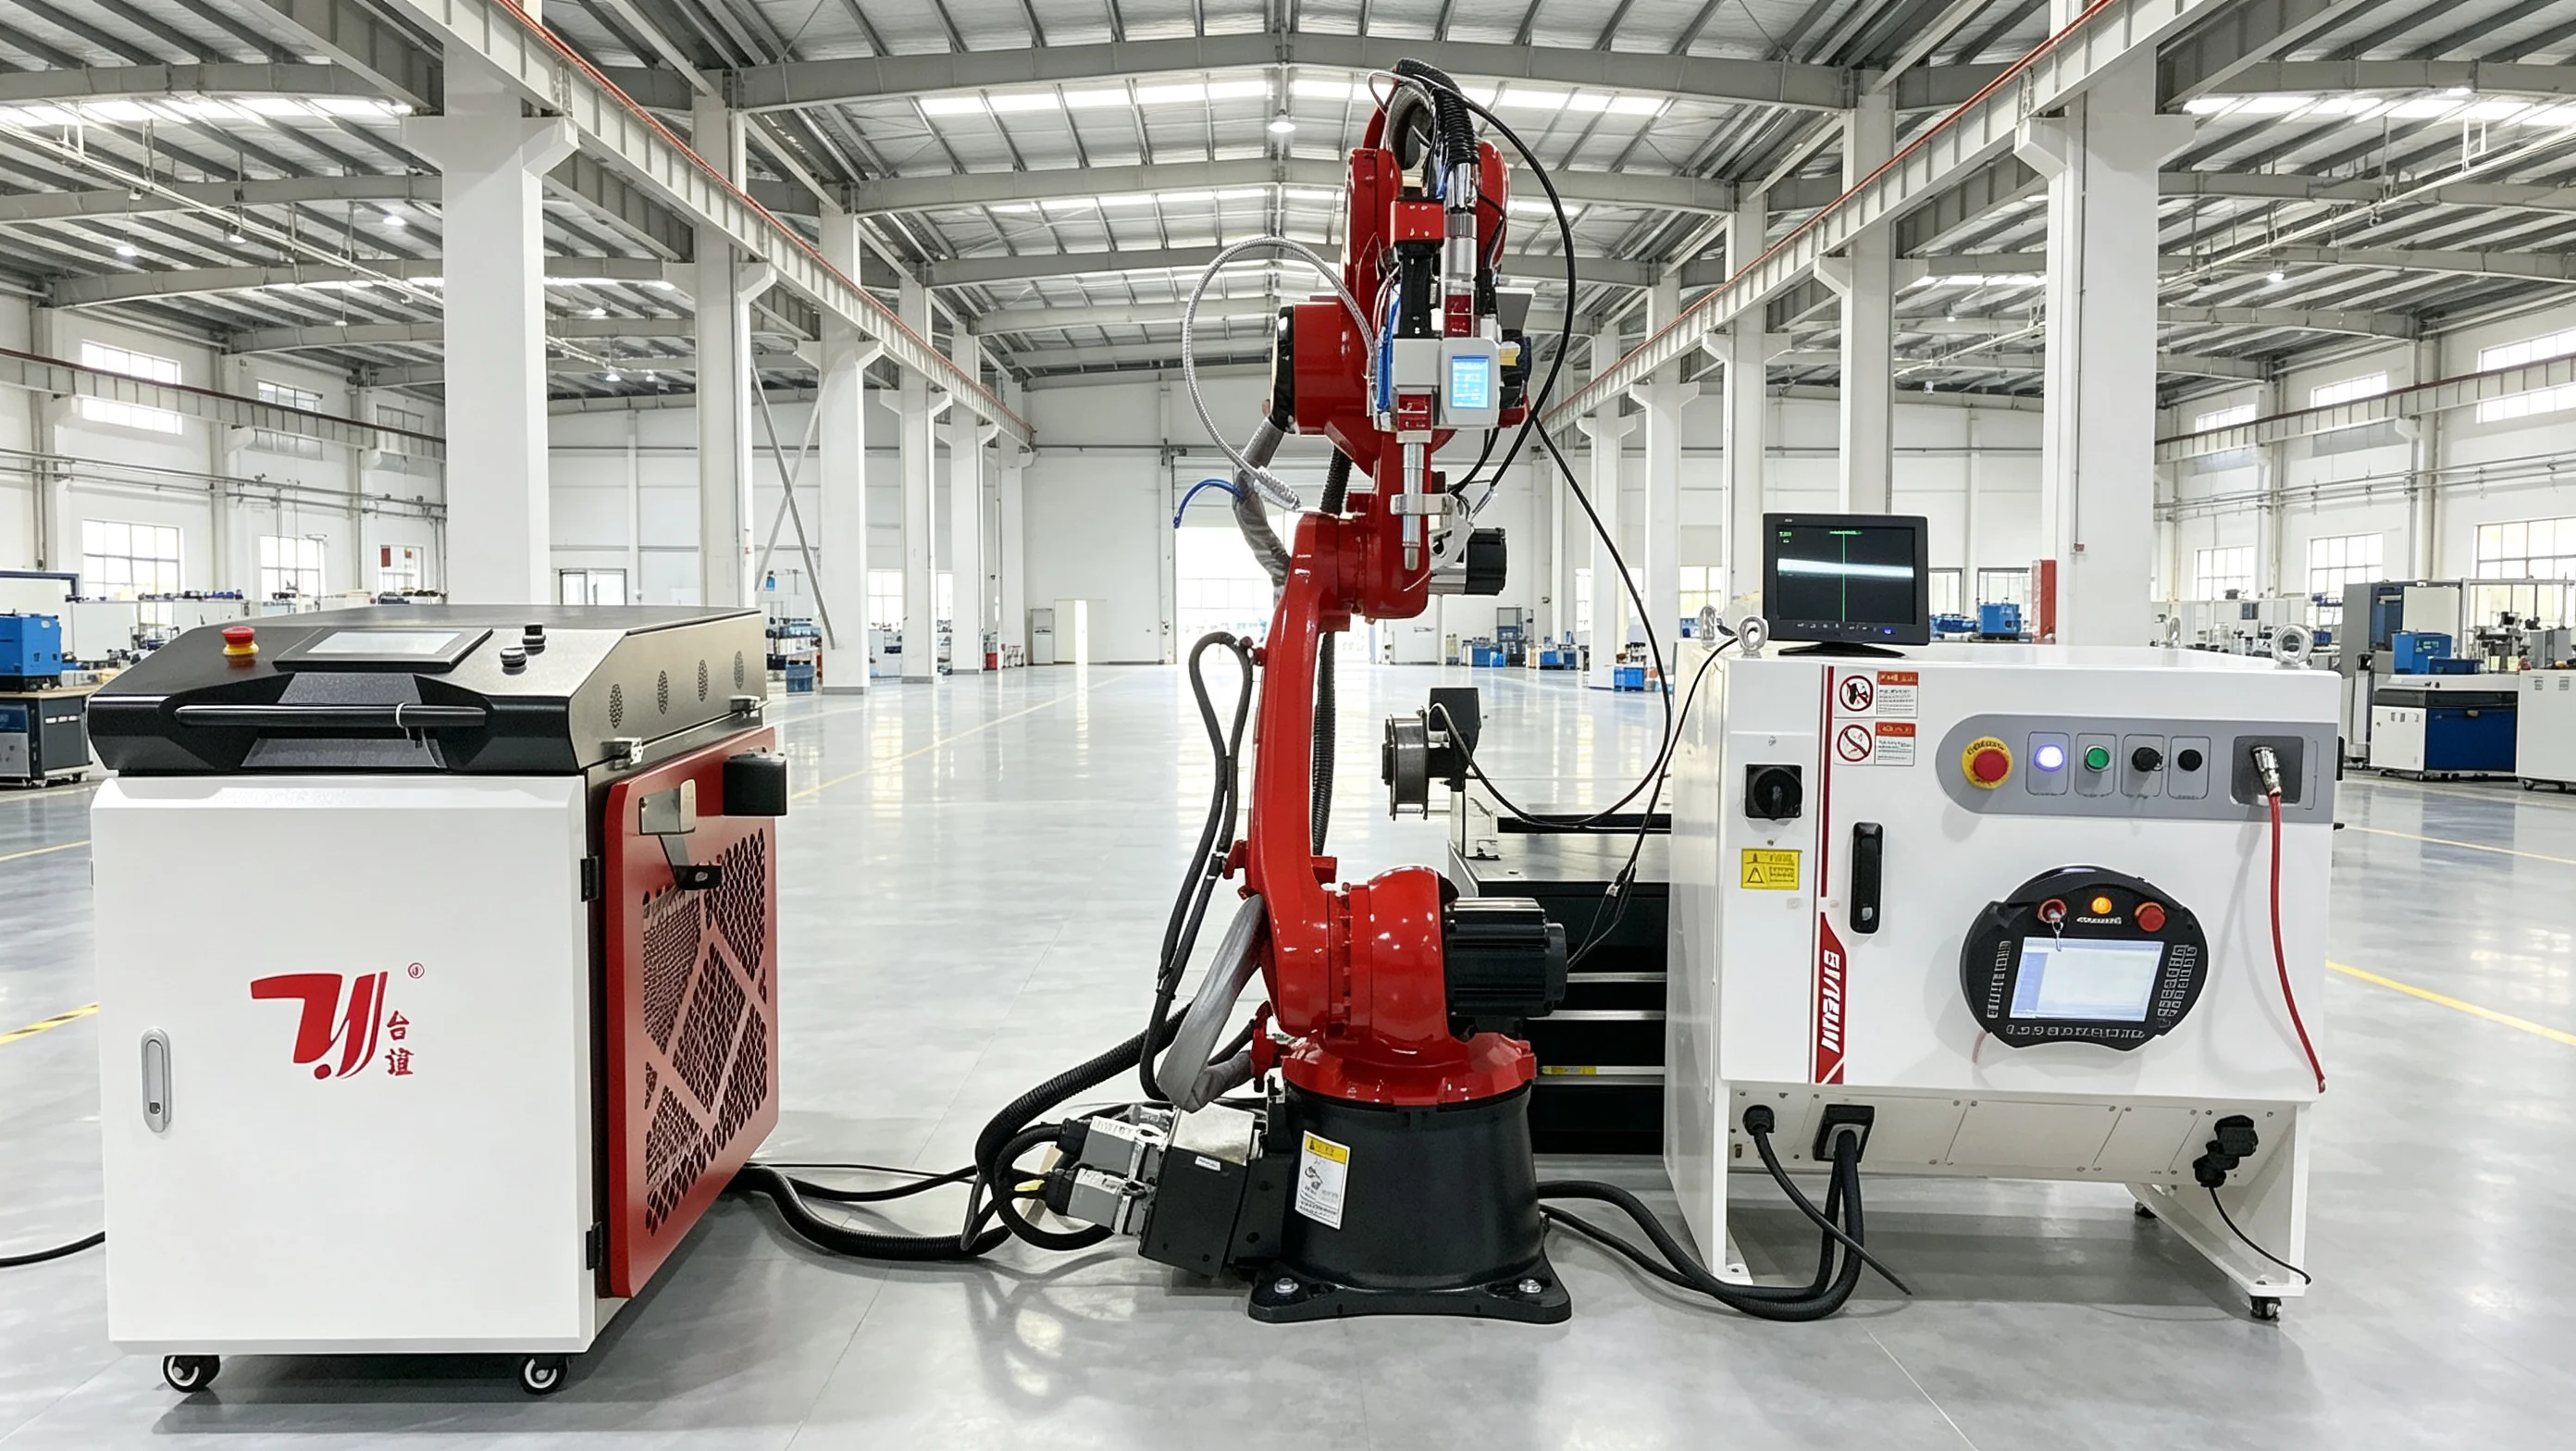
TY-HS5018 Roboter-Laserschweißmaschine

Kombinieren Sie einen sechsachsigen Industrieroboter mit einem Faserlaserschweißsystem für wiederholbare dreidimensionale Verbindungen. Konfigurieren Sie den Schweißkopf, die Vorrichtungen, den Drahtvorschub und den Werkstückzugang entsprechend Material und Naht.

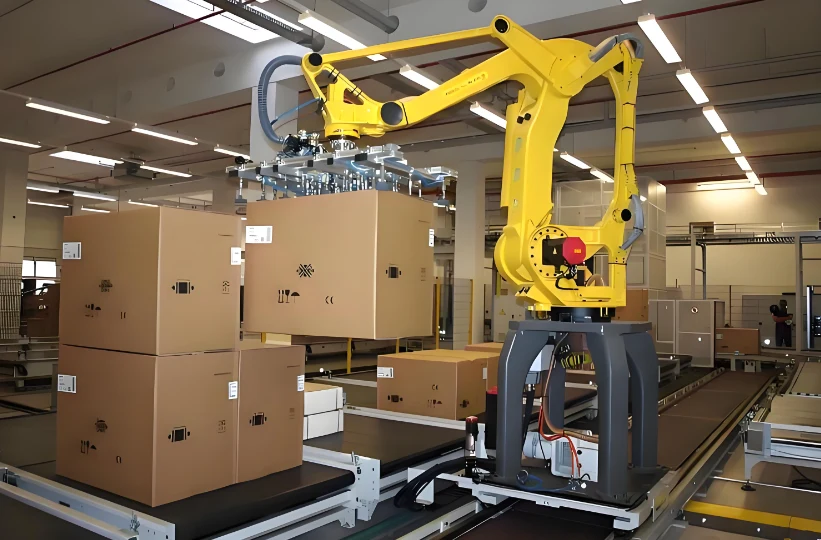
H-AGV Roboter-Handhabungssystem

Ein feststehendes oder schienengeführtes Industrieroboter-Handhabungssystem zum Transfer von Teilen und Lasten zwischen definierten Stationen. Wählen Sie den Greifer, die Reichweite des Roboters, die Schienenanordnung und die angeschlossene Ausrüstung entsprechend der Last und des Arbeitsablaufs aus.

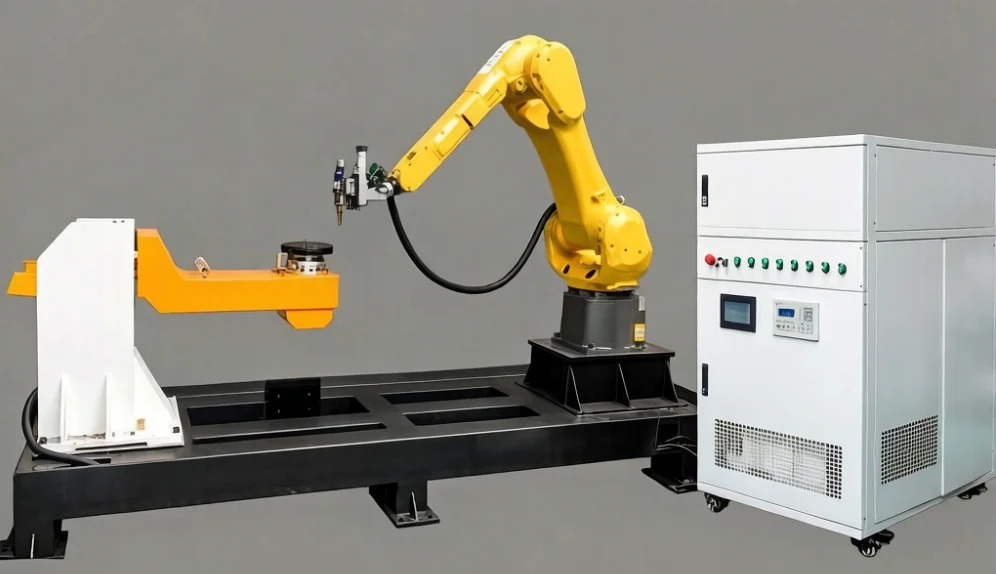
TY-QG5020 Roboter-Laserschneidmaschine mit Positionierer

Kombinieren Sie einen sechsachsigen Laserschneidroboter mit einem rotierenden Werkstückpositionierer für mehrseitige Metallteile. Die koordinierte Neuausrichtung bringt zusätzliche Oberflächen in Reichweite und unterstützt das Schneiden, Trimmen und Bohren an geformten Komponenten.

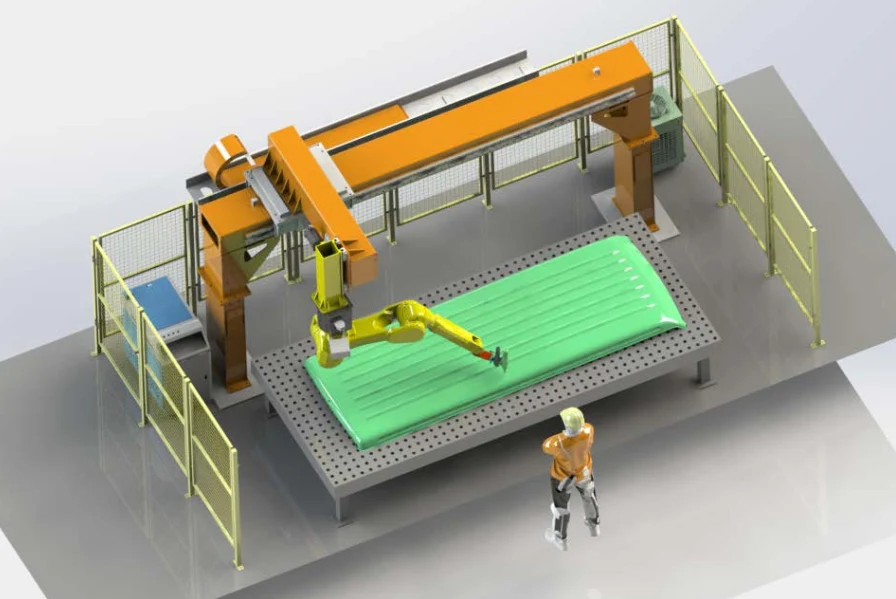
TY-QG5022 Portal-Roboter-Laserschneidmaschine

Eine portalmontierte, verfahrbare Roboter-Laserschneidkonfiguration für große Formteile und erweiterte Arbeitsbereiche. Die Überkopfschienenanordnung bewegt den Roboter über den Arbeitsbereich, während Vorrichtungen das Bauteil darunter positionieren.

Erstellen Sie Ihr Auswahlbriefing

  • Geben Sie an, ob der Roboter das Werkstück schneiden, schweißen oder handhaben soll.
  • Geben Sie Werkstückabmessungen, Masse und die erforderliche Werkzeug- oder Greiferanordnung an.
  • Beschreiben Sie die umgebenden Maschinen, die Transfersequenz und den verfügbaren Zellenplatz.

Fragen zur Roboterkonfiguration

Wie soll ich die Systeme vergleichen?

Beginnen Sie mit dem erforderlichen Prozess, Material, Geometrie und Ladeablauf. Vergleichen Sie dann den kompletten Roboter, die Werkzeuge, die Vorrichtung und die angeschlossene Ausrüstung.

Was wird für ein Projektangebot benötigt?

Stellen Sie Teilezeichnungen, Abmessungen, Material, Produktionsziele, Lademethode und verfügbare Stellfläche bereit. Identifizieren Sie Schnittstellen zu bestehenden Geräten.

Sind Roboterwiederholgenauigkeit und Toleranz des fertigen Teils dasselbe?

Nein. Die Roboterwiederholgenauigkeit beschreibt die Roboterbewegung. Der resultierende Schnitt, die Schweißnaht oder die Platzierung hängt auch von Werkzeugen, Vorrichtungen, Werkstückvariationen und Prozesseinstellungen ab.

Ist H-AGV ein mobiles AGV- oder AMR-Fahrzeug?

Dieses H-AGV-Angebot ist ein feststehender oder schienengebundener Handhabungsroboter. Seine Konfiguration wird durch den Roboter, den Endeffektor, den Stationsabstand und die angeschlossene Ausrüstung definiert.

Angebot anfordern

Nennen Sie uns das Teil. Wir nennen Ihnen die Maschine.

Teilen Sie uns Ihre Teilezeichnung, Material- und Produktionsanforderungen mit. Das Angebot wird die ausgewählte Ausrüstung, Werkzeuge, Handhabungsoptionen und den Integrationsumfang für Ihr Projekt festlegen.