

























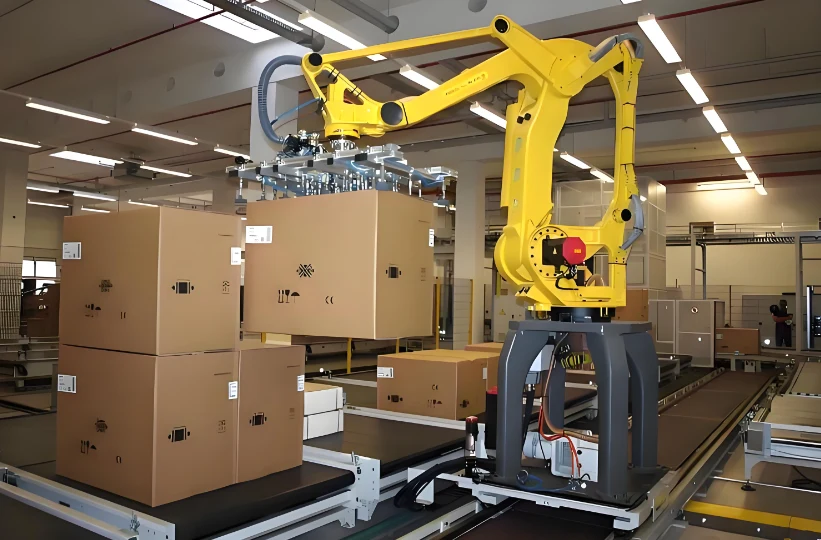
Роботизированные системы автоматизации
Роботизированная система обработки H-AGV
Промышленная робототехническая система обработки с фиксированным основанием или на рельсах для перемещения деталей и грузов между заданными станциями. Выберите захват, вылет робота, расположение рельсов и подключенное оборудование в зависимости от нагрузки и рабочего процесса.
Коммерческое предложение определяет робота, технологическое оборудование, оснастку, средства защиты, объем установки и приемки для вашего применения.
Характеристики
Конфигурация H-AGV
Конфигурация машины
- Тип системы
- Промышленный робот со стационарной базой или на рельсах
- Монтаж
- Конфигурация с фиксированным пьедесталом / линейной направляющей
- Конечный эффектор
- Сконфигурирован для заготовки и нагрузки
- Полезная нагрузка и вылет робота
- Выбрано для нагрузки, захвата и компоновки станции
- Длина рельса
- Указано для расстояния между станциями
- Интерфейсы управления
- Сконфигурировано с подключенным производственным оборудованием
Особенности
Сконфигурируйте систему под вашу производственную задачу
Фиксированный или перемещающийся робот
Используйте фиксированную точку крепления или линейную направляющую для обслуживания требуемых станций.
Специализированный концевой эффектор
Определите поверхности захвата, ориентацию, размеры и центр тяжести перед выбором инструмента.
Перемещение между станциями
Координируйте захват, передачу и размещение с конвейерами, приспособлениями или точками загрузки машины.
Интегрированный производственный цикл
Рассмотрите доступ, ограждение и блокировки вместе с подключенным оборудованием.
Конфигурация проекта
От обзора заготовки до интеграции ячейки
- 01
Обзор заготовки и производства
- 02
Выбор робота и процесса
- 03
Планирование оснастки и компоновки
- 04
Программирование и настройка интерфейса
- 05
Обзор мер безопасности и доступа
- 06
Пробные испытания и приемка процесса
Область применения
Детали и производственные применения
Рассмотрите материал, геометрию, доступ и производственные требования с предложенной конфигурацией.
Сопутствующие товары
Сравнить связанные конфигурации роботов
TY-QG5018
Шестиосевая волоконная лазерная резка для формованных и нерегулярных металлических компонентов. Программируйте отверстия, обрезанные кромки и трехмерные контуры вокруг заготовки, с учетом досягаемости робота, оснастки и мощности лазера, выбранных для каждого применения.
Роботизированный аппарат лазерной сваркиTY-HS5018
Объедините шестиосевой промышленный робот с волоконной лазерной сварочной системой для повторяющихся трехмерных соединений. Настройте сварочную головку, оснастку, подачу проволоки и доступ к заготовке в соответствии с материалом и швом.
Роботизированный станок лазерной резки с позиционеромTY-QG5020
Соедините шестиосевой лазерный режущий робот с поворотным позиционером заготовки для многосторонних металлических деталей. Скоординированная переориентация обеспечивает доступ к дополнительным поверхностям и поддерживает резку, обрезку и сверление вокруг формованных компонентов.
Сопутствующие отраслевые решения
Изучите применения и лазерные процессы, связанные с этим оборудованием.
Посмотреть все отраслевые решения
Определите полную рабочую станцию перед выбором робота
Заготовка и оснастка
Предоставьте чертежи, материал, размеры, массу и требуемые операции. Включите доступ к оснастке и предполагаемый метод загрузки, чтобы робот и оснастка могли быть выбраны вместе.
Интеграция и приемка
Укажите производственные цели, подключенное оборудование и доступную площадь. Согласуйте пробное производство, ограждения, интерфейсы и критерии приемки для всей ячейки.
Вопросы по выбору машины
Как настраивается H-AGV?
Промышленная робототехническая система обработки с фиксированным основанием или на рельсах для перемещения деталей и грузов между заданными станциями. Выберите захват, вылет робота, расположение рельсов и подключенное оборудование в зависимости от нагрузки и рабочего процесса.
Какая информация необходима для получения предложения?
Отправьте репрезентативные чертежи деталей, материал и размеры, требуемые операции, целевую производительность и доступную компоновку. Включите подключенное оборудование и любую запрошенную оснастку или позиционер.
Как определяются ограждения и доступ оператора?
Полное применение определяет защитные меры. Процесс, инструмент, заготовка, оснастка и доступ оператора рассматриваются совместно при определении ограждений и блокировок.
Запросить предложение
Расскажите нам о детали. Мы расскажем вам о станке.
Цена и сроки поставки зависят от робота, технологического пакета, закрепления заготовки, средств защиты и объема интеграции.
- Телефон+86 153 6281 4831
- Электронная почтаsales02@taiyilaser.com
- WhatsApp+86 153 6281 4831