

























Sistemas de automação robótica
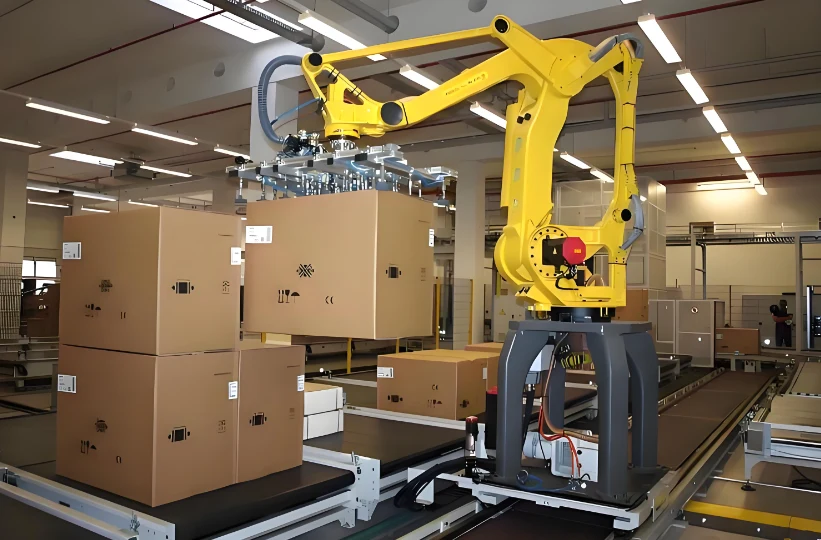
Sistema de Manuseio Robótico H-AGV
Um sistema de manuseio de robô industrial de base fixa ou montado em trilho para transferir peças e cargas entre estações definidas. Selecione a garra, o alcance do robô, o arranjo do trilho e o equipamento conectado em torno da carga e do fluxo de trabalho.
O orçamento define o robô, equipamento de processo, dispositivos de fixação, salvaguarda, instalação e escopo de aceitação para sua aplicação.
Especificações
Configuração H-AGV
Configuração da máquina
- Tipo de sistema
- Robô industrial de base fixa ou montado em trilho
- Montagem
- Configuração de pedestal fixo / trilho linear
- Ferramenta final
- Configurado para a peça e carga
- Carga útil e alcance do robô
- Selecionado para a carga, garra e layout da estação
- Comprimento do trilho
- Especificado para o espaçamento da estação
- Interfaces de controle
- Configurado com equipamentos de produção conectados
Recursos
Configure o sistema em torno da sua tarefa de produção
Robô fixo ou móvel
Use um ponto de montagem fixo ou um trilho linear para atender às estações necessárias.
Efetor final específico para carga
Defina superfícies de agarre, orientação, dimensões e centro de gravidade antes de selecionar as ferramentas.
Manuseio de estação para estação
Coordene a coleta, transferência e colocação com transportadores, dispositivos de fixação ou pontos de carga da máquina.
Ciclo de produção integrado
Revise o acesso, proteção e intertravamentos em conjunto com o equipamento conectado.
Configuração do projeto
Da revisão da peça à integração da célula
- 01
Revisão da peça e produção
- 02
Seleção de robô e processo
- 03
Planejamento de fixação e layout
- 04
Programação e configuração de interface
- 05
Revisão de salvaguarda e acesso
- 06
Testes de processo e aceitação
Escopo de aplicação
Peças e aplicações de produção
Revise os requisitos de material, geometria, acesso e produção com a configuração proposta.
Produtos relacionados
Comparar configurações de robôs relacionadas
TY-QG5018
Corte a laser de fibra de seis eixos para componentes metálicos conformados e irregulares. Programe furos, bordas aparadas e contornos tridimensionais ao redor da peça, com alcance do robô, ferramentas e potência do laser selecionados para cada aplicação.
Máquina de Solda a Laser RobôTY-HS5018
Combine um robô industrial de seis eixos com um sistema de soldagem a laser de fibra para juntas tridimensionais repetíveis. Configure a cabeça de soldagem, os dispositivos de fixação, o alimentador de arame e o acesso à peça em torno do material e da costura.
Máquina de Corte a Laser Robótica com PosicionadorTY-QG5020
Emparelhe um robô de corte a laser de seis eixos com um posicionador de peça rotativo para peças metálicas multi-face. A reorientação coordenada permite o acesso a superfícies adicionais e suporta corte, aparagem e furação em componentes conformados.
Soluções relacionadas para a indústria
Explore as aplicações e processos a laser conectados a este equipamento.
Ver todas as soluções industriais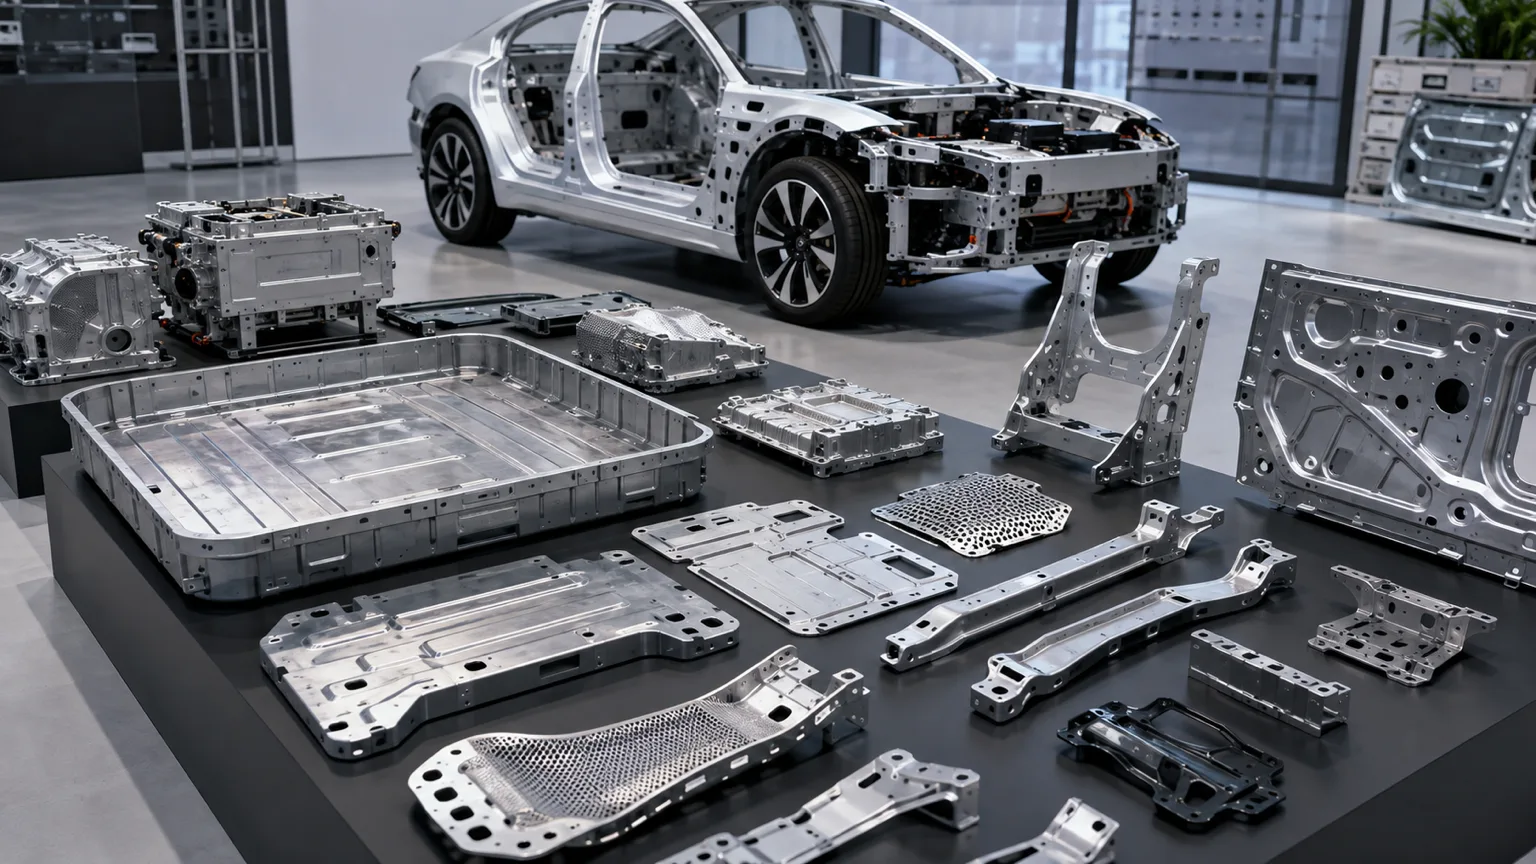
Defina a estação de trabalho completa antes de selecionar o robô
Peça e ferramentas
Forneça desenhos, material, dimensões, massa e as operações necessárias. Inclua o acesso ao dispositivo de fixação e o método de carregamento pretendido para que o robô e as ferramentas possam ser selecionados em conjunto.
Integração e aceitação
Especifique as metas de produção, equipamentos conectados e espaço disponível. Concorde com o teste de processo, proteção, interfaces e critérios de aceitação para a célula completa.
Perguntas sobre seleção de máquinas
Como o H-AGV é configurado?
Um sistema de manuseio de robô industrial de base fixa ou montado em trilho para transferir peças e cargas entre estações definidas. Selecione a garra, o alcance do robô, o arranjo do trilho e o equipamento conectado em torno da carga e do fluxo de trabalho.
Quais informações são necessárias para uma cotação?
Envie desenhos representativos da peça, material e dimensões, operações necessárias, produção alvo e layout disponível. Inclua equipamentos conectados e qualquer dispositivo de fixação ou posicionador solicitado.
Como são definidas a proteção e o acesso do operador?
A aplicação completa determina as medidas de proteção. O processo, ferramenta, peça de trabalho, dispositivos de fixação e acesso do operador são considerados em conjunto ao definir a proteção e os intertravamentos.
Solicitar orçamento
Diga-nos a peça. Nós lhe diremos a máquina.
O preço e a entrega dependem do robô, pacote de processo, fixação da peça, salvaguarda e escopo de integração.
- Telefone+86 153 6281 4831
- E-mailsales02@taiyilaser.com
- WhatsApp+86 153 6281 4831