

























Sistemas de automatización robótica
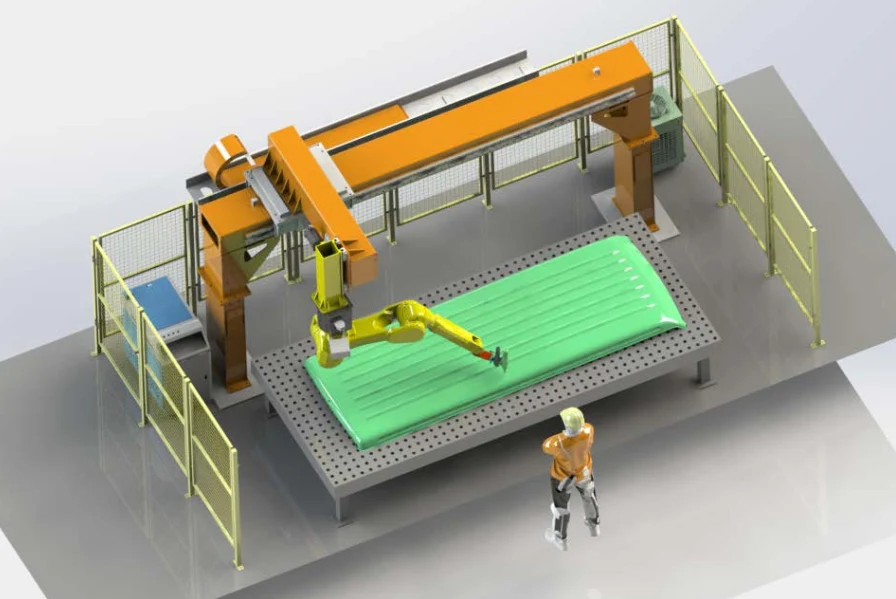
Máquina de corte por láser robotizada de pórtico-carril TY-QG5022
Una configuración de corte por láser con robot móvil montado en pórtico para piezas formadas grandes y espacios de trabajo extendidos. La disposición de rieles superiores mueve el robot por el área de trabajo mientras los utillajes localizan el componente debajo.
La cotización define el robot, el equipo de proceso, los utillajes, la protección, la instalación y el alcance de aceptación para su aplicación.
Especificaciones
Configuración TY-QG5022
Configuración de la máquina
- Opciones de potencia láser
- 3,000 / 6,000 W
- Montaje del robot
- Carril de pórtico superior
- Configuración de movimiento
- Robot de seis ejes con eje de desplazamiento externo
- Recorrido del carril y envolvente de trabajo
- Configurado para el diseño del proyecto
- Mesa de trabajo
- Plataforma de utillaje modular
- Programación
- Control de robot con programación offline
- Refrigeración
- Refrigeración por agua
- Fuente de alimentación
- 380 V / 50 Hz
Características
Configure el sistema según su tarea de producción
Envolvente de trabajo extendido
Mueva el robot a lo largo del riel del pórtico para alcanzar diferentes áreas de un componente grande.
Configuración aérea
Coordine la estructura del pórtico, la orientación del robot y el acceso del cabezal de corte alrededor del utillaje.
Sujeción de pieza modular
Organice las ubicaciones del utillaje para la familia de piezas y los requisitos de cambio.
Integración de celdas
Planifique el cerramiento, la extracción de humos, el acceso de carga y el movimiento del robot como un solo sistema.
Configuración del proyecto
Desde la revisión de la pieza hasta la integración de la celda
- 01
Revisión de la pieza y la producción
- 02
Selección de robot y proceso
- 03
Planificación de utillaje y diseño
- 04
Programación y configuración de la interfaz
- 05
Revisión de seguridad y acceso
- 06
Pruebas de proceso y aceptación
Alcance de la aplicación
Piezas y aplicaciones de producción
Revise los requisitos de material, geometría, acceso y producción con la configuración propuesta.
Productos relacionados
Comparar configuraciones de robots relacionadas
TY-QG5018
Corte por láser de fibra de seis ejes para componentes metálicos conformados e irregulares. Programe orificios, bordes recortados y contornos tridimensionales alrededor de la pieza, con el alcance del robot, el utillaje y la potencia del láser seleccionados para cada aplicación.
Máquina de soldadura láser robotizadaTY-HS5018
Combine un robot industrial de seis ejes con un sistema de soldadura láser de fibra para uniones tridimensionales repetibles. Configure el cabezal de soldadura, los utillajes, la alimentación de alambre y el acceso a la pieza alrededor del material y la costura.
Sistema de manipulación robóticaH-AGV
Un sistema de manipulación robótico industrial de base fija o montado sobre rieles para transferir piezas y cargas entre estaciones definidas. Seleccione la pinza, el alcance del robot, la disposición de los rieles y el equipo conectado en función de la carga y el flujo de trabajo.
Soluciones industriales relacionadas
Explore las aplicaciones y los procesos láser conectados a este equipo.
Ver todas las soluciones industriales
Defina la estación de trabajo completa antes de seleccionar el robot
Pieza y utillaje
Proporcione dibujos, material, dimensiones, masa y las operaciones requeridas. Incluya el acceso al utillaje y el método de carga previsto para que el robot y el utillaje puedan seleccionarse juntos.
Integración y aceptación
Especifique los objetivos de producción, el equipo conectado y el espacio disponible en el suelo. Acuerde la prueba de proceso, la protección, las interfaces y los criterios de aceptación para la celda completa.
Preguntas sobre la selección de máquinas
¿Cómo se configura el TY-QG5022?
Una configuración de corte por láser con robot móvil montado en pórtico para piezas formadas grandes y espacios de trabajo extendidos. La disposición de rieles superiores mueve el robot por el área de trabajo mientras los utillajes localizan el componente debajo.
¿Qué información se necesita para una cotización?
Envíe dibujos de piezas representativas, material y dimensiones, operaciones requeridas, producción objetivo y diseño disponible. Incluya el equipo conectado y cualquier utillaje o posicionador solicitado.
¿Cómo se definen la protección y el acceso del operador?
La aplicación completa determina las medidas de protección. El proceso, la herramienta, la pieza, los utillajes y el acceso del operador se consideran juntos al definir la protección y los enclavamientos.
Solicitar presupuesto
Díganos la pieza. Nosotros le diremos la máquina.
El precio y la entrega dependen del robot, el paquete de proceso, la sujeción de la pieza, la protección y el alcance de la integración.
- Teléfono+86 153 6281 4831
- Correo electrónicosales02@taiyilaser.com
- WhatsApp+86 153 6281 4831