

























Serie de recargue y temple robótico
Sistema de recargue láser TY-RF5018
TY-RF5018 es una serie de estaciones de trabajo de recargue láser configurables para la reparación y el refuerzo de superficies. Seleccione primero el proceso y, a continuación, defina el robot, el cabezal, la alimentación de polvo y el paquete de sujeción de la pieza para superficies externas, orificios internos accesibles o temple localizado.
Garantía de toda la máquina: 2 años · El precio final y el plazo de entrega dependen de la potencia del láser, el alcance del robot, el cabezal de recargue o temple, el alimentador de polvo, el posicionador, el raíl, la protección y el alcance de la integración.
Especificaciones
Datos técnicos de TY-RF5018
Configuración del robot y el láser
- Serie
- TY-RF5018
- Estructura del robot
- Robot industrial de 6 ejes
- Potencia láser nominal
- 3,000 / 6,000 / 12,000 W
- Alcance del brazo del robot
- 1,800-2,100 mm, configuración opcional
- Precisión de posicionamiento
- ±0.05 mm
- Fuente láser
- Láser de fibra
Proceso de recargue
- Longitud de onda del láser
- 1,080 ± 5 nm
- Diámetro del núcleo de la fibra
- 600 μm
- Espesor de recubrimiento indicado
- 0.5-2 mm
- Cabezales de procesamiento
- Cabezal de recargue / cabezal de temple / cabezal de recargue de pared interna, según la configuración
- Alimentación de polvo
- Alimentador de polvo integrado; alimentador simple o doble según la configuración
- Capacidad de pared interna
- Cabezal dedicado listado para diámetros internos ≥100 mm
Control, refrigeración y servicios
- Sistema de control
- PLC con programación didáctica / programación fuera de línea
- Fuente de alimentación
- 380 V ±5%, 50/60 Hz
- Método de refrigeración
- Refrigeración por agua
- Temperatura de funcionamiento indicada
- 0-50 °C
- Garantía de la máquina completa
- 2 años
Características
Configure la celda de recargue en torno a la pieza y el proceso
Una serie, múltiples configuraciones
TY-RF5018 se organiza como una serie que cubre estaciones de trabajo robóticas, procesamiento de paredes internas, recargue robótico y configuraciones combinadas de recargue-temple.
Control de trayectoria de seis ejes
El robot industrial sigue trayectorias programadas a través de ejes, superficies, curvas y piezas irregulares, mientras que el paquete de sujeción de la pieza se configura alrededor de la envolvente del componente.
Cabezal de recargue o temple
El paquete de procesamiento se puede configurar para reparación de capa depositada, fortalecimiento de superficie o trabajo combinado de recargue y temple según la pieza presentada y el objetivo del proceso.
Opción de procesamiento de paredes internas
Se lista un cabezal dedicado para paredes internas para tubos, cilindros y manguitos con diámetros internos de al menos 100 mm, sujeto a revisión de profundidad, acceso y sujeción de la pieza.
Integración de polvo y movimiento
La fuente láser, el alimentador de polvo, el enfriador de agua, el robot, el posicionador o el riel y los controles eléctricos se integran como una celda de procesamiento específica del proyecto.
Configuración de sujeción de pieza abierta
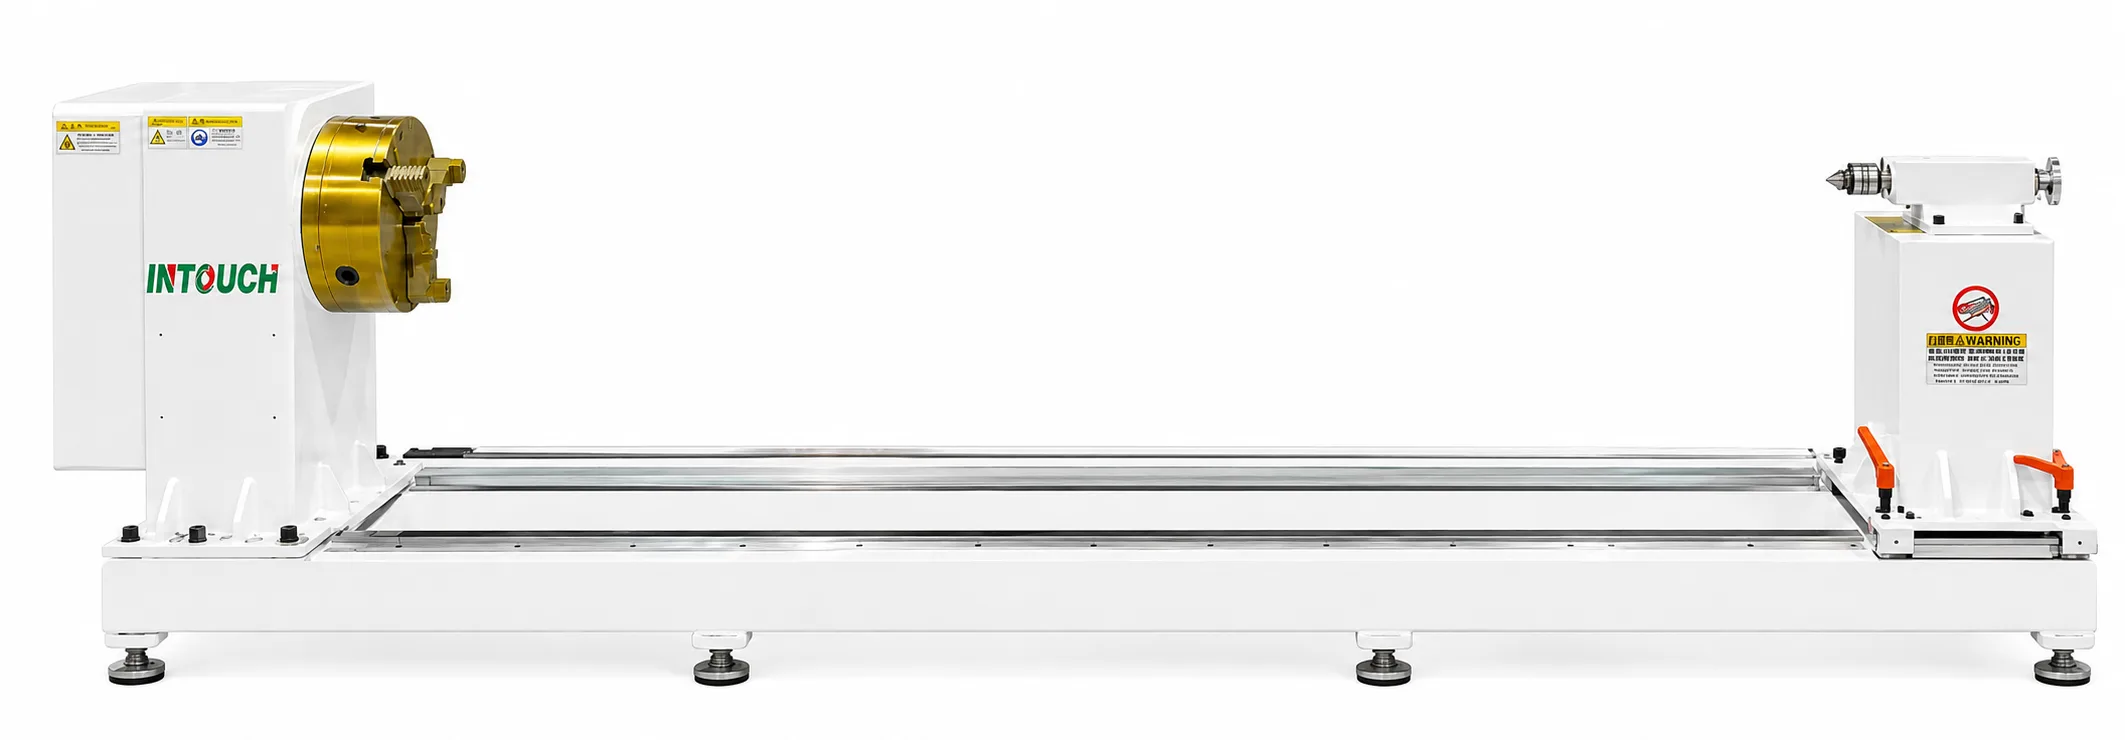
Se pueden seleccionar posicionadores, contrapuntos y rieles de robot para ejes largos, piezas rotativas y trabajos de reparación más grandes en lugar de forzar cada componente en un cerramiento fijo.
Configuración del proyecto
Desde la revisión de la pieza hasta la aceptación de la muestra
Una secuencia típica para definir el sistema en torno al componente enviado, el objetivo de reparación y el objetivo del proceso.
- 01
Dibujo de la pieza y revisión del material base
- 02
Definición del objetivo de reparación o refuerzo
- 03
Planificación del material de recargue y pruebas de proceso
- 04
Selección del cabezal, la potencia láser y el alimentador de polvo
- 05
Comprobación del alcance del robot, posicionador y carril
- 06
Plan de trayectoria de herramienta y programación offline
- 07
Definición de protecciones, extracción y servicios
- 08
Aceptación de muestras y alcance de la instalación
Alcance de la configuración
Cuatro configuraciones TY-RF5018 dentro de una serie
La potencia láser final, el cabezal de procesamiento, el método de alimentación de polvo, la sujeción de la pieza y el paquete de movimiento se confirman en función de la geometría de la pieza, el acceso y la capa objetivo o el requisito de temple.
Productos relacionados
Otras rutas de recargue y procesamiento robótico
Recargue láser robótico
Revise la postura del robot, los posicionadores y la holgura del utillaje para superficies externas y curvas.
Acceso y herramientas para orificiosRecargue de paredes internas
Verifique el diámetro del orificio, la profundidad y la holgura de entrada para el cabezal dedicado de pared interna.
Dos objetivos de tratamientoRecargue y temple
Separe la reparación de capa depositada del temple localizado y defina cada zona de tratamiento.
Soluciones industriales relacionadas
Explore las aplicaciones y los procesos láser conectados a este equipo.
Ver todas las soluciones industriales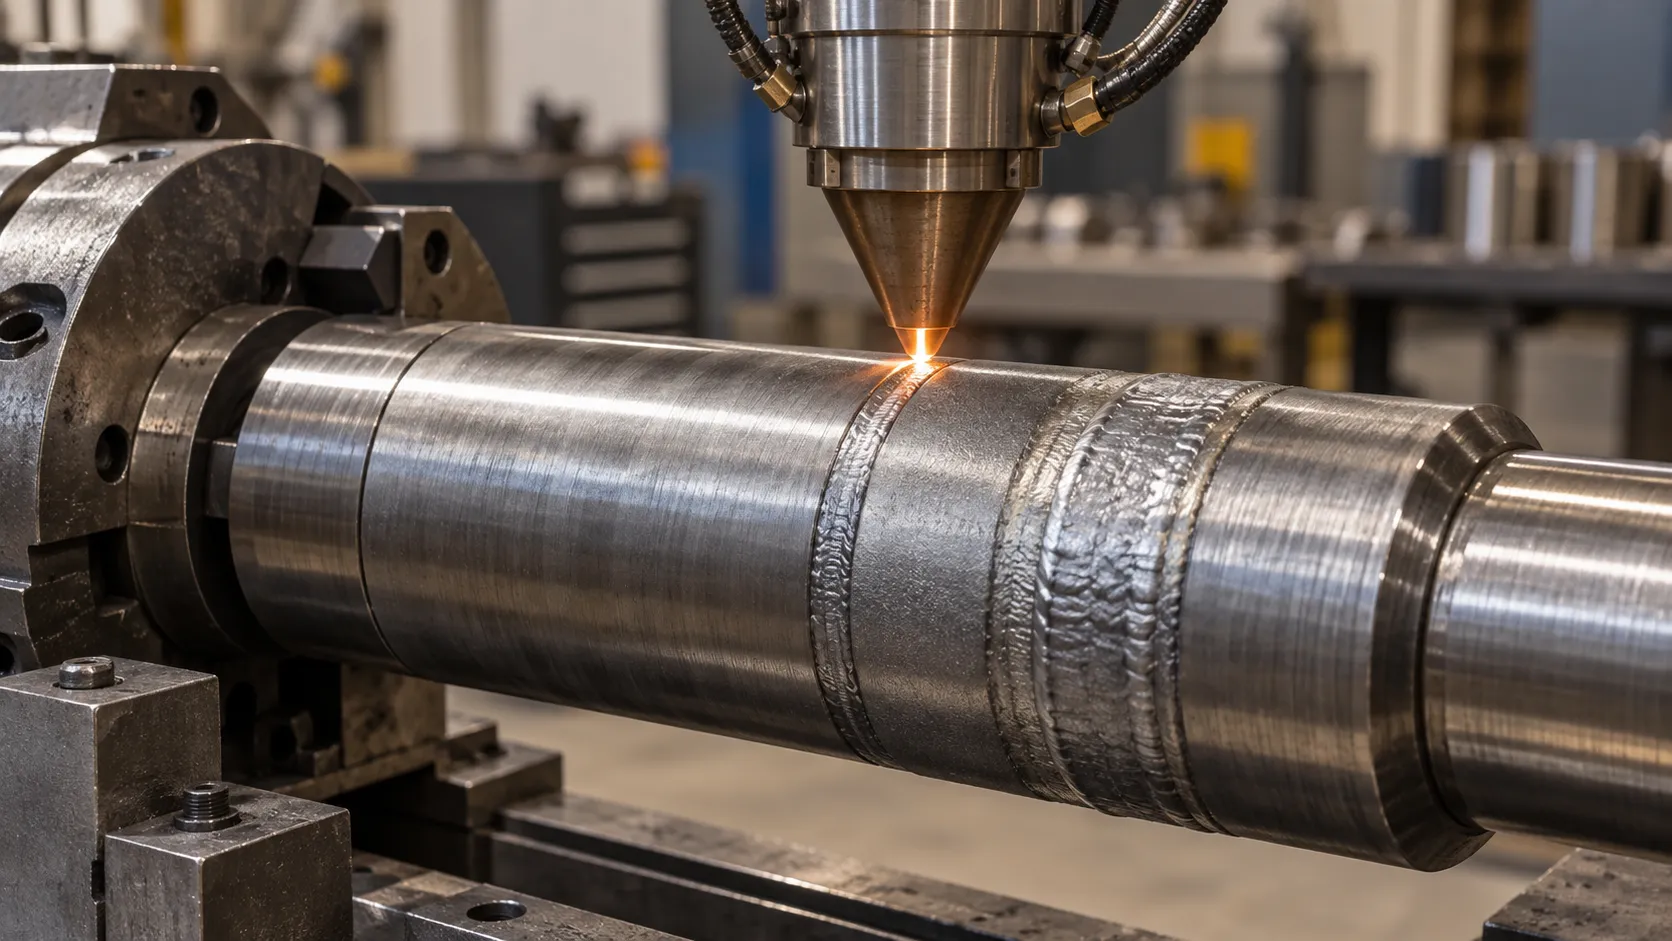
Seleccione la configuración de la estación de trabajo por tarea de tratamiento
Comience con la superficie y el objetivo de reparación
Marque las áreas a tratar en el dibujo de la pieza y describa el desgaste actual, la corrosión o la condición dimensional. Distinga una capa de reparación depositada de un requisito de temple superficial para que la revisión del cabezal de proceso y del material aborde el resultado previsto.
Elija la disposición de movimiento y acceso
Las superficies curvas externas, los orificios internos y los componentes giratorios largos imponen diferentes demandas en el acceso al cabezal y la sujeción de la pieza. Utilice las páginas de configuración dedicadas para revisar la trayectoria relevante, luego confirme el alcance del robot, el posicionador o los requisitos del riel para el conjunto completo.
Defina el límite completo del equipo
La serie combina el láser, el cabezal, la alimentación de polvo, la refrigeración y los controles con equipos de movimiento específicos del proyecto. Acuerde qué utillajes, equipos de manipulación, protección, extracción y servicios de instalación pertenecen a la cotización; un nombre de serie no define un paquete de suministro fijo.
Preguntas sobre la selección de máquinas
¿Es TY-RF5018 una máquina o una serie configurable?
Es una serie con configuraciones de estación de trabajo, recargue láser robótico, pared interna y recargue láser-temple por láser. La pieza enviada y el objetivo del tratamiento determinan el cabezal final, el movimiento, la alimentación de polvo y el paquete de sujeción de la pieza.
¿Cómo debo elegir entre el TY-RF5018 y el TY-RF2018?
Compare la trayectoria y la sujeción de la pieza requeridas. El TY-RF5018 utiliza una configuración de robot de seis ejes, mientras que el TY-RF2018 proporciona una disposición de plataforma CNC. Verifique el envolvente completo de la pieza y el utillaje y las necesidades de carga antes de seleccionar una serie.
¿El espesor de capa listado define la tolerancia de la pieza terminada?
No. El espesor de recargue láser listado de 0.5–2 mm describe un rango de proceso. Acuerde las dimensiones finales requeridas, cualquier mecanizado posterior y los criterios de aceptación de la capa para el material y la reparación reales.
¿Se incluyen todos los cabezales de pared interna y temple por láser?
Los cabezales son opciones de configuración. Especifique si el proyecto necesita recargue láser externo, recargue láser de pared interna, temple por láser o una combinación acordada para que la cotización identifique el equipo requerido.
¿Qué debo proporcionar para una propuesta de estación de trabajo?
Envíe el dibujo de la pieza, el material base, la condición actual de la superficie, las áreas de tratamiento, la capa objetivo o el resultado del temple por láser y la producción esperada. Incluya las restricciones de carga, el espacio disponible en el suelo y los criterios de inspección previstos.
Solicitar presupuesto
Díganos la pieza. Nosotros le diremos la máquina.
El precio depende de las dimensiones y el material de la pieza, el objetivo de reparación o temple, la potencia del láser, el cabezal de procesamiento, el alimentador de polvo, el alcance del robot, el posicionador o raíl, la protección, la extracción y el alcance de la instalación.
- Teléfono+86 153 6281 4831
- Correo electrónicosales02@taiyilaser.com
- WhatsApp+86 153 6281 4831