

























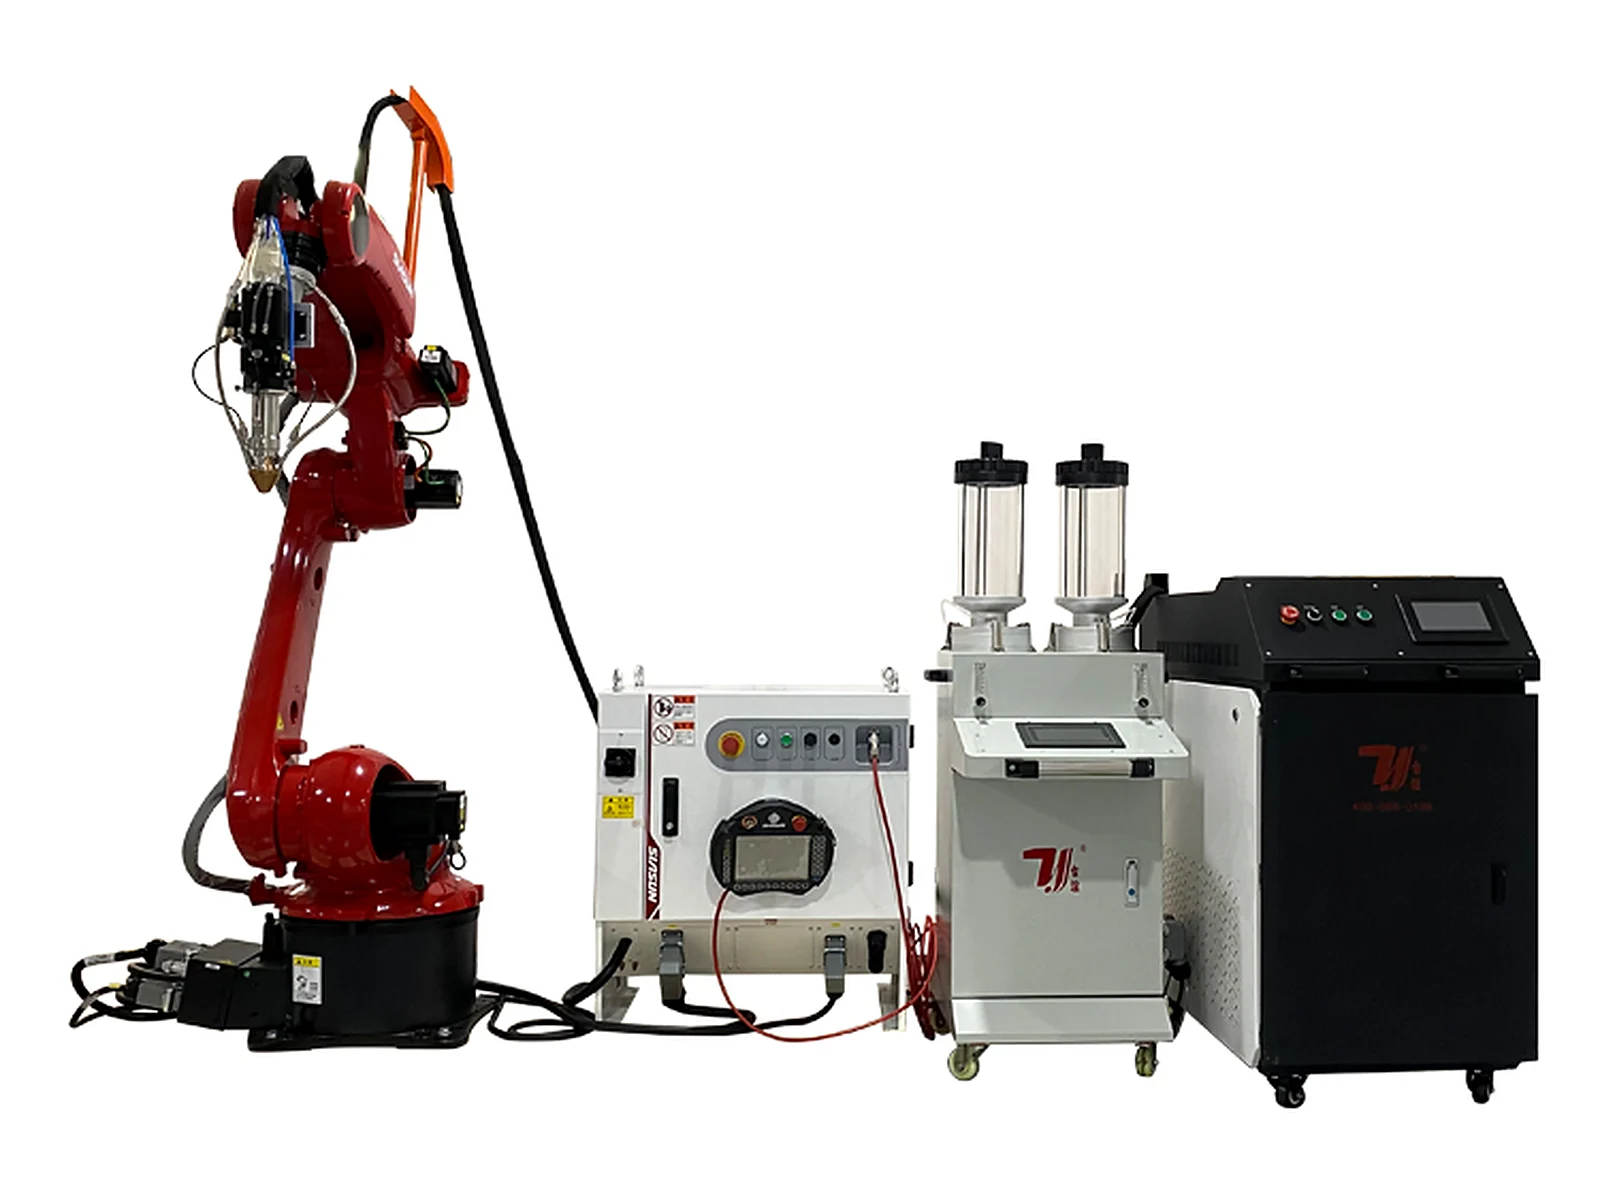
Configuración de recargue robótico
Máquina de recargue láser robótico
Esta configuración de recargue láser robótico TY-RF5018 sigue trayectorias de deposición programadas en ejes, rodillos, moldes y piezas curvas o irregulares. El movimiento de seis ejes se combina con la sujeción de la pieza seleccionada para presentar la superficie de tratamiento al cabezal de recargue.
Garantía de toda la máquina: 2 años · El precio final y el plazo de entrega dependen de la geometría y el material de la pieza, la capa objetivo, la potencia del láser, el alcance del robot, el cabezal de recargue, el alimentador de polvo, la sujeción de la pieza, la protección, la extracción y el alcance de la instalación.
Especificaciones
Datos de configuración de recargue robotizado TY-RF5018
Sistema robótico TY-RF5018
- Serie
- TY-RF5018
- Estructura del robot
- Robot industrial de 6 ejes
- Potencia láser nominal
- 3,000 / 6,000 / 12,000 W
- Opciones de robot listadas
- Nacional / FANUC / KUKA / Yaskawa o equivalente configurado
- Alcance del brazo listado
- 1,800 / 2,000 mm, con otros alcances configurables
- Precisión de posicionamiento
- ±0.05 mm / ±0.002 in
Paquete de proceso de recargue
- Diámetro del núcleo de la fibra
- 600 μm
- Longitud de la fibra
- 20 m listado estándar; personalizable
- Interfaz de fibra
- QBH
- Punto de recargue listado
- Redondo 4 mm o cuadrado 10 / 20 mm
- Espesor de recubrimiento indicado
- 0.5-2 mm / 0.020-0.079 in
- Cabezal de proceso
- Cabezal de recargue o cabezal de temple, según la configuración
Alimentación de polvo y servicios
- Alimentador de polvo
- Alimentador simple o doble, según la configuración
- Rango de partículas de polvo
- 20-200 μm
- Precisión de alimentación de polvo indicada
- ≤±2%
- Gas de protección
- Argón / nitrógeno
- Fuente de alimentación
- 380 V, 50/60 Hz
- Refrigeración / garantía
- Refrigeración por agua / 2 años de garantía de toda la máquina
Configurar trayectorias de recargue de seis ejes alrededor de la pieza
Control de trayectoria de seis ejes
El robot sigue trayectorias de recargue programadas alrededor de superficies planas, axiales, curvas y de forma especial mientras mantiene la orientación del cabezal seleccionada.
Paquete de proceso configurable
La potencia del láser, el cabezal de recargue o temple, la disposición focal y las opciones de punto listadas se seleccionan en función del material, la geometría y la capa objetivo.
Sujeción de la pieza alrededor de la pieza
Se puede configurar un posicionador, un utillaje rotativo, un riel u otro soporte cuando el componente debe girar, trasladarse o presentarse en un ángulo controlado.
Alimentación de polvo integrada
Las configuraciones de alimentador simple o doble suministran el polvo de aleación seleccionado mientras el láser, el cabezal, la refrigeración y los controles operan como una sola celda.
Opciones de robot y alcance
La configuración listada admite múltiples marcas de robots y selecciones de alcance para que la envolvente de movimiento pueda coincidir con la pieza y el utillaje.
Revisión del proyecto antes de la construcción
Los planos de la pieza, el material, la condición de la superficie, la capa objetivo, las expectativas de ciclo, la protección y los requisitos de instalación se revisan antes de fijar el alcance final.
Desde la revisión de la pieza hasta la aceptación de la muestra
La celda final se define a partir del componente enviado, las condiciones de acceso, la capa de recargue objetivo y los requisitos de producción.
- 01
Dibujo de la pieza y revisión del área de recargue
- 02
Comprobación del material base y la condición de la superficie
- 03
Definición de la capa objetivo y el material de recargue
- 04
Selección de la potencia láser y el cabezal de proceso
- 05
Verificación del alcance del robot y el acceso a la trayectoria
- 06
Diseño de posicionador, carril y sujeción de la pieza
- 07
Prueba de proceso y aceptación de muestras
- 08
Confirmación de protecciones, servicios e instalación
Superficies externas y complejas para reparación y refuerzo
La geometría de la pieza por sí sola no determina la viabilidad. La condición de la superficie, el acceso del robot, la sujeción de la pieza, el blindaje, la extracción y la capa objetivo se revisan en conjunto.
Otras configuraciones de recargue láser
TY-RF5018
Revise la serie TY-RF5018 más amplia y sus opciones de robot, sujeción de la pieza y paquete de proceso.
Recargue de paredes internasTY-RF5018
Una configuración dedicada para superficies internas accesibles de tuberías, cilindros y manguitos.
Recargue automático de plataformaTY-RF2018
Recargue automático de plataforma abierta para ejes, rodillos y piezas de reparación más pequeñas.
Soluciones industriales relacionadas
Explore las aplicaciones y los procesos láser conectados a este equipo.
Componentes de automoción
Procesamiento láser para estructuras de carrocería, piezas de tren motriz y componentes de batería.
Ver solución
Recargue y reparación láser
Restaurar superficies desgastadas en ejes, perforaciones, tornillos y componentes grandes.
Ver soluciónRevise la trayectoria del robot junto con el utillaje
Compruebe la trayectoria de tratamiento completa
Marque cada región de recargue en el modelo de la pieza, incluidos los bordes, las curvas y las superficies cercanas a las obstrucciones. El alcance debe evaluarse con la orientación del cabezal y el utillaje en su lugar; una longitud nominal del brazo por sí sola no confirma el acceso a toda la superficie.
Elija cómo se mueve la pieza
Se puede configurar un posicionador, un utillaje giratorio, un riel o un soporte cuando el componente necesita rotación o traslación. Describa las dimensiones y la masa de la pieza, el método de carga y las superficies de localización para que el paquete de movimiento pueda revisarse como una celda.
Especifique la capa y el plan de aceptación
El material base, la condición superficial existente y la capa objetivo guían el paquete de proceso. Acuerde las dimensiones de reparación y los criterios de inspección antes de fijar el objetivo de producción; la precisión de posicionamiento del robot no es una garantía de la geometría final de la pieza o el rendimiento de la capa.
Preguntas sobre la selección de máquinas
¿Qué piezas se enumeran para el recargue láser robótico?
La configuración cubre ejes, rodillos, moldes, componentes hidráulicos o de minería revisados, y superficies de reparación curvas o irregulares. La idoneidad real depende del acceso, el material, la condición de la superficie y la capa objetivo.
¿Es un robot de seis ejes suficiente para alcanzar todas las caras de la pieza?
No necesariamente. La orientación del cabezal, los utillajes y las obstrucciones pueden limitar el acceso. El proyecto puede requerir un posicionador, un raíl, un alcance diferente o una configuración revisada para presentar las áreas de tratamiento.
¿Se incluye el posicionador rotatorio de serie?
Las adiciones de sujeción de la pieza y movimiento se seleccionan por configuración. Identifique el posicionador, el utillaje, los soportes o el raíl requeridos explícitamente en la propuesta de equipo.
¿Puede esta configuración de recargue láser externo reparar un orificio interno?
Las superficies internas requieren un cabezal de pared interna dedicado y una revisión de acceso al orificio. Compare la configuración de pared interna en lugar de asumir que un cabezal de recargue láser externo puede alcanzar la misma área.
¿Qué se necesita para cotizar una celda de recargue láser robótico?
Envíe el modelo de la pieza, el material, la masa, la condición de la superficie, las áreas de recargue láser marcadas, la capa objetivo y el requisito de producción. Incluya las disposiciones de carga y cualquier restricción en el espacio del robot, los utillajes o la inspección.
Solicitar presupuesto
Díganos la pieza. Nosotros le diremos la máquina.
El precio depende de la geometría y el material de la pieza, el estado actual, la capa objetivo, la potencia del láser, la marca y el alcance del robot, el cabezal de recargue, el alimentador de polvo, el posicionador o raíl, la protección, la extracción y el alcance de la instalación.
- Teléfono+86 153 6281 4831
- Correo electrónicosales02@taiyilaser.com
- WhatsApp+86 153 6281 4831