

























Roboter-Auftragschweiß- und Härtungsserie
TY-RF5018 Laserauftragschweißsystem
TY-RF5018 ist eine konfigurierbare Laserauftragschweiß-Workstation-Serie zur Oberflächenreparatur und -verstärkung. Wählen Sie zuerst den Prozess und definieren Sie dann den Roboter, den Kopf, die Pulverzufuhr und das Werkstückspannpaket für Außenflächen, zugängliche Innenbohrungen oder lokalisierte Härtung.
Gesamtmaschinengarantie: 2 Jahre · Endgültiger Preis und Lieferzeit hängen von Laserleistung, Roboterreichweite, Auftragschweiß- oder Härte-Kopf, Pulverförderer, Positionierer, Schiene, Schutzvorrichtung und Integrationsumfang ab.
Spezifikationen
TY-RF5018 technische Daten
Roboter- und Laserkonfiguration
- Serie
- TY-RF5018
- Roboterstruktur
- 6-achsiger Industrieroboter
- Angegebene Laserleistung
- 3,000 / 6,000 / 12,000 W
- Roboterarm-Spannweite
- 1,800-2,100 mm, optionale Konfiguration
- Positioniergenauigkeit
- ±0.05 mm
- Laserquelle
- Faserlaser
Auftragsschweißprozess
- Laserwellenlänge
- 1,080 ± 5 nm
- Faserkern-Durchmesser
- 600 μm
- Aufgeführte Schichtdicke
- 0.5-2 mm
- Bearbeitungsköpfe
- Auftragschweißkopf / Härte-Kopf / Innenwand-Auftragschweißkopf, je nach Konfiguration
- Pulverzufuhr
- Integrierte Pulverzufuhr; Einzel- oder Doppelzufuhr je nach Konfiguration
- Innenwandfähigkeit
- Spezialkopf für Innendurchmesser ≥100 mm
Steuerung, Kühlung und Versorgung
- Steuerungssystem
- SPS mit Teach-Programmierung / Offline-Programmierung
- Stromversorgung
- 380 V ±5%, 50/60 Hz
- Kühlmethode
- Wasserkühlung
- Aufgeführte Betriebstemperatur
- 0-50 °C
- Gesamtmaschinengarantie
- 2 Jahre
Merkmale
Die Auftragschweißzelle um das Teil und den Prozess herum konfigurieren
Eine Serie, mehrere Konfigurationen
TY-RF5018 ist als eine Serie organisiert, die Roboterarbeitsplätze, Innenwandbearbeitung, Roboterauftragsschweißen und kombinierte Auftragsschweiß-Härte-Konfigurationen umfasst.
Sechsachsige Bahnsteuerung
Der Industrieroboter folgt programmierten Bahnen über Wellen, Oberflächen, Kurven und unregelmäßige Teile, während das Werkstückspannpaket um die Bauteilhülle konfiguriert wird.
Auftragsschweiß- oder Härte-Kopf
Das Bearbeitungspaket kann für die Reparatur von Auftragsschichten, die Oberflächenverstärkung oder kombinierte Auftragsschweiß- und Härtearbeiten entsprechend dem eingereichten Teil und dem Prozessziel konfiguriert werden.
Option zur Innenwandbearbeitung
Ein spezieller Innenwandkopf ist für Rohre, Zylinder und Hülsen mit Innendurchmessern von mindestens 100 mm aufgeführt, abhängig von Tiefe, Zugang und Überprüfung der Werkstückspannung.
Pulver- und Bewegungs-Integration
Die Laserquelle, der Pulverförderer, der Wasserkühler, der Roboter, der Positionierer oder die Schiene und die elektrische Steuerung sind als eine projektspezifische Bearbeitungszelle integriert.
Offene Werkstückspannkonfiguration
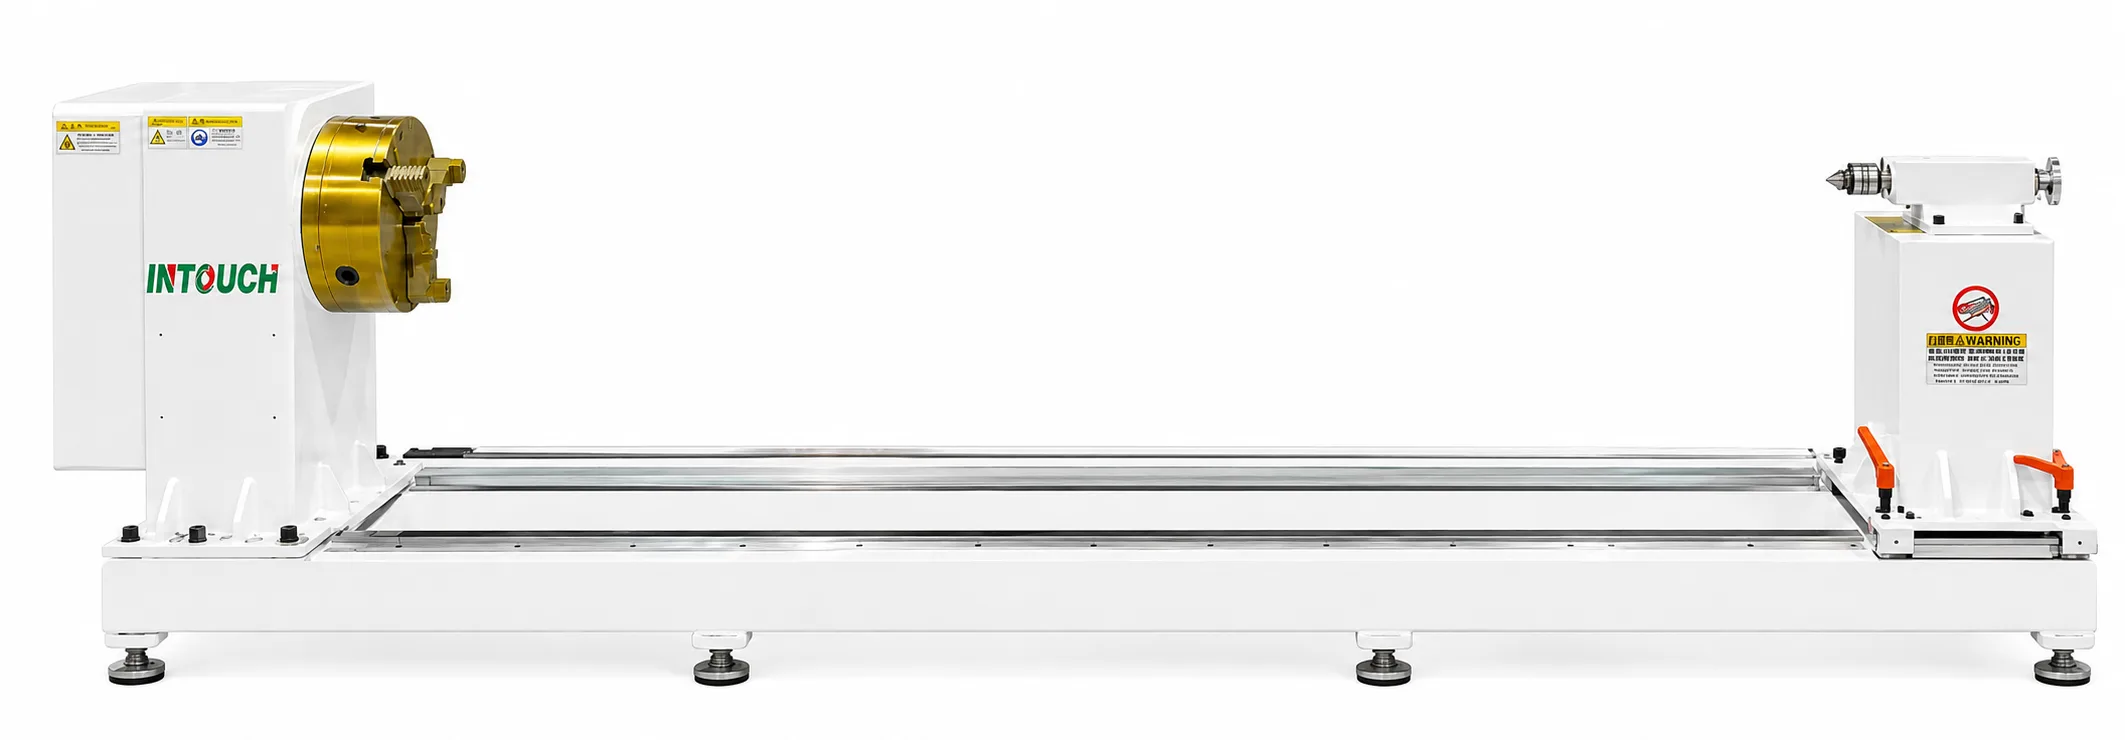
Positionierer, Reitstöcke und Roboterschienen können um lange Wellen, rotierende Teile und größere Reparaturarbeiten herum ausgewählt werden, anstatt jedes Bauteil in eine feste Umhausung zu zwingen.
Projektkonfiguration
Von der Teileprüfung bis zur Musterannahme
Eine typische Abfolge zur Definition des Systems basierend auf dem eingereichten Bauteil, dem Reparaturziel und dem Prozessziel.
- 01
Teilezeichnung und Grundmaterialprüfung
- 02
Definition des Reparatur- oder Verstärkungsziels
- 03
Planung von Auftragsschweißmaterial und Prozessversuchen
- 04
Auswahl von Kopf, Laserleistung und Pulverförderer
- 05
Überprüfung von Roboterreichweite, Positionierer und Schiene
- 06
Werkzeugweg- und Offline-Programmplan
- 07
Definition von Schutz, Absaugung und Versorgung
- 08
Musterabnahme und Installationsumfang
Konfigurationsumfang
Vier TY-RF5018 Konfigurationen innerhalb einer Serie
Die endgültige Laserleistung, der Bearbeitungskopf, die Pulverzufuhr, die Werkstückspannung und das Bewegungspaket werden anhand der Teilegeometrie, des Zugangs und der Zielschicht oder der Härteanforderung bestätigt.
Verwandte Produkte
Andere Auftragschweiß- und Roboterbearbeitungspfade
Roboter-Laserauftragschweißen
Überprüfen Sie die Roboterhaltung, Positionierer und die Freigängigkeit der Vorrichtung für externe und gekrümmte Oberflächen.
Bohrungszugang und WerkzeugeInnenwand-Auftragschweißen
Überprüfen Sie den Bohrungsdurchmesser, die Tiefe und die Zugangsfreiheit für den speziellen Innenwandkopf.
Zwei BehandlungszieleAuftragsschweißen und Härten
Trennen Sie die Reparatur der abgeschiedenen Schicht vom lokalen Härten und definieren Sie jede Behandlungszone.
Verwandte Branchenlösungen
Entdecken Sie die Anwendungen und Laserprozesse, die mit dieser Ausrüstung verbunden sind.
Alle Branchenlösungen anzeigen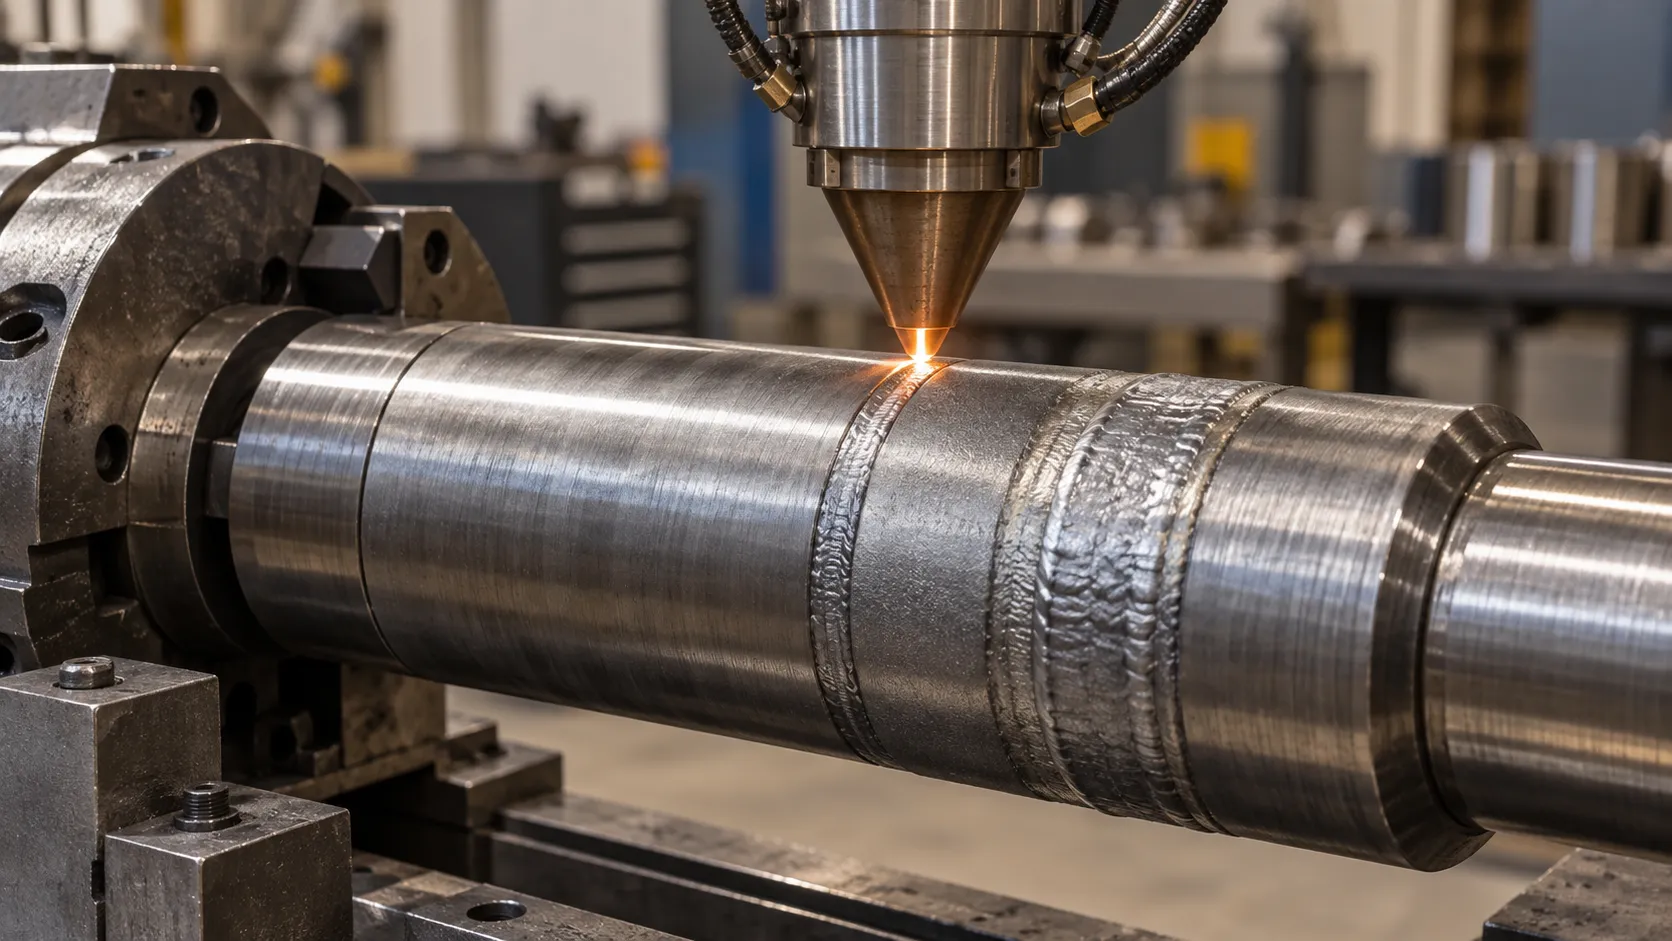
Wählen Sie die Workstation-Konfiguration nach Behandlungsaufgabe
Mit der Oberfläche und dem Reparaturziel beginnen
Markieren Sie die zu behandelnden Bereiche auf der Teilezeichnung und beschreiben Sie den aktuellen Verschleiß, die Korrosion oder den dimensionalen Zustand. Unterscheiden Sie eine aufgetragene Reparaturschicht von einer Oberflächenhärteanforderung, damit der Prozesskopf und die Materialprüfung das beabsichtigte Ergebnis berücksichtigen.
Bewegungs- und Zugangsarrangement wählen
Äußere gekrümmte Oberflächen, Innenbohrungen und lange rotierende Komponenten stellen unterschiedliche Anforderungen an den Kopfzugang und die Werkstückspannung. Verwenden Sie die dedizierten Konfigurationsseiten, um den relevanten Pfad zu überprüfen, und bestätigen Sie dann die Roboterreichweite, Positionierer- oder Schienenanforderungen für die gesamte Baugruppe.
Vollständige Gerätegrenze definieren
Die Serie kombiniert Laser, Kopf, Pulverzufuhr, Kühlung und Steuerungen mit projektspezifischer Bewegungsausrüstung. Vereinbaren Sie, welche Vorrichtungen, Handhabungsgeräte, Schutzeinrichtungen, Absaugung und Installationsdienstleistungen im Angebot enthalten sind; ein Serienname definiert kein festes Lieferpaket.
Fragen zur Maschinenauswahl
Ist TY-RF5018 eine Maschine oder eine konfigurierbare Serie?
Es handelt sich um eine Serie mit Arbeitsplatz-, Roboter-Auftragschweiß-, Innenwand- und Auftragschweiß-Härte-Konfigurationen. Das eingereichte Teil und das Behandlungsziel bestimmen das endgültige Paket aus Kopf, Bewegung, Pulverzufuhr und Werkstückspannung.
Wie soll ich zwischen TY-RF5018 und TY-RF2018 wählen?
Vergleichen Sie den erforderlichen Pfad und die Werkstückspannung. TY-RF5018 verwendet eine Sechs-Achsen-Roboterkonfiguration, während TY-RF2018 eine CNC-Plattformanordnung bietet. Überprüfen Sie die vollständige Teile- und Vorrichtungsabmessung sowie die Ladeanforderungen, bevor Sie eine Serie auswählen.
Definiert die angegebene Schichtdicke die Toleranz des fertigen Teils?
Nein. Die angegebene Auftragschweißdicke von 0.5–2 mm beschreibt einen Prozessbereich. Vereinbaren Sie die erforderlichen Endabmessungen, eventuelle nachfolgende Bearbeitungen und die Schichtabnahmekriterien für das tatsächliche Material und die Reparatur.
Sind die Innenwand- und Härte-Köpfe alle enthalten?
Die Köpfe sind Konfigurationsoptionen. Geben Sie an, ob das Projekt externes Auftragschweißen, Innenwand-Auftragschweißen, Härten oder eine vereinbarte Kombination benötigt, damit das Angebot die erforderliche Ausrüstung identifiziert.
Was sollte ich für einen Arbeitsplatzvorschlag bereitstellen?
Senden Sie die Teilezeichnung, das Grundmaterial, den aktuellen Oberflächenzustand, die Behandlungsbereiche, die Zielschicht oder das Härtungsergebnis und die erwartete Leistung. Fügen Sie Ladebeschränkungen, verfügbare Stellfläche und die beabsichtigten Inspektionskriterien hinzu.
Angebot anfordern
Nennen Sie uns das Teil. Wir nennen Ihnen die Maschine.
Der Preis hängt von den Teiledimensionen und dem Material, dem Reparatur- oder Härtungsziel, der Laserleistung, dem Bearbeitungskopf, dem Pulverförderer, der Roboterreichweite, dem Positionierer oder der Schiene, der Schutzvorrichtung, der Absaugung und dem Installationsumfang ab.
- Telefon+86 153 6281 4831
- E-Mailsales02@taiyilaser.com
- WhatsApp+86 153 6281 4831