

























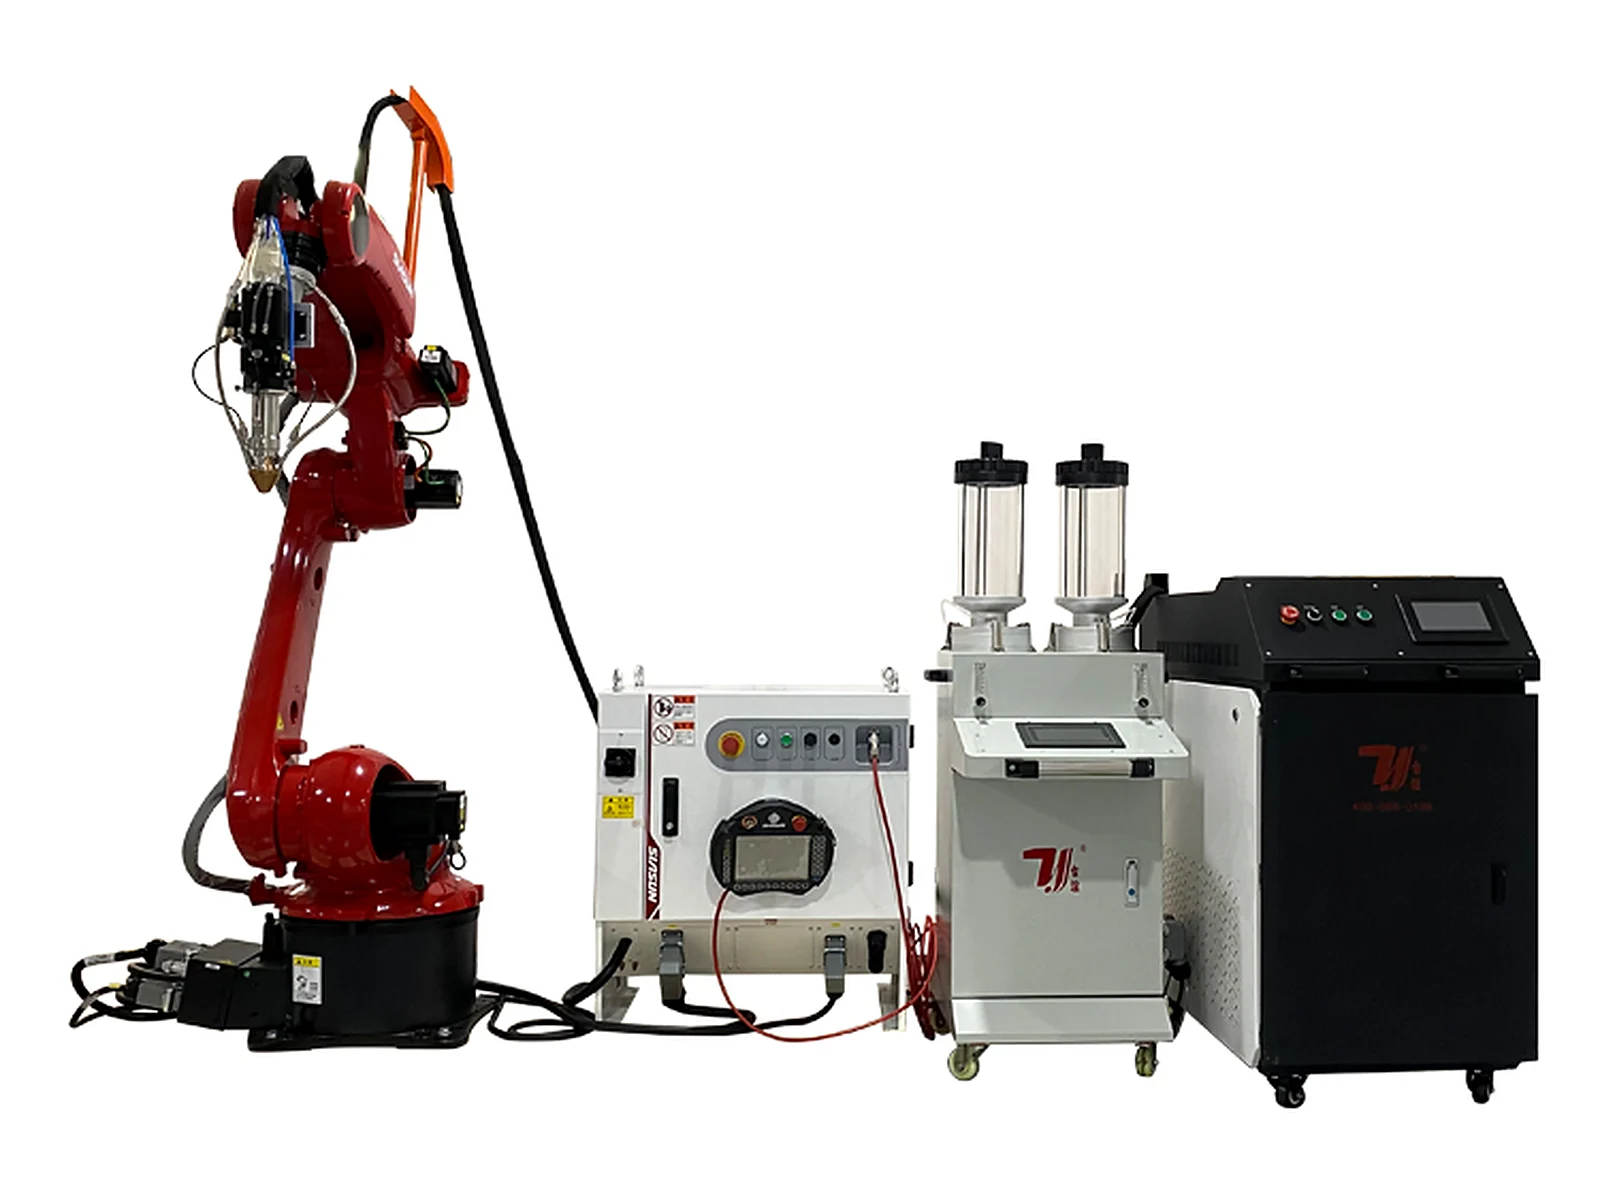
Configuração de revestimento robótico
Máquina de Revestimento a Laser Robótica
Esta configuração de revestimento a laser robótico TY-RF5018 segue caminhos de deposição programados em eixos, rolos, moldes e peças curvas ou irregulares. O movimento de seis eixos é combinado com a fixação da peça selecionada para apresentar a superfície de tratamento à cabeça de revestimento.
Garantia da máquina completa: 2 anos · O preço final e o prazo de entrega dependem da geometria e material da peça, camada desejada, potência do laser, alcance do robô, cabeça de revestimento, alimentador de pó, fixação da peça, proteção, extração e escopo da instalação.
Especificações
Dados de configuração de revestimento robótico TY-RF5018
Sistema robótico TY-RF5018
- Série
- TY-RF5018
- Estrutura do robô
- Robô industrial de 6 eixos
- Potência do laser listada
- 3,000 / 6,000 / 12,000 W
- Opções de robô listadas
- Nacional / FANUC / KUKA / Yaskawa ou equivalente configurado
- Alcance do braço listado
- 1,800 / 2,000 mm, com outros alcances configuráveis
- Precisão de posicionamento
- ±0.05 mm / ±0.002 in
Pacote de processo de revestimento
- Diâmetro do núcleo da fibra
- 600 μm
- Comprimento da fibra
- 20 m listagem padrão; personalizável
- Interface de fibra
- QBH
- Ponto de revestimento listado
- Redondo 4 mm ou quadrado 10 / 20 mm
- Espessura de revestimento listada
- 0.5-2 mm / 0.020-0.079 in
- Cabeça de processo
- Cabeça de revestimento ou cabeça de têmpera, por configuração
Alimentação de pó e utilidades
- Alimentador de pó
- Alimentador simples ou duplo, por configuração
- Faixa de partículas de pó
- 20-200 μm
- Precisão de alimentação de pó listada
- ≤±2%
- Gás de proteção
- Argônio / nitrogênio
- Fonte de alimentação
- 380 V, 50/60 Hz
- Resfriamento / garantia
- Resfriamento a água / garantia de 2 ano para a máquina inteira
Configure caminhos de revestimento de seis eixos em torno da peça
Controle de caminho de seis eixos
O robô segue caminhos de revestimento programados em superfícies planas, axiais, curvas e de formato especial, mantendo a orientação da cabeça selecionada.
Pacote de processo configurável
Potência do laser, cabeça de revestimento ou têmpera, arranjo focal e opções de ponto listadas são selecionados em relação ao material, geometria e camada alvo.
Fixação da peça em torno da peça
Um posicionador, dispositivo de fixação rotativo, trilho ou outro suporte pode ser configurado quando o componente deve girar, transladar ou ser apresentado em um ângulo controlado.
Alimentação de pó integrada
Configurações de alimentador único ou duplo fornecem o pó de liga selecionado enquanto o laser, a cabeça, o resfriamento e os controles operam como uma única célula.
Opções de robô e alcance
A configuração listada suporta várias marcas de robôs e seleções de alcance para que o envelope de movimento possa ser correspondido à peça de trabalho e ao dispositivo de fixação.
Revisão do projeto antes da construção
Desenhos da peça, material, condição da superfície, camada alvo, expectativas de ciclo, proteção e requisitos de instalação são revisados antes que o escopo final seja fixado.
Da revisão da peça à aceitação da amostra
A célula final é definida a partir do componente enviado, condições de acesso, camada de revestimento alvo e requisitos de produção.
- 01
Revisão do desenho da peça e área de revestimento
- 02
Verificação do material base e condição da superfície
- 03
Definição da camada alvo e material de revestimento
- 04
Seleção da potência do laser e da cabeça de processo
- 05
Verificação do alcance do robô e acesso ao caminho
- 06
Projeto de posicionador, trilho e fixação da peça
- 07
Teste de processo e aceitação da amostra
- 08
Confirmação de proteção, utilidades e instalação
Superfícies externas e complexas para reparo e fortalecimento
A geometria da peça por si só não determina a viabilidade. Condição da superfície, acesso do robô, fixação da peça, blindagem, extração e a camada alvo são revisados em conjunto.
Outras configurações de revestimento a laser
TY-RF5018
Revise a série TY-RF5018 e suas opções de robô, fixação de peça e pacote de processo.
Revestimento de parede internaTY-RF5018
Uma configuração dedicada para superfícies internas acessíveis de tubos, cilindros e luvas.
Revestimento automático de plataformaTY-RF2018
Revestimento automático de plataforma aberta para eixos, rolos e peças de reparo menores.
Soluções relacionadas para a indústria
Explore as aplicações e processos a laser conectados a este equipamento.
Componentes automotivos
Processamento a laser para estruturas de carroceria, peças de powertrain e componentes de bateria.
Ver solução
Revestimento e reparo a laser
Restaurar superfícies desgastadas em eixos, furos, parafusos e componentes grandes.
Ver soluçãoRevise o caminho do robô junto com o dispositivo de fixação
Verifique o caminho completo do tratamento
Marque cada região de revestimento no modelo da peça, incluindo bordas, curvas e superfícies próximas a obstruções. O alcance deve ser avaliado com a orientação do cabeçote e o dispositivo de fixação no lugar; um comprimento nominal do braço sozinho não confirma o acesso a toda a superfície.
Escolha como a peça se move
Um posicionador, dispositivo de fixação rotativo, trilho ou suporte pode ser configurado quando o componente precisa de rotação ou translação. Descreva as dimensões e a massa da peça, o método de carregamento e as superfícies de localização para que o pacote de movimento possa ser revisado como uma célula.
Especifique a camada e o plano de aceitação
O material base, a condição da superfície existente e a camada alvo guiam o pacote de processo. Concorde com as dimensões do reparo e os critérios de inspeção antes de fixar a meta de produção; a precisão de posicionamento do robô não é uma garantia da geometria final da peça ou do desempenho da camada.
Perguntas sobre seleção de máquinas
Quais peças são listadas para revestimento a laser robótico?
A configuração abrange eixos, rolos, moldes, componentes hidráulicos ou de mineração revisados, e superfícies de reparo curvas ou irregulares. A adequação real depende do acesso, material, condição da superfície e da camada alvo.
Um robô de seis eixos é suficiente para alcançar todas as faces da peça?
Não necessariamente. A orientação da cabeça, os dispositivos de fixação e as obstruções podem limitar o acesso. O projeto pode exigir um posicionador, trilho, alcance diferente ou uma configuração revisada para apresentar as áreas de tratamento.
O posicionador rotativo está incluído como padrão?
As adições de fixação da peça e movimento são selecionadas por configuração. Identifique o posicionador, dispositivo de fixação, suportes ou trilho necessários explicitamente na proposta de equipamento.
Esta configuração de revestimento externo pode reparar um furo interno?
Superfícies internas requerem uma cabeça de parede interna dedicada e revisão de acesso ao furo. Compare a configuração de parede interna em vez de assumir que uma cabeça de revestimento externo pode alcançar a mesma área.
O que é necessário para orçar uma célula de revestimento robótico?
Envie o modelo da peça, material, massa, condição da superfície, áreas de revestimento marcadas, camada alvo e requisito de saída. Inclua arranjos de carregamento e quaisquer restrições de espaço do robô, dispositivos de fixação ou inspeção.
Solicitar orçamento
Diga-nos a peça. Nós lhe diremos a máquina.
O preço depende da geometria e material da peça, condição atual, camada desejada, potência do laser, marca e alcance do robô, cabeça de revestimento, alimentador de pó, posicionador ou trilho, proteção, extração e escopo da instalação.
- Telefone+86 153 6281 4831
- E-mailsales02@taiyilaser.com
- WhatsApp+86 153 6281 4831