

























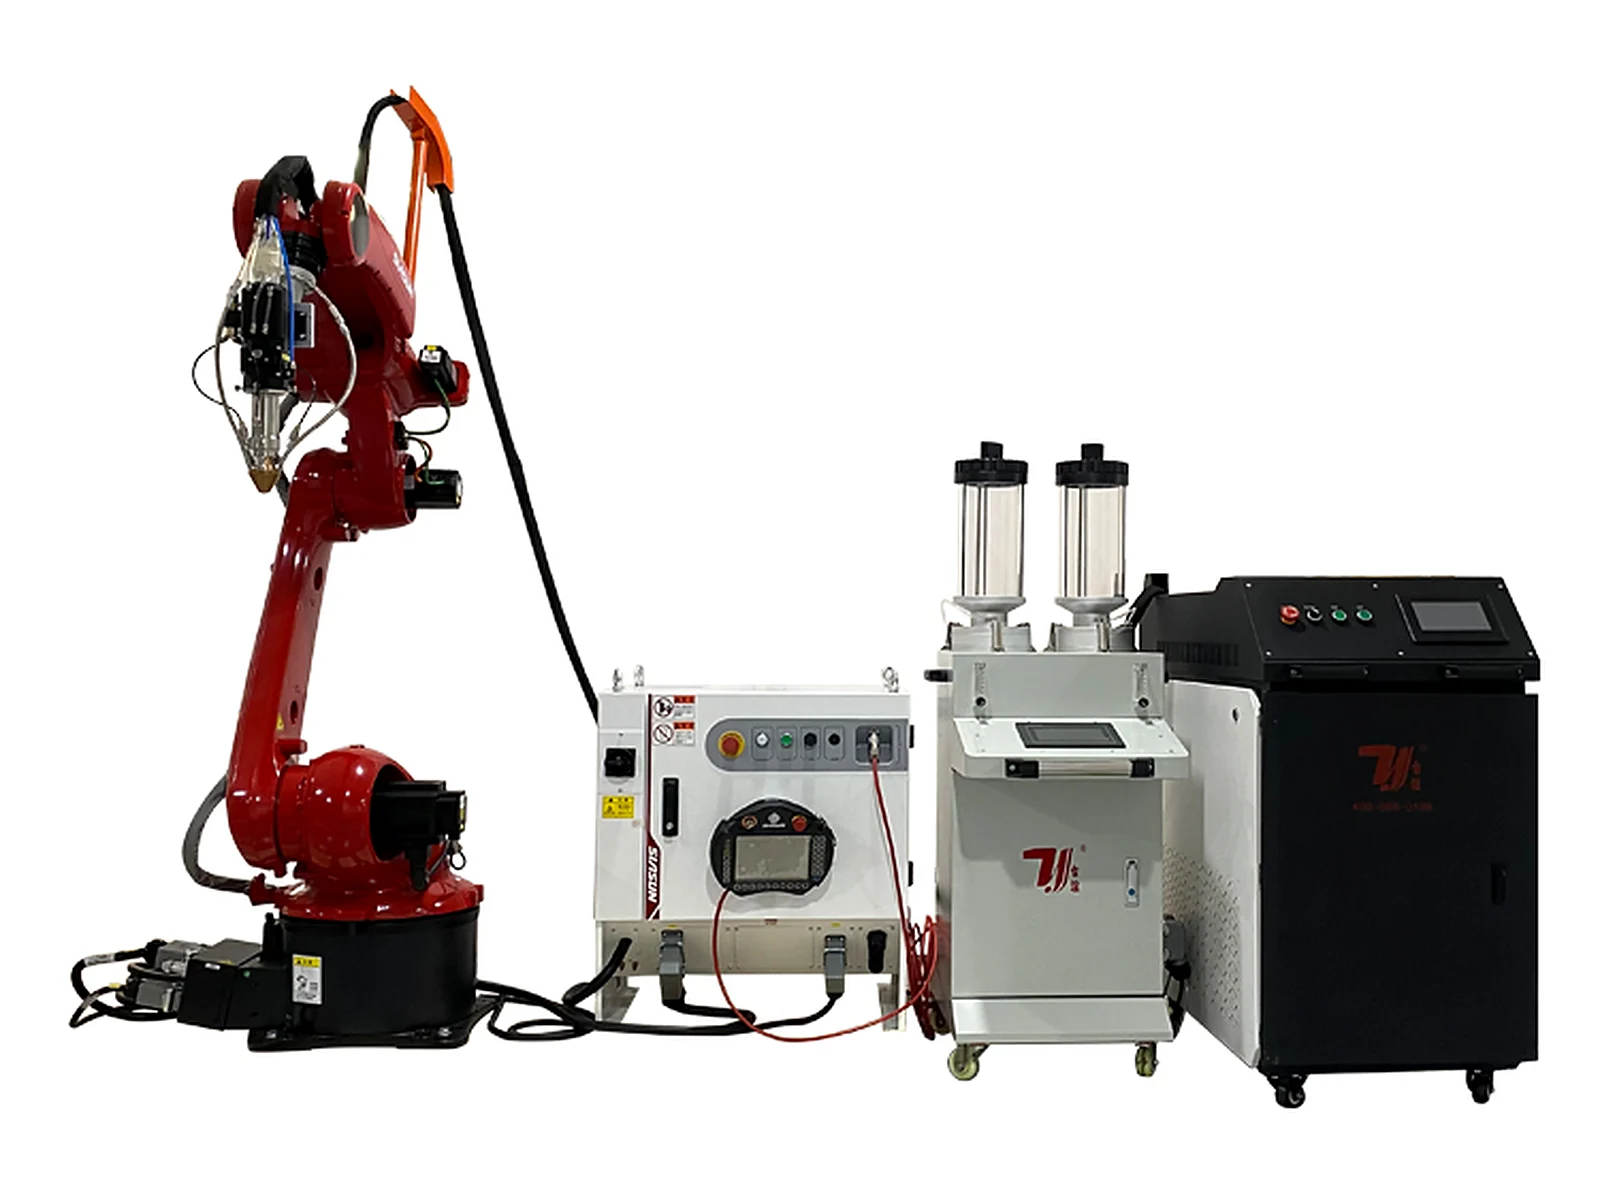
Конфигурация роботизированной наплавки
Роботизированная машина для лазерной наплавки
Эта конфигурация роботизированной лазерной наплавки TY-RF5018 следует запрограммированным траекториям осаждения на валах, роликах, пресс-формах и изогнутых или нерегулярных деталях. Шестиосевое движение сочетается с оснасткой, выбранной для представления обрабатываемой поверхности наплавочной головке.
Гарантия на всю машину: 2 года · Окончательная цена и сроки поставки зависят от геометрии и материала детали, целевого слоя, мощности лазера, вылета робота, наплавочной головки, податчика порошка, оснастки, ограждения, вытяжки и объема установки.
Характеристики
Данные конфигурации роботизированного станка для наплавки TY-RF5018
Роботизированная система TY-RF5018
- Серия
- TY-RF5018
- Структура робота
- Промышленный робот с 6 осями
- Заявленная мощность лазера
- 3,000 / 6,000 / 12,000 W
- Перечень опций роботов
- Отечественные / FANUC / KUKA / Yaskawa или эквивалент по конфигурации
- Указанный вылет руки
- 1,800 / 2,000 mm, с возможностью конфигурирования других вылетов
- Точность позиционирования
- ±0.05 mm / ±0.002 in
Пакет для процесса наплавки
- Диаметр сердцевины волокна
- 600 мкм
- Длина волокна
- 20 м стандартная комплектация; настраиваемая
- Волоконный интерфейс
- QBH
- Указанное пятно наплавки
- Круглое 4 mm или квадратное 10 / 20 mm
- Перечисленная толщина наплавки
- 0.5-2 mm / 0.020-0.079 in
- Технологическая головка
- Наплавочная головка или закалочная головка, в зависимости от конфигурации
Подача порошка и коммуникации
- Порошковый питатель
- Один или два питателя, в зависимости от конфигурации
- Диапазон частиц порошка
- 20-200 мкм
- Перечисленная точность подачи порошка
- ≤±2%
- Защитный газ
- Аргон / азот
- Электропитание
- 380 V, 50/60 Hz
- Охлаждение / гарантия
- Водяное охлаждение / 2-летняя гарантия на всю машину
Сконфигурируйте шестиосные пути наплавки вокруг детали
Шестиосевое управление траекторией
Робот следует запрограммированным траекториям наплавки по плоским, осевым, изогнутым и специальным поверхностям, сохраняя при этом выбранную ориентацию головки.
Конфигурируемый технологический пакет
Мощность лазера, головка для наплавки или закалки, фокусная система и перечисленные варианты пятна выбираются в соответствии с материалом, геометрией и целевым слоем.
Оснастка вокруг детали
Позиционер, поворотное приспособление, рельс или другая опора могут быть сконфигурированы, когда компонент должен вращаться, перемещаться или быть представлен под контролируемым углом.
Интегрированная подача порошка
Конфигурации с одним или двумя питателями подают выбранный порошок сплава, в то время как лазер, головка, охлаждение и элементы управления работают как единая ячейка.
Варианты робота и вылета
Представленная конфигурация поддерживает несколько марок роботов и вариантов вылета, поэтому рабочая зона может быть подобрана к заготовке и приспособлению.
Проверка проекта перед сборкой
Чертежи деталей, материал, состояние поверхности, целевой слой, ожидаемые циклы, ограждение и требования к установке проверяются до того, как будет определен окончательный объем работ.
От анализа детали до приемки образца
Окончательная ячейка определяется на основе представленного компонента, условий доступа, целевого слоя наплавки и производственных требований.
- 01
Чертеж детали и обзор зоны наплавки
- 02
Проверка основного материала и состояния поверхности
- 03
Определение целевого слоя и материала для наплавки
- 04
Выбор мощности лазера и технологической головки
- 05
Проверка досягаемости робота и доступа к траектории
- 06
Конструкция позиционера, рельса и закрепления заготовки
- 07
Пробный процесс и приемка образцов
- 08
Подтверждение ограждений, инженерных коммуникаций и установки
Внешние и сложные поверхности для ремонта и упрочнения
Только геометрия детали не определяет осуществимость. Состояние поверхности, доступ робота, закрепление заготовки, экранирование, вытяжка и целевой слой рассматриваются вместе.
Другие конфигурации лазерной наплавки
TY-RF5018
Ознакомьтесь с более широкой серией TY-RF5018 и ее опциями робота, оснастки и технологического пакета.
Наплавка внутренних стенокTY-RF5018
Специализированная конфигурация для доступных внутренних поверхностей труб, цилиндров и втулок.
Автоматическая наплавка на платформеTY-RF2018
Автоматическая наплавка на открытой платформе для валов, роликов и мелких ремонтных деталей.
Сопутствующие отраслевые решения
Изучите применения и лазерные процессы, связанные с этим оборудованием.
Автомобильные компоненты
Лазерная обработка для конструкций кузова, деталей трансмиссии и компонентов аккумуляторов.
Посмотреть решение
Лазерная наплавка и ремонт
Восстановление изношенных поверхностей валов, отверстий, винтов и крупных компонентов.
Посмотреть решениеПроверьте траекторию робота вместе с оснасткой
Проверьте полный путь обработки
Отметьте каждую область наплавки на модели детали, включая кромки, кривые и поверхности рядом с препятствиями. Вылет должен быть оценен с учетом ориентации головки и установленного приспособления; номинальная длина руки сама по себе не подтверждает доступ ко всей поверхности.
Выберите способ перемещения детали
Позиционер, вращающееся приспособление, рельс или опора могут быть сконфигурированы, когда компонент требует вращения или перемещения. Опишите размеры и массу детали, метод загрузки и установочные поверхности, чтобы пакет движения можно было рассмотреть как единую ячейку.
Укажите слой и план приемки
Основной материал, существующее состояние поверхности и целевой слой определяют пакет процесса. Согласуйте размеры ремонта и критерии инспекции, прежде чем фиксировать производственную цель; точность позиционирования робота не является гарантией окончательной геометрии детали или характеристик слоя.
Вопросы по выбору машины
Какие детали указаны для роботизированной лазерной наплавки?
Конфигурация охватывает рассмотренные валы, ролики, пресс-формы, гидравлические или горнодобывающие компоненты, а также изогнутые или неровные ремонтные поверхности. Фактическая пригодность зависит от доступа, материала, состояния поверхности и целевого слоя.
Достаточно ли шестиосевого робота для достижения каждой грани детали?
Не обязательно. Ориентация головки, оснастка и препятствия могут ограничивать доступ. Проект может потребовать позиционера, рельса, другого вылета или пересмотренной настройки для представления зон обработки.
Входит ли поворотный позиционер в стандартную комплектацию?
Дополнения к закреплению заготовки и движению выбираются по конфигурации. Четко укажите требуемый позиционер, оснастку, опоры или рельс в предложении по оборудованию.
Может ли эта конфигурация внешней наплавки ремонтировать внутреннее отверстие?
Внутренние поверхности требуют специальной головки для внутренней наплавки и проверки доступа к отверстию. Сравните конфигурацию для внутренней наплавки, а не предполагайте, что головка для внешней наплавки может достичь той же области.
Что необходимо для расчета стоимости роботизированной наплавочной ячейки?
Отправьте модель детали, материал, массу, состояние поверхности, отмеченные зоны наплавки, целевой слой и требования к производительности. Включите схемы загрузки и любые ограничения по пространству робота, оснастке или контролю.
Запросить предложение
Расскажите нам о детали. Мы расскажем вам о станке.
Цена зависит от геометрии и материала детали, текущего состояния, целевого слоя, мощности лазера, марки и вылета робота, наплавочной головки, податчика порошка, позиционера или рельса, ограждения, вытяжки и объема установки.
- Телефон+86 153 6281 4831
- Электронная почтаsales02@taiyilaser.com
- WhatsApp+86 153 6281 4831