

























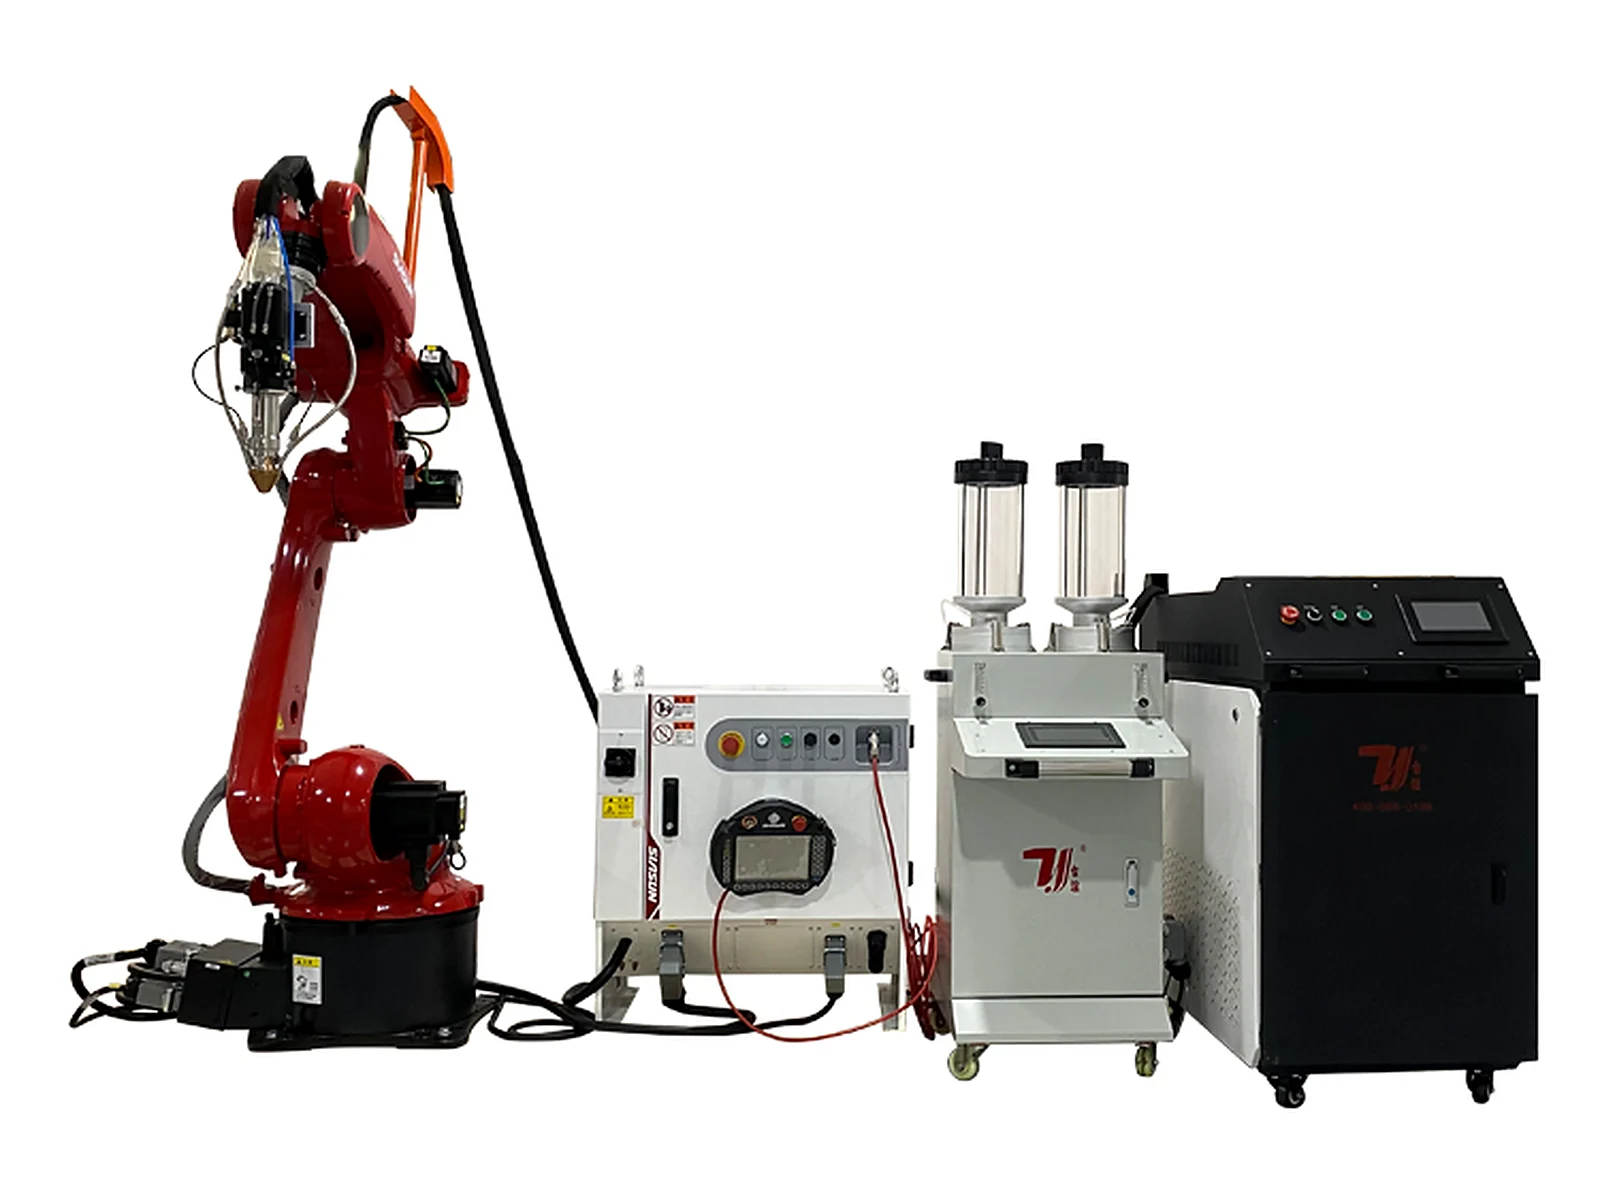
Roboter-Auftragschweißkonfiguration
Roboter-Laserauftragschweißmaschine
Diese TY-RF5018 Roboter-Laserauftragschweißkonfiguration folgt programmierten Auftragspfaden auf Wellen, Walzen, Formen und gekrümmten oder unregelmäßigen Teilen. Die Sechs-Achsen-Bewegung wird mit einer Werkstückspannung kombiniert, die so ausgewählt ist, dass die zu behandelnde Oberfläche dem Auftragschweißkopf präsentiert wird.
Gesamtmaschinengarantie: 2 Jahre · Endgültiger Preis und Lieferzeit hängen von Teilegeometrie und Material, Zielschicht, Laserleistung, Roboterreichweite, Auftragschweißkopf, Pulverförderer, Werkstückspannung, Schutzvorrichtung, Absaugung und Installationsumfang ab.
Spezifikationen
TY-RF5018 Roboter-Auftragschweißkonfigurationsdaten
TY-RF5018 Robotersystem
- Serie
- TY-RF5018
- Roboterstruktur
- 6-achsiger Industrieroboter
- Angegebene Laserleistung
- 3,000 / 6,000 / 12,000 W
- Aufgeführte Roboteroptionen
- Inländisch / FANUC / KUKA / Yaskawa oder konfiguriertes Äquivalent
- Aufgeführte Armreichweite
- 1,800 / 2,000 mm, andere Reichweiten konfigurierbar
- Positioniergenauigkeit
- ±0.05 mm / ±0.002 in
Auftragsschweiß-Prozesspaket
- Faserkern-Durchmesser
- 600 μm
- Faserlänge
- 20 m Standardauflistung; anpassbar
- Faserschnittstelle
- QBH
- Aufgeführter Auftragschweißpunkt
- Rund 4 mm oder quadratisch 10 / 20 mm
- Aufgeführte Schichtdicke
- 0.5-2 mm / 0.020-0.079 in
- Prozesskopf
- Auftragschweißkopf oder Härte-Kopf, je nach Konfiguration
Pulverzufuhr und Versorgung
- Pulverzufuhr
- Einzel- oder Doppelförderer, je nach Konfiguration
- Pulverpartikelbereich
- 20-200 μm
- Aufgeführte Pulverzufuhrgenauigkeit
- ≤±2%
- Schutzgas
- Argon / Stickstoff
- Stromversorgung
- 380 V, 50/60 Hz
- Kühlung / Garantie
- Wasserkühlung / 2 Jahre Garantie auf die gesamte Maschine
Sechsachsige Auftragschweißpfade um das Teil herum konfigurieren
Sechsachsige Bahnsteuerung
Der Roboter folgt programmierten Auftragsschweißbahnen um flache, axiale, gekrümmte und speziell geformte Oberflächen, während die ausgewählte Kopfausrichtung beibehalten wird.
Konfigurierbares Prozesspaket
Laserleistung, Auftragsschweiß- oder Härte-Kopf, Fokusanordnung und aufgeführte Spot-Optionen werden anhand von Material, Geometrie und Zielschicht ausgewählt.
Werkstückspannung um das Teil
Ein Positionierer, eine Drehvorrichtung, eine Schiene oder eine andere Unterstützung kann konfiguriert werden, wenn das Bauteil gedreht, verschoben oder in einem kontrollierten Winkel präsentiert werden muss.
Integrierte Pulverzufuhr
Einzel- oder Doppelförderer-Konfigurationen liefern das ausgewählte Legierungspulver, während Laser, Kopf, Kühlung und Steuerung als eine Zelle arbeiten.
Roboter- und Reichweitenoptionen
Die aufgeführte Konfiguration unterstützt mehrere Robotermarken und Reichweitenoptionen, sodass der Bewegungsbereich an das Werkstück und die Vorrichtung angepasst werden kann.
Projektprüfung vor dem Bau
Teilezeichnungen, Material, Oberflächenzustand, Zielschicht, Zykluserwartungen, Schutz- und Installationsanforderungen werden überprüft, bevor der endgültige Umfang festgelegt wird.
Von der Teileprüfung bis zur Musterannahme
Die endgültige Zelle wird anhand des eingereichten Bauteils, der Zugangsbedingungen, der gewünschten Auftragschweißschicht und der Produktionsanforderungen definiert.
- 01
Teilezeichnung und Überprüfung des Auftragsschweißbereichs
- 02
Grundmaterial- und Oberflächenzustandsprüfung
- 03
Definition von Zielschicht und Auftragsschweißmaterial
- 04
Auswahl von Laserleistung und Prozesskopf
- 05
Überprüfung der Roboterreichweite und des Pfadzugangs
- 06
Konstruktion von Positionierer, Schiene und Werkstückspannung
- 07
Prozessversuch und Musterabnahme
- 08
Bestätigung von Schutz, Versorgung und Installation
Externe und komplexe Oberflächen für Reparatur und Verstärkung
Die Teilegeometrie allein bestimmt nicht die Machbarkeit. Oberflächenzustand, Roboterzugang, Werkstückspannung, Abschirmung, Absaugung und die Zielschicht werden gemeinsam geprüft.
Andere Laserauftragschweißkonfigurationen
TY-RF5018
Überprüfen Sie die breitere TY-RF5018-Serie und ihre Optionen für Roboter, Werkstückspannung und Prozesspakete.
Innenwand-AuftragschweißenTY-RF5018
Eine spezielle Konfiguration für zugängliche Innenflächen von Rohren, Zylindern und Hülsen.
Plattform-Automatik-CladdingTY-RF2018
Offene Plattform für automatisches Cladding von Wellen, Rollen und kleineren Reparaturteilen.
Verwandte Branchenlösungen
Entdecken Sie die Anwendungen und Laserprozesse, die mit dieser Ausrüstung verbunden sind.
Automobilkomponenten
Laserbearbeitung für Karosseriestrukturen, Antriebsstrangteile und Batteriekomponenten.
Lösung anzeigen
Laserauftragschweißen und -reparatur
Wiederherstellung verschlissener Oberflächen an Wellen, Bohrungen, Schrauben und großen Komponenten.
Lösung anzeigenÜberprüfen Sie den Roboterpfad zusammen mit der Vorrichtung
Vollständigen Behandlungspfad überprüfen
Markieren Sie jeden Auftragsschweißbereich auf dem Teilmodell, einschließlich Kanten, Kurven und Oberflächen in der Nähe von Hindernissen. Die Reichweite muss unter Berücksichtigung der Kopfausrichtung und der installierten Vorrichtung bewertet werden; eine nominale Armlänge allein bestätigt nicht den Zugang zur gesamten Oberfläche.
Wählen, wie sich das Teil bewegt
Ein Positionierer, eine Drehvorrichtung, eine Schiene oder eine Stütze kann konfiguriert werden, wenn die Komponente Rotation oder Translation benötigt. Beschreiben Sie die Teildimensionen und -masse, die Lademethode und die Positionierungsflächen, damit das Bewegungspaket als eine Zelle überprüft werden kann.
Schicht und Abnahmeplan spezifizieren
Das Grundmaterial, der vorhandene Oberflächenzustand und die Zielschicht leiten das Prozesspaket. Vereinbaren Sie die Reparaturabmessungen und Inspektionskriterien, bevor Sie das Produktionsziel festlegen; die Roboterpositioniergenauigkeit ist keine Garantie für die endgültige Teilegeometrie oder Schichtleistung.
Fragen zur Maschinenauswahl
Welche Teile sind für das Roboter-Laserauftragschweißen aufgeführt?
Die Konfiguration umfasst geprüfte Wellen, Rollen, Formen, Hydraulik- oder Bergbaukomponenten sowie gekrümmte oder unregelmäßige Reparaturflächen. Die tatsächliche Eignung hängt vom Zugang, Material, Oberflächenzustand und der Zielschicht ab.
Ist ein Sechs-Achsen-Roboter ausreichend, um jede Fläche des Teils zu erreichen?
Nicht unbedingt. Kopfausrichtung, Vorrichtungen und Hindernisse können den Zugang einschränken. Das Projekt kann einen Positionierer, eine Schiene, eine andere Reichweite oder eine überarbeitete Einrichtung erfordern, um die Behandlungsbereiche zu präsentieren.
Ist der Drehpositionierer standardmäßig enthalten?
Werkstückspannung und Bewegungszusätze werden durch Konfiguration ausgewählt. Identifizieren Sie den erforderlichen Positionierer, die Vorrichtung, die Stützen oder die Schiene explizit im Ausrüstungsvorschlag.
Kann diese externe Auftragschweißkonfiguration eine interne Bohrung reparieren?
Innenflächen erfordern einen speziellen Innenwandkopf und eine Überprüfung des Bohrungszugangs. Vergleichen Sie die Innenwandkonfiguration, anstatt davon auszugehen, dass ein externer Auftragschweißkopf denselben Bereich erreichen kann.
Was wird benötigt, um eine Roboter-Auftragschweißzelle anzubieten?
Senden Sie das Teilemodell, Material, Masse, Oberflächenzustand, markierte Auftragschweißbereiche, Zielschicht und Leistungsanforderung. Fügen Sie Ladeanordnungen und alle Einschränkungen bezüglich Roboterplatz, Vorrichtungen oder Inspektion hinzu.
Angebot anfordern
Nennen Sie uns das Teil. Wir nennen Ihnen die Maschine.
Der Preis hängt von der Teilegeometrie und dem Material, dem aktuellen Zustand, der Zielschicht, der Laserleistung, der Robotermarke und -reichweite, dem Auftragschweißkopf, dem Pulverförderer, dem Positionierer oder der Schiene, der Schutzvorrichtung, der Absaugung und dem Installationsumfang ab.
- Telefon+86 153 6281 4831
- E-Mailsales02@taiyilaser.com
- WhatsApp+86 153 6281 4831